La batería es la pieza más barata y más disruptiva de un robot: ahorre un pack de unas decenas de yuanes y pague un referenciado de cero con la línea parada. Esta página cubre referencias, umbrales y la secuencia de cambio.
| Marca / modelo | Referencia común de batería | Tensión nominal |
|---|---|---|
| Serie FANUC alpha-i (armarios R-30iA/B) | A98L-0031-0012 (pack de batería) | 6 V (pack de 4x1,5 V de litio o alcalino) |
| Otras marcas | Según el manual de mantenimiento de la marca | Según el manual |
Verifique contra el manual del modelo: dentro de una misma marca, distintas generaciones de armario pueden diferir en conectores y tensión, así que pida por tipo de armario, no por familia de marca.
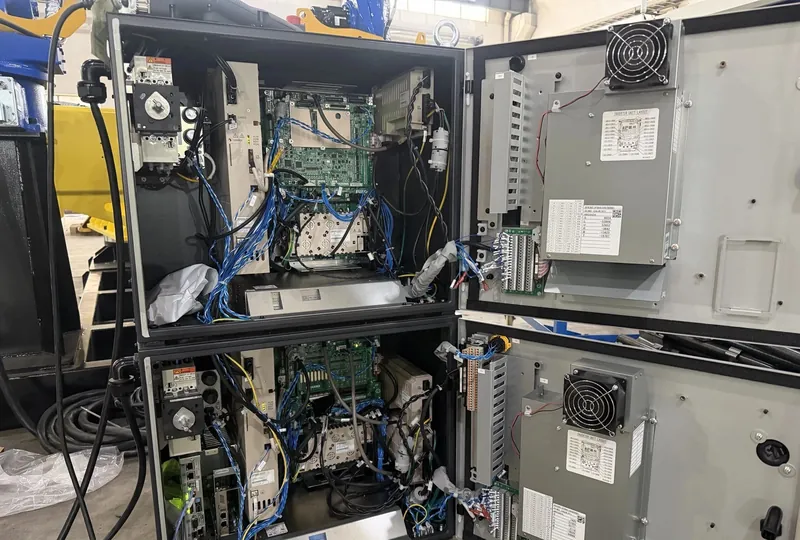
Nuestro límite de campo: una tensión medida por debajo del 85 % del nominal entra en la lista de cambios del siguiente servicio — no esperamos a la alarma. Cuando la alarma aparece (alarmas de batería de la clase FANUC SRVO-062/075), el pack suele estar en el suelo de retención de memoria o por debajo, así que el cambio debe planificarse contando con que «puede hacer falta un nuevo referenciado de cero».
Confirmar la alimentación de control activa — registrar el valor de posición de cada eje — verificar la polaridad y la referencia del pack nuevo — cambiar (dos personas: una cambia, otra verifica la polaridad) — reverificar la tensión — comparar los valores de los ejes en busca de saltos — anotar lote y fecha. Si el manual exige el cambio sin alimentación o el diseño no tiene retención, seguir el manual y agendar una ventana de referenciado de cero.
Pase una comprobación de coherencia de los datos de cero: compare los valores de posición de los ejes con el registro previo al cambio; sin saltos significa apto. Un salto significa seguir el flujo de pérdida de cero (véase nuestra página del estándar de trabajo de referenciado de cero). El resultado de la comprobación va al registro de servicio.
