Pin là phụ tùng rẻ nhất nhưng cũng gây rối nhất trên một con robot: bỏ qua một bộ pin đáng giá vài chục tệ là phải trả giá bằng một lần lấy gốc tọa độ với cả dây chuyền đứng im. Trang này bao quát mã phụ tùng, các ngưỡng và trình tự thay pin.
| Thương hiệu / model | Mã pin thông dụng | Điện áp danh định |
|---|---|---|
| Dòng FANUC alpha-i (tủ R-30iA/B) | A98L-0031-0012 (bộ pin) | 6 V (bộ pin lithium/alkaline 4x1.5 V) |
| Các thương hiệu khác | Theo sổ tay bảo trì của từng thương hiệu | Theo tài liệu |
Đối chiếu với tài liệu của model: trong cùng một thương hiệu, các thế hệ tủ điều khiển có thể khác nhau về connector và điện áp, nên phải đặt hàng theo loại tủ, không theo họ thương hiệu.
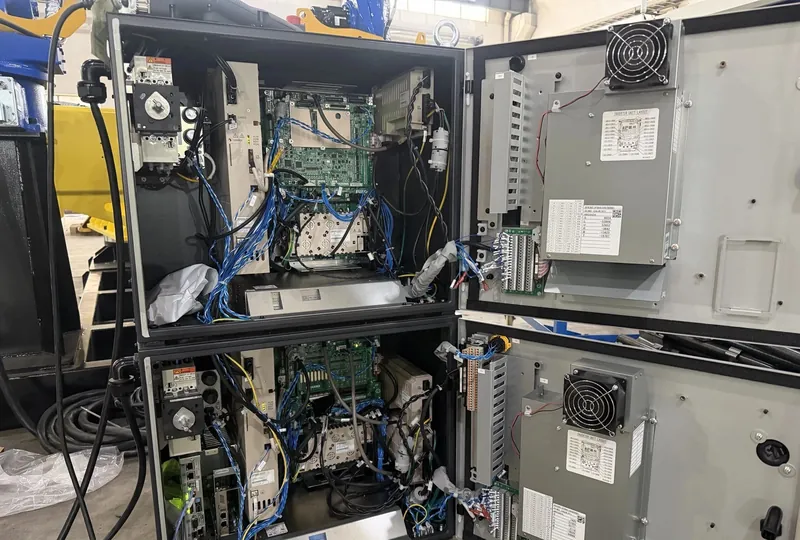
Ngưỡng hiện trường của chúng tôi: điện áp đo được dưới 85% danh định là đưa vào danh sách thay của lần bảo dưỡng kế tiếp - chúng tôi không chờ cảnh báo. Khi cảnh báo đã xuất hiện (nhóm cảnh báo pin kiểu FANUC SRVO-062/075), bộ pin thường đã chạm hoặc vượt sàn duy trì bộ nhớ, nên kế hoạch thay phải tính trước phương án «có thể phải lấy gốc tọa độ lại».
Xác nhận nguồn điều khiển đang bật - ghi lại giá trị vị trí từng trục - kiểm tra cực tính và mã phụ tùng của bộ pin mới - thay pin (hai người: một người thay, một người soát cực tính) - đo lại điện áp - so giá trị các trục xem có nhảy số không - ghi số lô và ngày tháng. Nếu tài liệu yêu cầu thay khi cắt điện hoặc thiết kế không có mạch giữ nguồn, hãy làm theo tài liệu và đặt trước một khung thời gian lấy gốc tọa độ.
Chạy phép kiểm tra tính nhất quán của dữ liệu zero: so giá trị vị trí các trục với bản ghi trước khi thay pin; không nhảy số là đạt. Có nhảy số nghĩa là phải đi theo quy trình mất zero (xem trang tiêu chuẩn công việc lấy gốc tọa độ của chúng tôi). Kết quả kiểm tra được ghi vào biên bản dịch vụ.
