
ในวงการหุ่นยนต์อุตสาหกรรม Kawasaki Heavy Industries, FANUC และ Yaskawa Electric นับเป็นคู่แข่งที่ต้องเผชิญหน้ากันอยู่เป็นประจำ พนักงานขายพุ่งเข้าแย่งออเดอร์ในโรงงานผลิตรถยนต์รายเดียวกัน โรงงาน 3C เดียวกัน เป็นเรื่องปกติที่ทำกันมายาวนานหลายปี แต่ในเดือนกรกฎาคม ค.ศ. 2026 ทั้งสามรายกลับประกาศลงมือทำสิ่งหนึ่งร่วมกัน และสิ่งที่ร่วมมือกันแย่งชิงก็ไม่ใช่ผลิตภัณฑ์ ไม่ใช่ชิ้นส่วน หากคือข้อมูล
โครงการนี้มุ่งวางรากฐานให้ AI แบบมีร่าง (Embodied AI) ในสายการผลิต: ปีแรกมีแผนเก็บข้อมูลการทำงานจากไลน์ผลิต 5,000 ชั่วโมง โดยมีระบบของกระทรวงเศรษฐกิจฯ (METI) ญี่ปุ่นและเงินสนับสนุนจาก NEDO สูงสุด 2,000 ล้านเยน (ประมาณ 100 ล้านหยวน) หนุนอยู่ด้านหลัง จำนวนเงินไม่ถึงกับน่าตกตะลึง แต่ตัวเรื่องไม่ใช่เรื่องธรรมดา — ทิศทางที่สะท้อนออกมาคือ แกนกลางของการแข่งขันหุ่นยนต์อุตสาหกรรมกำลังขยับจากสมรรถนะของตัวเครื่อง ไปสู่ขนาดและคุณภาพของข้อมูล
ก่อนอื่น มาเรียงข้อเท็จจริงของเรื่องนี้ให้ดูกัน:
- Kawasaki Heavy Industries, FANUC และ Yaskawa Electric ร่วมมือกันสร้างชุดข้อมูลสำหรับ AI แบบมีร่างในสายการผลิต โดยโครงการได้รับคัดเลือกเข้าแผนสนับสนุนการพัฒนา Generative AI ที่ขับเคลื่อนโดยกระทรวงเศรษฐกิจ การค้า และอุตสาหกรรมญี่ปุ่น (METI) ร่วมกับ NEDO นั่นคือ “GENIAC”
- ทั้งสามรายจะพัฒนารากฐานของ “โมเดล VTLA” ที่ประมวลผลการมองเห็น การสัมผัส ภาษา และการเคลื่อนไหวเป็นหนึ่งเดียว โดยเก็บข้อมูลภาพ ข้อมูลสัมผัส และข้อมูลการเคลื่อนไหวจากหน้างานรวม 5,000 ชั่วโมงในปีแรก
- โครงการมีระยะเวลาตั้งแต่เดือนสิงหาคม 2026 ถึงเดือนกรกฎาคม 2027 โดย NEDO ให้การสนับสนุนสูงสุด 2,000 ล้านเยน และยังมีมหาวิทยาลัยโอซาก้า FingerVision สตาร์ตอัพด้านเซนเซอร์สัมผัส และ ABEJA ผู้ให้บริการโครงสร้างพื้นฐาน AI ร่วมอยู่ในโครงการด้วย
- สิ่งที่ทั้งสามรายทำให้เป็นมาตรฐานร่วมกันมีเพียง “ข้อกำหนดของข้อมูลและวิธีการเก็บข้อมูล” เท่านั้น ส่วนข้อมูลหน้างาน เทคโนโลยีการควบคุม และฮาร์ดแวร์ของแต่ละรายยังคงอยู่ในมือของตัวเอง
คู่แข่งขันที่มานั่งลงที่โต๊ะเดียวกัน
ตามแผน โครงการจะดำเนินการจากเดือนสิงหาคม 2026 ถึงเดือนกรกฎาคม 2027 รวมระยะเวลาหนึ่งปี คำว่า AI แบบมีร่างในช่วงสองปีมานี้ไม่ใช่คำใหม่สำหรับวงการแล้ว หมายถึง AI ที่ลงมือทำงานในโลกกายภาพ — ไม่ใช่การสร้างข้อความหรือภาพบนหน้าจอ หากคือการขับเคลื่อนแขนและมือของหุ่นยนต์ให้หยิบจับ ประกอบ ขนย้าย จนทำงานเสร็จจริง ฟังดูเหมือนเพียงเปลี่ยนเป้าหมายของผลลัพธ์ แต่ในความเป็นจริงถือเป็นเส้นทางเทคโนโลยีคนละสายโดยสิ้นเชิง
การแบ่งหน้าที่ในโครงการก็ชัดเจนดี บริษัทผู้ผลิตหุ่นยนต์ทั้งสามรายรับผิดชอบผลักให้ข้อกำหนดของข้อมูลและแพลตฟอร์มการเก็บข้อมูลเป็นมาตรฐานร่วมกัน มหาวิทยาลัยโอซาก้าทำหน้าที่เป็นแกนหลักของโครงการ ABEJA ซึ่งได้รับมอบหมายจากมหาวิทยาลัยดูแลการยกระดับเทคโนโลยีพื้นฐาน ส่วนด้านเซนเซอร์สัมผัสมอบให้สตาร์ตอัพ FingerVision คู่แข่ง มหาวิทยาลัย และสตาร์ตอัพ นั่งลงที่โต๊ะเดียวกันเพื่อชุดข้อมูลชุดเดียวกัน — องค์ประกอบเช่นนี้ก็บอกน้ำหนักความสำคัญของเรื่องนี้ได้ดีอยู่ในตัว
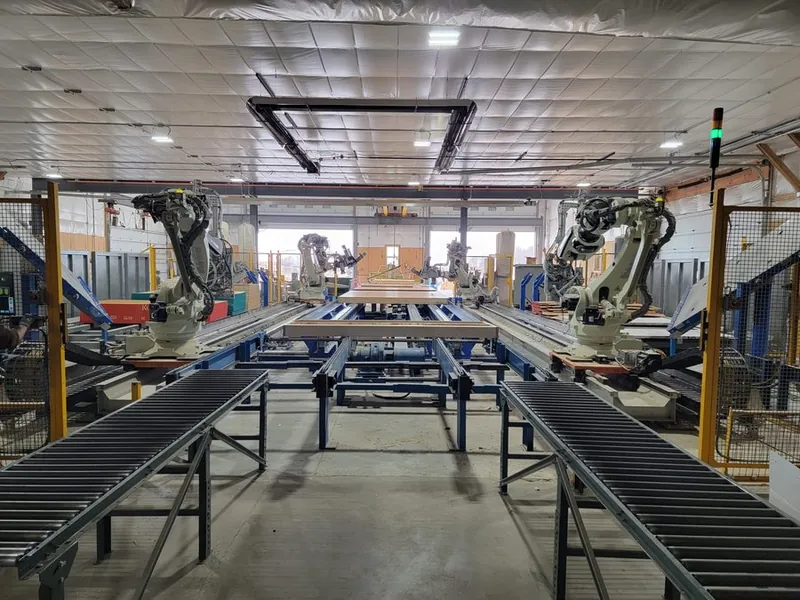
จุดชี้ขาดย้ายจากตัวเครื่องมาสู่ข้อมูล
ตลอดระยะเวลาอันยาวนาน การแข่งขันหุ่นยนต์อุตสาหกรรมก็คือการแข่งขันกันที่ฮาร์ดแวร์ ความแม่นยำในการวางตำแหน่ง น้ำหนักบรรทุกที่ยกไหว ความเร็ว ความทนทาน ตารางสเปกหนึ่งใบก็ตัดสินระดับกันได้เกือบหมด สิ่งที่บริษัทญี่ปุ่นสั่งสมมาหลายสิบปีคือฝีมือทางเครื่องกลประการนี้เอง และพวกเขาก็ยืนอยู่แถวหน้าของผู้ผลิตหุ่นยนต์อุตสาหกรรมระดับโลกด้วยความสามารถนี้มาตลอด
AI แบบมีร่างทดสอบความสามารถอีกแบบหนึ่ง มนุษย์แค่พูดหนึ่งประโยคว่า “หยิบอันนั้นมาให้หน่อย” หุ่นยนต์ก็ต้องประเมินสถานการณ์เองแล้วลงมือทำให้สำเร็จ แม้ชิ้นส่วนนั้นจะเป็นสิ่งที่มันไม่เคยเห็นมาก่อนก็ตาม การเคลื่อนไหวอเนกประสงค์เช่นนี้ไม่อาจทำได้ด้วยฮาร์ดแวร์ความแม่นยำเพียงอย่างเดียว ต้องอาศัย AI ที่ “เลี้ยง” มาด้วยข้อมูลการทำงานจำนวนมหาศาล กฎประสบการณ์ของโมเดลภาษาขนาดใหญ่ก็ใช้ได้เช่นกันในที่นี้: ขนาดและความหลากหลายของข้อมูลฝึกเป็นตัวกำหนดเพดานของโมเดลเป็นส่วนใหญ่
ปัญหาคือข้อมูลเหล่านี้ก่อนหน้านี้กระจัดกระจายแยกกันอยู่ในมือแต่ละราย รูปแบบการบันทึก จะวัดอะไร วัดอย่างไร แต่ละรายต่างกันคนละแบบ ข้อมูลที่บริษัท A เก็บไว้เอาไปฝึกโมเดลของบริษัท B โดยตรงไม่ได้ พอรูปแบบกลายเป็นมาตรฐานเดียวกัน ข้อมูลจากองค์กรต่าง ๆ และกระบวนการต่าง ๆ ก็นำมาใช้ร่วมกันได้ คลังข้อมูลสำหรับป้อนโมเดลขยายใหญ่ขึ้นทันที ความเร็วในการพัฒนาก็ถูกดันขึ้นตามไปด้วย การทำให้เป็นมาตรฐานร่วมจึงเป็นรากฐานที่ทำให้การใช้ข้อมูลร่วมกันนี้เกิดขึ้นได้จริง
พูดให้ตรงกว่านั้นก็คือ: อาศัยบริษัทเดียวไม่สามารถเก็บข้อมูลหน้างานที่หลากหลายพอได้ ในมือคุณมีอยู่ไม่กี่อุตสาหกรรม ไม่กี่ประเภทกระบวนการ การดึงข้อมูลของคู่แข่งเข้ามารวมไว้ในรูปแบบเดียวกันย่อมเร็วกว่าการที่แต่ละรายจะนั่งกองข้อมูลไว้เงียบ ๆ ฝั่งตัวเอง เหตุที่คู่แข่งต้องจับมือกันในตอนนี้ สรุปสั้น ๆ ก็เพราะสิ่งที่พวกเขาต้องแย่งกันเปลี่ยนไปแล้ว
สิ่งที่ VTLA มุ่งทำ: เปลี่ยน “สอน” เป็น “เรียนรู้”
แกนกลางของการพัฒนาคือโมเดลที่ชื่อ VTLA — Vision, Tactile, Language, Action ประมวลผลการมองเห็น การสัมผัส ภาษา และการเคลื่อนไหวเป็นหนึ่งเดียว สถานการณ์ที่มันต้องการทำให้สำเร็จคือ: ฟังเข้าใจคำสั่งพูดของมนุษย์ ใช้กล้องมองเห็นวัตถุให้ชัด แล้วอาศัยความรู้สึกสัมผัสที่ปลายนิ้วปรับแรงไปพลางทำงานไปพลางจนเสร็จสิ้น โดยทั้งกระบวนการถูกครอบคลุมด้วยโมเดลเดียว
จุดที่พิเศษที่สุดในบรรดานี้คือการสัมผัส หุ่นยนต์อุตสาหกรรมแบบดั้งเดิมเคลื่อนไหวโดยอาศัยการมองเห็นและข้อมูลตำแหน่งเป็นหลัก แต่งานฝีมือละเอียดอย่างการหยิบชิ้นส่วนนุ่ม หรือการสอดหมุดเข้ารูที่เยื้องเล็กน้อยนั้น การรับรู้ว่าชิ้นงานกำลังไถลและการกะแรงกดให้พอดีเป็นสิ่งที่เลี่ยงไม่ได้ เทคโนโลยีของ FingerVision มาเติมจุดอ่อนตรงนี้นี่เอง
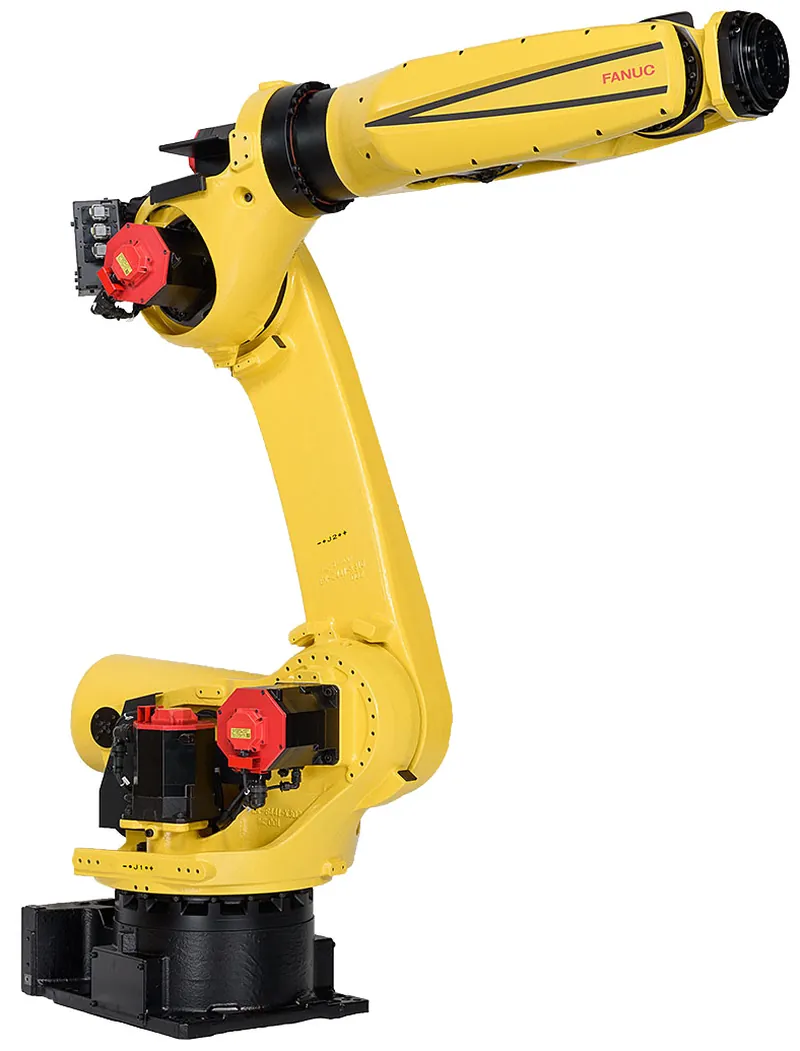
ที่ยิ่งน่าใคร่ครวญกว่านั้นคือบทบาทของมันในการมาแทนที่การสอนงาน ปัจจุบันหน้างานส่วนใหญ่ยังพึ่งพา “การสอนงาน” — สอนการเคลื่อนไหวให้หุ่นยนต์ทีละท่าด้วยมือ ทุกครั้งที่เปลี่ยนชิ้นงาน วิศวกรก็ต้องป้อนพิกัดและขั้นตอนใหม่ทั้งชุด ขั้นตอนนี้คือกำแพงที่โรงงานผลิตหลากชนิดปริมาณน้อยต้องข้ามให้ได้ในการรุกสู่ระบบอัตโนมัติ และเป็นขั้นตอนที่กินคนมากที่สุดขั้นหนึ่งบนไลน์ผลิตที่ขาดแคลนแรงงาน หาก VTLA ก้าวไปถึงการใช้งานจริงได้ วิธีที่หุ่นยนต์เรียนรู้งานจะเปลี่ยนจาก “มนุษย์สอน” เป็น “AI เรียนรู้เองจากข้อมูล” และจะสามารถรับมืองานที่เพิ่งพบครั้งแรกได้พอสมควร เงื่อนไขตั้งต้นของระบบอัตโนมัติอาจพลิกจาก “สอน” เป็น “เรียนรู้” ตั้งแต่บัดนี้เป็นต้นไป
แบ่งปันกันที่ข้อกำหนด แย่งกันที่อำนาจนำ
แก่นแท้ของการจับมือสามรายซ่อนอยู่ในเส้นแบ่งระหว่าง “อะไรที่แบ่งปัน อะไรที่ไม่แบ่งปัน” สิ่งที่ทำเป็นมาตรฐานร่วมกันมีเพียงข้อกำหนดของข้อมูลและวิธีการเก็บข้อมูล กล่าวคือกติกาเรื่องการบันทึกและการจัดเก็บเท่านั้น ส่วนที่ยังคงอยู่ในมือของแต่ละรายคือข้อมูลหน้างานจากโรงงานของตัวเอง เทคโนโลยีการควบคุมหุ่นยนต์และฮาร์ดแวร์ ตลอดจนผลิตภัณฑ์และบริการขั้นสุดท้าย วางกติกาชั้นล่างไว้ร่วมกัน แล้วแข่งขันกันบนชั้นที่อยู่เหนือขึ้นไป
นี่จึงนำไปสู่ประเด็นแย่งชิงที่แท้จริง: อำนาจนำ ข้อมูลที่เก็บด้วยรูปแบบร่วมกันจะเป็นของใคร ใครนำไปฝึกโมเดลได้ รายละเอียดของมาตรฐานจะให้ใครเป็นผู้ชี้ขาด — ฝ่ายที่กุมจุดเหล่านี้ไว้ได้ย่อมได้เปรียบในชั้นพื้นฐานของ AI แบบมีร่าง การวางมาตรฐานเป็นเวลาเดียวกันก็คือการแย่งชิงอำนาจชี้ขาดรายละเอียดด้วยเสมอมา
หากขยายมุมมองให้กว้างขึ้น การเคลื่อนไหวนี้เชื่อมโยงกับการแย่งชิงข้อมูลในระดับโลก NVIDIA กำลังขยายจุดยืนของตัวเองในสนาม AI แบบมีร่างผ่านแพลตฟอร์มพลังประมวลผลสำหรับการวิจัยและสภาพแวดล้อมจำลอง ส่วนผู้ผลิตหุ่นยนต์ญี่ปุ่นทั้งสามรายนั้น อีกทางหนึ่งก็กำลังหารือทางธุรกิจกับ Fujitsu และ NVIDIA เรื่องการต่อยอดสู่การใช้งานจริงในสังคม โดยจะอาศัยพลังของเทคโนโลยีต่างชาติในบางส่วนอย่างพลังประมวลผล แต่ในเรื่อง “มาตรฐานข้อมูลเพื่อหน้างาน” พวกเขาต้องการกุมฐานข้อมูลในแผ่นดินญี่ปุ่นไว้เอง — แพลตฟอร์มยืมมาบางส่วนได้ แต่อำนาจนำทางข้อมูลไม่มอบให้ใคร การจับมือครั้งนี้ควรอ่านความหมายในแนวนี้
ตำแหน่งของซิสเท็มอินทีเกรเตอร์และผู้ผลิตชิ้นส่วนกำลังจะขยับ
เมื่อชุดข้อมูลอเนกประสงค์และโมเดลพื้นฐานครบรูปเมื่อไร ผลกระทบก็จะล้นออกไปนอกขอบเขตของบริษัทผู้ผลิตหุ่นยนต์
กลุ่มที่ตำแหน่งขยับชัดที่สุดคือซิสเท็มอินทีเกรเตอร์ การติดตั้งหุ่นยนต์เข้าสู่หน้างานและใช้การสอนงานทำให้มันทำงานได้ คือหัวใจของธุรกิจผู้รวมระบบมาตลอด เมื่อ “เรียนรู้” ค่อย ๆ แทนที่ “สอน” งานสอนงานด้วยมือทีละท่าจะลดลง จุดเน้นจะขยับไปที่บริการที่หมุนรอบข้อมูล — ช่วยโรงงานเก็บข้อมูลให้เข้ากับหน้างานจริง และปรับจูนโมเดลให้เข้ากับกระบวนการเฉพาะเส้นใดเส้นหนึ่ง จากคนติดตั้งเครื่องกลายเป็นคนที่อยู่ข้างข้อมูล การเขียนบทบาทใหม่นี้อาจไม่ช้าอย่างที่คิด
สำหรับผู้ผลิตชิ้นส่วนและเซนเซอร์กลับเป็นโอกาส ที่ VTLA ยกการสัมผัสขึ้นมาอยู่ตำแหน่งสูงขนาดนี้ ความต้องการเซนเซอร์วัดแรง เซนเซอร์สัมผัส และชิ้นส่วนเครื่องกลความละเอียดสูงที่รองรับอยู่เบื้องหลังอาจถูกดันสูงขึ้น — ตรงกับจุดแข็งของผู้ผลิตชิ้นส่วนญี่ปุ่นพอดี ทว่าจุดตกของคุณค่าก็อาจขยับตามไปด้วย: จาก “ขายเซนเซอร์หนึ่งตัว” กลายเป็น “ข้อมูลที่เซนเซอร์ตัวนี้เก็บจะเชื่อมเข้าแพลตฟอร์มอย่างไร”
อีกประเด็นหนึ่งที่เพื่อนร่วมวงการในประเทศไม่ควรมองข้าม: มาตรฐานข้อมูลชุดนี้จะคลี่ขยายออกไปตามห่วงโซ่อุปทานการผลิตของเอเชียหรือไม่ นับเป็นตัวแปรที่คุ้มค่าแก่การเฝ้าจับตาต่อเนื่องในช่วงหนึ่งถึงสองปีข้างหน้า
ต่อจากนี้จะจับตาอะไร: เครื่องหมายคำถามสามข้อ
สิทธิ์การใช้งานข้อมูล. หลังเป็นมาตรฐานร่วมกันแล้ว ข้อมูลจะเป็นของใคร แต่ละรายจะใช้ได้ถึงขอบเขตใด อำนาจตัดสินเนื้อหามาตรฐานจะแบ่งกันระหว่างสามรายอย่างไร — หากยังคงก้ำกึ่งไม่ชัดเจน คำขวัญเรื่องมาตรฐานร่วมก็ขานต่อไปได้เรื่อย ๆ แต่อาจไม่เติบโตเป็นมาตรฐานที่แท้จริง กติกาการดำเนินงานที่โครงการจะเปิดเผยในลำดับถัดไปคือหลักฐานชิ้นแรกสำหรับตัดสิน
ปริมาณของข้อมูล. 5,000 ชั่วโมงในปีแรกจะพอสำหรับฝึกโมเดลอเนกประสงค์หรือไม่ ประเมินจากภายนอกได้ยาก เทียบกับปริมาณข้อความมหาศาลที่โมเดลภาษาขนาดใหญ่กลืนเข้าไปแล้ว 5,000 ชั่วโมงดูเหมือนเป็นเพียงจุดเริ่มต้น อย่างไรก็ตาม ข้อมูลการทำงานหน้างานมีความหนาแน่นของข้อมูลต่อชั่วโมงสูงมาก จึงเทียบกันด้วยจำนวนชั่วโมงอย่างตรง ๆ ไม่ได้ สิ่งที่ตัดสินคุณภาพโมเดลอย่างแท้จริงคือตั้งแต่ปีที่สองเป็นต้นไปจะสามารถเพิ่มข้อมูลได้อีกมากเพียงใด
มาตรฐานญี่ปุ่นจะก้าวออกไปได้หรือไม่. บริษัทญี่ปุ่นที่เคยครองความเป็นเจ้าโลกด้วยฮาร์ดแวร์ จะกุมอำนาจนำในสมรภูมิใหม่ที่มีชื่อว่า “ข้อมูล” ได้หรือไม่ โครงการหนึ่งปีนี้คือหินทดสอบก้อนแรกสุด
สำหรับผู้ให้บริการอย่างเราที่ต้องทำงานกับเครื่องจักรของทั้งสามรายเป็นนิจ เรื่องนี้ยังมีความหมายเชิงปฏิบัติอีกชั้นหนึ่ง: “สำเนียง” ของเครื่องจักรบนไลน์ผลิตอาจเปลี่ยนไปในอนาคต ยี่สิบปีที่ผ่านมา ฝีมือหลักของวิศวกรซ่อมบำรุงและปรับจูนคือการสอนงาน พารามิเตอร์ และการไล่หาสาเหตุข้อขัดข้อง ต่อจากนี้ วิศวกรที่เข้าใจข้อมูลหน้างานและรู้จัก “ป้อนอาหาร” ให้ AI ราคาตัวจะยิ่งสูงขึ้นไปอีกเท่านั้น เครื่องก็ยังเป็นเครื่องชุดเดิม แต่วิธีเล่นกำลังเปลี่ยนราง บริการที่เกี่ยวข้อง: บริการซ่อมบำรุงแบรนด์นำเข้า และ แบรนด์ที่รองรับและเอกสารรุ่น
บทความที่เกี่ยวข้อง
- สืบค้นรหัสแจ้งเตือน FANUC อย่างรวดเร็ว
- จำหน่ายหุ่นยนต์มือสอง
- ฐานติดตั้งแบรนด์จีนและระบบนิเวศการบำรุงรักษา



















