
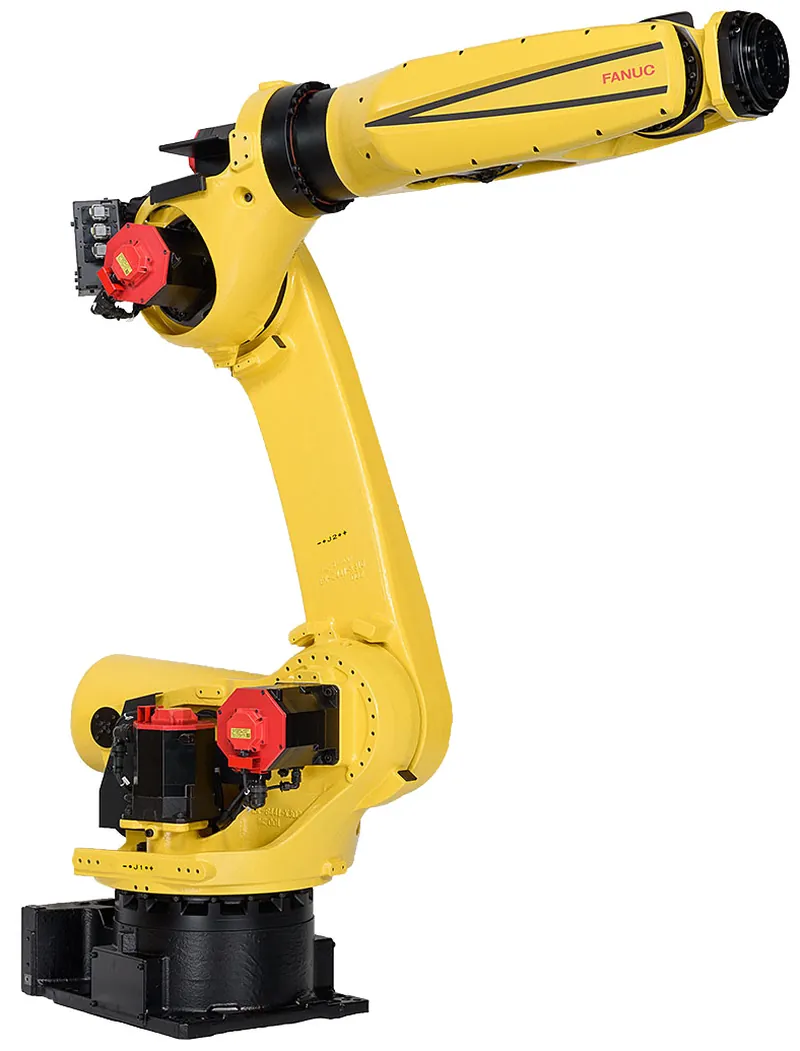
في قطاع الروبوتات الصناعية، تُعَدّ كاواساكي للصناعات الثقيلة وFANUC وياسكاوا للكهرباء خصومًا تتقاطع طرقهم في كل منعطف؛ فاندفاعهم إلى مصنع السيارات نفسه وإلى مصنع الإلكترونيات 3C نفسه لاقتناص العقود أمر معتاد لديهم منذ سنوات طويلة. غير أن الشركات الثلاث أعلنت في يوليو 2026 العمل معًا على إنجاز أمر واحد، والمثير أن ما تتنافس عليه هذه المرة ليس المنتجات ولا المكونات، بل البيانات.
يهدف هذا المشروع إلى وضع الأساس للذكاء الاصطناعي المتجسّد في مواقع الإنتاج: ففي السنة الأولى يُخطَّط لجمع 5000 ساعة من بيانات التشغيل من خطوط الإنتاج، وتقف خلفه منظومة وزارة الاقتصاد والتجارة والصناعة اليابانية وتمويل من NEDO يصل حده إلى 2 مليار ين (نحو 100 مليون يوان). المبلغ ليس مذهلًا، لكن الأمر غير معتاد على الإطلاق؛ فما يكشف عنه من اتجاه هو أن محور المنافسة في الروبوتات الصناعية ينتقل من أداء جسم الآلة إلى حجم البيانات وجودتها.
لنعرض أولًا وقائع هذا الأمر:
- تتحد كاواساكي للصناعات الثقيلة وFANUC وياسكاوا للكهرباء في بناء مجموعة بيانات للذكاء الاصطناعي المتجسّد في مواقع الإنتاج، وقد اختير المشروع ضمن برنامج «GENIAC» لدعم تطوير الذكاء الاصطناعي التوليدي الذي تدفعه وزارة الاقتصاد والتجارة والصناعة اليابانية بالتعاون مع NEDO؛
- ستطوّر الشركات الثلاث أساس «نموذج VTLA» الذي يعالج الرؤية واللمس واللغة والحركة في منظومة واحدة، على أن تُجمع في السنة الأولى 5000 ساعة من بيانات الصور واللمس والحركة من مواقع الإنتاج؛
- يمتد المشروع من أغسطس 2026 إلى يوليو 2027، وتوفر NEDO تمويلًا يصل إلى 2 مليار ين، وتشارك فيه أيضًا جامعة أوساكا وشركة FingerVision الناشئة في مجال مستشعرات اللمس وشركة ABEJA المتخصصة في تقنيات أساس الذكاء الاصطناعي؛
- ما ستوحّده الشركات الثلاث هو «مواصفات البيانات وأساليب جمعها» فقط، أما بيانات كل منها الميدانية وتقنيات التحكم والعتاد فتبقى في يدها.
خصوم يجلسون إلى طاولة واحدة
بحسب الخطة، يمتد المشروع من أغسطس 2026 إلى يوليو 2027، أي عامًا واحدًا. لم يعد مصطلح «الذكاء الاصطناعي المتجسّد» جديدًا على أهل القطاع في العامين الأخيرين، وهو يشير إلى ذكاء اصطناعي يعمل بيديه في العالم المادي: لا يولّد نصوصًا وصورًا على الشاشات، بل يقود ذراع الروبوت ويده ليمسك ويجمّع وينقل حتى ينجز العمل فعلًا. يبدو الأمر مجرد تغيير في جهة المخرجات، لكنه في حقيقة الأمر مسار تقني مختلف تمامًا.
توزيع الأدوار داخل المشروع واضح أيضًا: تتولى شركات الروبوتات الثلاث توحيد مواصفات البيانات ومنصة جمعها؛ وتقود جامعة أوساكا المشروع بوصفها كيانَه الرئيسي؛ وتتكفل ABEJA، بتكليف من الجامعة، برفع مستوى التقنيات الأساسية؛ أما الاستشعار اللمسي فقد أُسند إلى شركة FingerVision الناشئة. منافسون وجامعة وشركات ناشئة يجلسون إلى طاولة واحدة من أجل مجموعة بيانات واحدة — هذا التشكيل في ذاته يكشف وزن الأمر.
ورقة الحسم انتقلت من الجسم إلى البيانات
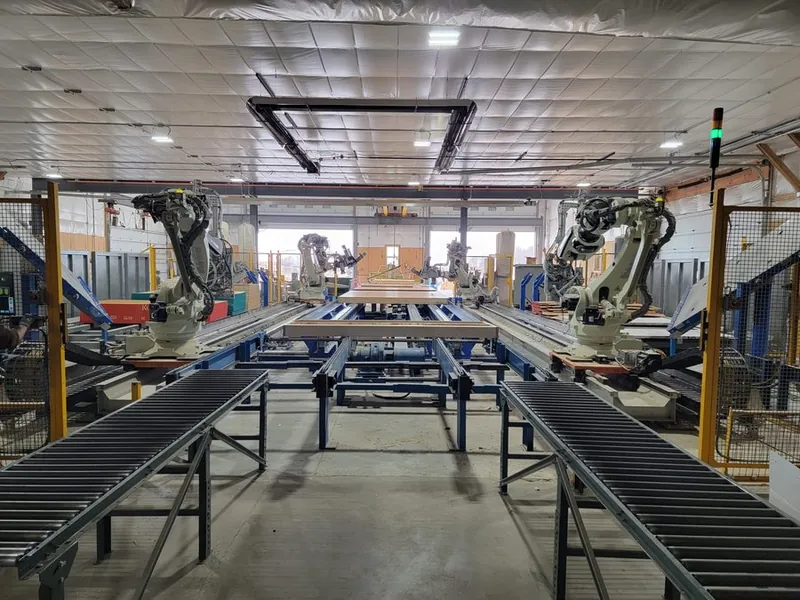
لطول زمان، كانت المنافسة في الروبوتات الصناعية منافسة في العتاد: دقة التموضع، والحمولة القابلة للنقل، والسرعة، والمتانة — جدول مواصفات واحد كان كافيًا غالبًا لترجيح الكفة. هذا الإتقان الميكانيكي هو بالضبط ما راكمته الشركات اليابانية على مدى عقود، وبه ظلت طويلًا في الصف الأمامي بين مصنعي الروبوتات الصناعية في العالم.
لكن الذكاء الاصطناعي المتجسّد يختبر قدرة من نوع آخر. يكفي أن يقول الإنسان جملة مثل «أحضر لي ذاك الشيء»، فيتعين على الروبوت أن يقدّر الموقف بنفسه وينجز المهمة، حتى لو كان الجزء المعني لم يره قط. هذا النوع من الحركات العامة لا يتحقق بالعتاد الدقيق وحده، بل يحتاج ذكاءً اصطناعيًا غذّته كميات هائلة من بيانات التشغيل. القاعدة التجريبية ذاتها التي تصدق على النماذج اللغوية الكبيرة تصدق هنا: حجم بيانات التدريب وتنوعها يحددان، إلى حد بعيد، سقف ما يبلغه النموذج.
المشكلة أن هذه البيانات كانت قبل الآن مجزأة بين أيدي الشركات: صيغ التسجيل، وما يُقاس، وكيف يُقاس — لكل شركة أسلوبها، وبيانات الشركة «أ» لا تصلح مباشرة لتدريب نموذج الشركة «ب». وبمجرد توحيد الصيغة، تصبح بيانات الشركات المختلفة والعمليات المختلفة صالحة للاستخدام المتبادل، فيتضخم دفعة واحدة وعاء البيانات المتاح لتغذية النماذج، وترتفع معه سرعة التطوير. والتوحيد هو تحديدًا ذاك الأساس الذي يجعل هذا الاستخدام المتبادل ممكنًا.
ولنقلها بصراحة أكبر: شركة واحدة عاجزة عن جمع بيانات ميدانية متنوعة بالقدر الكافي. فبين يديك بضعة صناعات وبضعة أنواع من العمليات لا أكثر، وضم بيانات منافسيك إليك بالصيغة الموحدة أسرع بكثير من أن يحتفظ كل طرف ببياناته لنفسه. وإذا كان الخصوم يتحالفون الآن، فلأن الشيء المتنافس عليه، في جوهره، قد تغيّر.
ما يسعى إليه VTLA: استبدال «التعليم» بـ«التعلّم»
جوهر عملية التطوير نموذج يُدعى VTLA — Vision وTactile وLanguage وAction: معالجة الرؤية واللمس واللغة والحركة في منظومة واحدة. والسيناريو المطلوب تحقيقه هو: أن يفهم الأمر الشفهي من الإنسان، وأن يرى الشيء عبر الكاميرا، ثم أن ينجز الحركة مستعينًا بإحساس أطراف أصابعه في ضبط القوة أثناء الأداء — سلسلة كاملة من أولها إلى آخرها يتولاها نموذج واحد.
الأكثر خصوصية في هذا كله هو حاسة اللمس. فالروبوتات الصناعية التقليدية تتحرك اعتمادًا في الأساس على الرؤية ومعلومات الموضع، لكن الأشغال اليدوية الدقيقة، كإمساك جزء لين أو إدخال دبوس في ثقب مائل قليلًا، لا غنى فيها عن الإحساس بالانزلاق وضبط قوة العصر والضغط. تقنية FingerVision هي بالضبط ما جاء لسد هذه الثغرة.
والأجدر بالتأمل من هذا كله هو ما يمثله من بديل للتوجيه اليدوي. تعتمد مواقع الإنتاج اليوم على نطاق واسع على «التوجيه»: أن يُعلَّم الروبوت الحركات واحدة فواحدة باليد، فيضطر المهندس، مع كل تغيّر في موضوع العمل، إلى إعادة إدخال الإحداثيات والخطوات من جديد. هذه العملية جدار يستحيل على مصانع «تعدد المنتجات وقلّة الكميات» تجاوزه في طريقها إلى الأتمتة، وهي أيضًا أكثر الحلقات استنزافًا للأيدي العاملة على الخطوط التي تعاني شدة نقص العمالة. فإذا انتقل VTLA إلى حيز التطبيق العملي، فسيتحول تعلّم الروبوت للحرفة من «تعليم الإنسان له» إلى «تعلّم الذكاء الاصطناعي ذاتيًا من البيانات»، وسيؤدي حتى مهام يصادفها لأول مرة على نحو مقبول تقريبًا. وهكذا قد ينقلب شرط الأتمتة رأسًا على عقب: من «التعليم» إلى «التعلّم».
ما يُشارك هو المواصفات، وما يُتنافس عليه هو النفوذ
جوهر هذا التحالف الثلاثي كامن في خط الحدود بين «ما يُشارك وما لا يُشارك». فالموحَّد هو مواصفات البيانات وأساليب جمعها فقط، أي قواعد كيفية التسجيل والتخزين. أما الباقي فيبقى في يد كل شركة: بياناتها الميدانية من مصانعها، وتقنيات التحكم في الروبوتات وعتادها، ثم المنتجات والخدمات في نهاية المطاف. توضع القواعد الأساسية في مكان واحد، وفوقها يجري التباري.
من هنا تبرز نقطة النزاع الحقيقية: النفوذ. لمن تعود ملكية البيانات المجموعة بالصيغة المشتركة؟ ومن يحق له استخدامها في التدريب؟ ومن يحسم تفاصيل المعايير؟ من يقبض على هذه الملفات يحجز لنفسه موقعًا متقدمًا في الطبقة الأساسية للذكاء الاصطناعي المتجسّد. فوضع المعايير كان دائمًا، في الآن ذاته، صراعًا على سلطة تقرير التفاصيل.
وإذا وسّعنا الزاوية قليلًا، وجدنا هذه الخطوة موصولة بسباق البيانات العالمي. فـNVIDIA توسّع موطئ قدمها في الذكاء المتجسّد عبر منصات الحوسبة البحثية وبيئات المحاكاة؛ والشركات اليابانية الثلاث تعقد من جهة أخرى مباحثات أعمال مع Fujitsu وNVIDIA حول إنزال هذه التقنية إلى التطبيقات المجتمعية، وستستعين بتقنيات خارجية في حلقات مثل قدرات الحوسبة. لكن في مسألة «معايير البيانات الموجهة إلى الميدان»، تريد هذه الشركات الإمساك بقاعدة بيانات يابانية محلية بيد نفسها: يمكن استعارة أجزاء من المنصات، أما القيادة في شأن البيانات فلا تُسلَّم لأحد. وعلى هذا المعنى ينبغي أن يُقرأ هذا التحالف.
موقع المتكاملين ومصنعي المكونات على وشك أن يتحرك
حالما تتشكل مجموعة البيانات العامة والنموذج الأساسي، سيفيض الأثر خارج حدود مصنعي الروبوتات.
أوضح من سيتحرك موقعه هم موردو تكامل الأنظمة. فتركيب الروبوتات في الموقع وتشغيلها بالتوجيه اليدوي كان دائمًا ركيزة قيامهم. وحين تحل «الدراسة» تدريجيًا محل «التلقين»، سيتقلص العمل بإعادة توجيه كل حركة على حدة، وسينتقل مركز الثقل نحو خدمات محورها البيانات: مساعدة المصنع على جمع بيانات مطابقة لموقعه، وضبط النموذج حتى يلائم عملية بعينها. التحول من «مركِّب للأجهزة» إلى «مرافق للبيانات» — هذا التحوّل في الدور قد لا يكون بطيئًا كما يُظن.
أما مصنعو المكونات والمستشعرات فلهم فرصة. رفع VTLA لحاسة اللمس إلى هذه المرتبة الرفيعة قد يرفع الطلب على مستشعرات القوة ومستشعرات اللمس والمكونات الميكانيكية الدقيقة الساندة لها — وهذا يقع تحديدًا في منطقة قوة مصنعي المكونات اليابانيين. غير أن نقطة ارتكاز القيمة قد تتحرك معه أيضًا: من «بيع مستشعر» إلى «كيف تُوصَل البيانات التي يجمعها هذا المستشعر بالمنصة».
ونقطة أخيرة يستحسن أن ينتبه إليها نظراؤنا في السوق المحلية: هل سيمتد هذا المعيار للبيانات خارجًا عبر سلاسل التوريد الصناعية الآسيوية؟ هذا متغيّر يستحق المراقبة المتواصلة على مدى العام أو العامين المقبلين.
ما الذي نراقبه تاليًا: ثلاث علامات استفهام
حق استخدام البيانات. لمن تكون البيانات بعد التوحيد؟ وإلى أي مدى يحق لكل شركة استخدامها؟ وكيف توزَّع صلاحية تقرير محتوى المعيار بين الثلاث؟ إذا ظلت هذه الأمور غامضة، أمكن ترديد شعار التوحيد إلى ما لا نهاية من دون أن ينبت معيارًا حقيقيًا. وقواعد التشغيل التي يعلنها المشروع لاحقًا هي أول مرجع للحكم.
كمية البيانات. هل تكفي 5000 ساعة في السنة الأولى لتدريب نموذج عام؟ يصعب تقدير ذلك من الخارج. فبالمقارنة مع حجم النصوص التي ابتلعتها النماذج اللغوية الكبيرة، تبدو 5000 ساعة أقرب إلى نقطة انطلاق؛ لكن بيانات العمل الميدانية غنية بالمعلومات في كل ساعة، فلا يصح قياسها بالمدة وحدها. والذي يحدد جودة النموذج حقًا هو حجم ما يمكن إضافته ابتداءً من السنة الثانية.
هل يستطيع المعيار الياباني العبور إلى الخارج. الشركات اليابانية التي سادت العالم بالعتاد — هل تقدر على قبضة القيادة في ساحة المعركة الجديدة المسماة «البيانات»؟ هذا المشروع المحدود بعام واحد هو أول حجر اختبار.
ولمزوّد خدمة مثلنا يخالط معدات هذه الشركات الثلاث كل يوم، للأمر طبقة عملية إضافية: قد تتغير «لكنة» الآلات على خطوط الإنتاج في المرحلة المقبلة. فقد كانت الحرفة الجوهرية لمهندسي الصيانة والمعايرة على مدى العشرين سنة الماضية هي التوجيه والمعاملات وتتبع الأعطال؛ أما في المرحلة التالية فلن يرتفع شأن إلا المهندس الذي يفهم بيانات الميدان ويجيد «تغذية» الذكاء الاصطناعي بها. الآلات هي الآلات ذاتها، لكن أسلوب اللعب يتحول إلى سكة جديدة. خدمات ذات صلة: صيانة وإصلاح الروبوتات ذات العلامات المستوردة، تغطية العلامات ووثائق الطرازات.



















