
همکاری اخیر FANUC و انویدیا را میتوان در یک جمله فشرده کرد: رباتِ داخل محیط شبیهسازی نیز درست همان الگوریتم کنترلِ خودِ FANUC را که روی ماشین واقعی اجرا میشود، اجرا کند. دو شرکت پیشتر ربات همکار دوبازو را در پردازش اشیای نرم به نمایش گذاشتهاند، اما زمان ورود تجاری به خطوط تولید انبوه هنوز اعلام نشده است. آنچه در این ماجرا واقعاً ارزش زیر نظر داشتن دارد، تصویرهای نمایشی نیست، بلکه درزی است که قصد تنگتر کردنش را دارند—شکاف «شبیهسازی تا واقعیت (Sim-to-Real)»—و اینکه در نهایت چند ساعت از کارِ تچینگ و اعتبارسنجی حرکات را میتوان از کف خط تولید به شبیهسازی منتقل کرد.
ابتدا واقعیتها:
- FANUC و انویدیا سه لایه را به هم میتنند: یادگیری در شبیهسازی، اتصال به کنترل ماشین واقعی و استنتاج هوش مصنوعی سمت ربات؛
- در نمایش، ربات همکار دوبازوی CRX پس از یادگیری حرکات کارگر ماهر، تا کردن تیشرت را کامل کرد؛ زمان پردازش هر قطعه، نرخ موفقیت و تکرارپذیری پس از تغییر چیدمان، هیچکدام اعلام نشده است؛
- روش محوری، به اجرا درآوردن همان کنترل FANUCِ ماشین واقعی در شبیهسازی است تا نیمه «انحراف پاسخ کنترل» از شکاف Sim-to-Real کوچک شود؛ انحراف شرایط محیطی با این کار از میان نمیرود؛
- توان پردازش هوش مصنوعی «Jetson Thor» سمت لبه (ماژول T5000) به بیش از 7.5 برابر ماژول پیشین رسیده، اما اینکه پاسخگویی اجتناب از مانع چند برابر سریعتر میشود، گفته نشده است؛
- FANUC برنامه دارد مدلهای سهبعدی کل سری رباتهایش را به «دارایی SimReady» تجهیز کند؛ کاربردهای پیشبینیشده خودرو، لجستیک و مواد غذایی است و زمان ورود تجاری معلوم نیست.
یکپارچهسازی سهلایه، و یک CRX که تیشرت تا میکند
پشته فناوری این همکاری تقریباً سه لایه دارد: یادگیری در شبیهسازی، اتصال به کنترل ماشین واقعی و استنتاج هوش مصنوعی سمت ربات. زنجیره فرایند چنین است: ابتدا با محیط شبیهسازی انویدیا یعنی Isaac Sim حجم انبوهی از تصاویر دوربین و حرکات ربات تولید و مدل هوش مصنوعی آموزش میبیند؛ سپس آن با نرمافزار شبیهسازی ROBOGUIDE از FANUC و کنترل ماشین واقعی متصل میشود تا حرکات تولیدشده در شبیهسازی به ماشین واقعی منتقل گردد؛ در سمت ماشین واقعی، تشخیص تصویر و استنتاج بر عهده هوش مصنوعی لبه Jetson Thor است. داراییهای سهبعدی کارخانه در Omniverse (OpenUSD) جمع میشوند و مدل پایه ربات نیز Isaac GR00T N است.
نتیجه فعلاً قابل تأیید، نمایشی است مبتنی بر همین مجموعه کامل. نمایندهترین صحنه: ربات همکار دوبازوی CRX تیشرت تا میکند. ابتدا داده حرکات کارگر ماهر را یاد میگیرد، سپس از تصویر دوربین وضعیت پارچه را میخواند و تا کردن را کامل میکند—هدف، رها شدن از وابستگی به گریپر اختصاصی و مسیر ثابت است تا بتوان اشیای نرم و بیشکل معین را پردازش کرد. اما دقیق بگوییم: زمان پردازش هر قطعه، نرخ موفقیت و تکرارپذیری پس از تغییر چیدمان پارچه، هیچکدام اعلام نشده است. این ورود تجاری به خط تولید انبوه نیست؛ مرحله نمایش عضلات است.
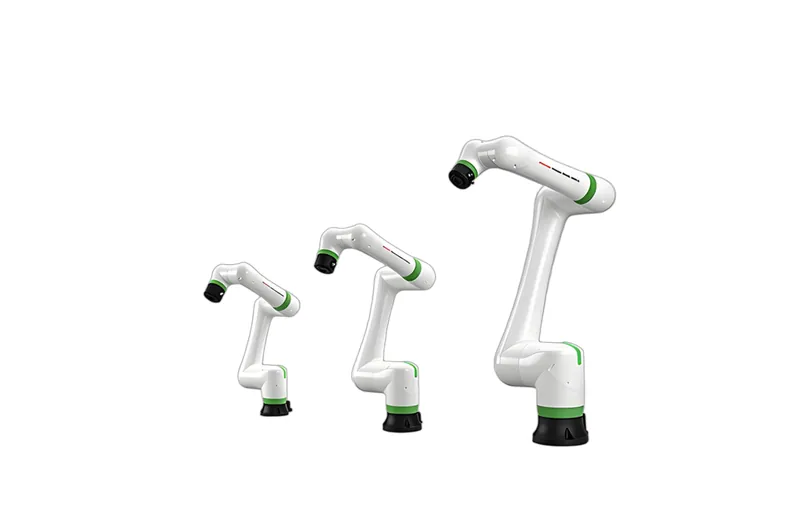
«سیاهه تجهیز» مدلها هم ارزش ثبت کردن دارد: FANUC برنامه دارد مدلهای سهبعدی کل سری، از کوبات کوچک CRX با ظرفیت بار 3 کیلوگرم تا ربات صنعتی بزرگ 2.3 تنی، را به دارایی SimReady بدل کند؛ نوار نقاله، PLC و حسگرهای نوری هم در فهرست هستند. اما اینکه این مدلها بهجز ظاهر، تا چه اندازه ویژگیهای جرمی و تأخیر کنترل را بازسازی میکنند و هر مدل چه زمانی عرضه میشود، را باید جدا دید و نباید همه را در یک کوزه ریخت.
چرا حالا: چندمحصولی، ساعت کار را به دیوار رسانده است
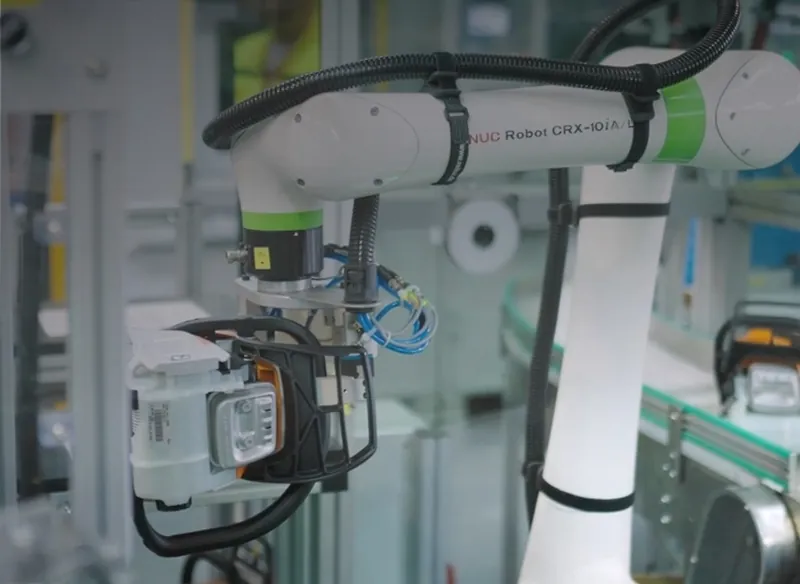
رباتهای صنعتی این سالها به دو عصا تکیه دارند: «تچینگ» یعنی آموزش حرکات تکتک توسط انسان در محل، و گریپر اختصاصیِ سفارشی برای هر شیء. با روند افزایش تنوع محصول، تعویض مدل هر چه بیشتر میشود و هر بار باید گریپر از نو طراحی و مسیرها دوباره تنظیم شوند؛ ساعت راهاندازی خط تولید نیز مدام بالاتر میرود. هر کسی که با تجهیزات سروکار دارد، این دیوار را از نزدیک میشناسد.
این همکاری دقیقاً به بخش قابل انتقال همین ساعتها نشانه رفته است: اعتبارسنجی حرکت و تچینگ مجدد. شایان توجه است که فهرست شرکای انویدیا فقط FANUC نیست—ABB، یاسکاوا، KUKA و یونیورسال رباتس هم در آن هستند و انویدیا با چند رباتساز با هم، هوش مصنوعی مجسم را پیش میبرد. این یعنی محور رقابت از عملکرد بدنه ربات به دقت مدل شبیهسازی، شیوه اتصال به کنترل ماشین واقعی و گستره محیط یادگیری بسط مییابد. درباره FANUC، فعلاً مدرکی که برتریاش را نسبت به همگروهیها ثابت کند در دست نیست؛ آوردن همان کنترل ماشین واقعی به سمت شبیهسازی، وجه تمایز این حرکت اوست.
شکافی که کوچک میشود، و شکافی که کوچک نمیشود
سنگینترین حرکت از نظر فنی، اجرای رباتِ شبیهسازیشده با همان الگوریتم کنترل FANUC بهطور کاملاً یکسان با ماشین واقعی است. شکاف Sim-to-Real در واقع دو لایه دارد: یکی انحراف پاسخ کنترل، دیگری انحراف شرایط محیطی—تصویر، نور، اصطکاک و تفاوتهای جزئی قطعات. آوردن همان کنترل ماشین واقعی به شبیهسازی، لایه اول را کوچک میکند؛ لایه دوم همچنان باید با صیقل داده شدن دادههای یادگیری و تنظیم دقیق روی ماشین واقعی جبران شود و با این ترفند از میان نمیرود.
Jetson Thor سمت ماشین واقعی (ماژول T5000) به گفته انویدیا، توان پردازش هوش مصنوعی را به بیش از 7.5 برابر ماژول پیشین رسانده است. ذخیره توان بیشتر، در نظریه باعث میشود کارهایی مانند ادراک محیط و اجتناب پویا از موانع در سمت ربات با آسودگی بیشتری انجام شود. اما اینکه این ضریب تا چه حد به بهبود واقعی تأخیر تشخیص یا زمان پاسخ اجتناب از مانع تبدیل میشود، توضیح داده نشده—توان پردازش ماده خام است، نه محصول نهایی.
در بخش برنامهنویسی هم نمایشی وجود دارد: تولید مستقیم کد Python از فرمان زبان طبیعی. جهتگیری، مکمل تچینگ دستی با زبان تیچپندنت (TP) است. اما اینکه کد تولیدشده را چه کسی بازبینی میکند و چگونه به برنامه کنترلی FANUC تبدیل و بهصورت امن روی ماشین واقعی اجرا میشود، فرایند گریزناپذر دیگری است که در نمایش پوشش داده نشده است.
کدام حلقههای محیط تولید را میتوان زودتر به شبیهسازی برد
نشانه رو هوش مصنوعی مجسم این نیست که خط تولید را یکلقمه ببلعد؛ بلکه انتقال بخشی از حلقههای فرایند استقرار به شبیهسازی است. اما درجه جایگزینی هر حلقه بسیار متفاوت است و باید جداگانه سنجیده شود.
در مرحله استقرار خط تولید، راهاندازی مجازی (virtual commissioning) از فضای عملیاتی بیرون آمده است: پیش از هر کار فیزیکی، تداخل و محدوده دسترسی در شبیهسازی بررسی میشود. اما هوشیار باشیم: گریپری که موقعیت قطعه و کیفیت فرآیند را تضمین میکند، به همین دلیل حذف نمیشود. در مرحله برداشتن قطعه، اگر بتوان با بینایی سهبعدی و محاسبات فیزیکی، مکان و وضعیت قطعه را بهدست آورد، وابستگی به گریپر اختصاصی و فیدر واقعاً کم میشود. در ایمنی اما باید فوقالعاده محتاط بود: کنترلِ ادراک اطراف و اجتناب پویا از موانع میتواند بهعنوان وسیله کمکی برای کاهش دفعات توقف به کار رود، اما اینکه آیا میتواند جای کار در فضاهای محصور یا توقفِ ناشی از حسگر ایمنی را بگیرد، باید همراه با گواهی ایمنی و طراحی توقف در شرایط خطا جداگانه راستیآزمایی شود—اجتناب پویا از مانع و عملکرد ایمنیِ مبتنی بر استاندارد را نمیتوان در یک سطح بحث کرد.
در تقسیم کار، FANUC کنترل ماشین واقعی و داراییهای ربات را در دست دارد و انویدیا شبیهسازی، بستر یادگیری و توان لبه را میآورد. اینکه این ترکیب بتواند در محیط تولید انبوه پابرجا بماند، به آهنگ بهروزرسانی نرمافزار دو طرف و شفاف بودن مرز مسئولیت هنگام بروز خرابی بستگی دارد.
معیار داوری: زمان کل استقرار، نه زیبایی نمایش
دو شرکت چشمانداز دورتری هم ترسیم کردهاند: کنترل آموختهشده در شبیهسازی پیوسته به ماشین واقعی بازتاب شود؛ آموزشها شبها اجرا و بهروزرسانی صبح روز بعد توزیع شود. جهتگیری دلنشینی است، اما در این مرحله صرفاً تصور است—دفعات بهروزرسانی چقدر است و پیش از اعمال روی ماشین واقعی چگونه اعتبارسنجی میشود، هر دو بیپاسخاند.
به منظر میدانی برگردیم. هنگام تصمیم استقرار، آنچه باید در ترازو گذاشت تازگی فناوری نیست، بلکه نسبت به روش سنتی، چهار چیز تا چه حد تغییر کرده است: زمان راهاندازی خط، زمان پردازش هر سیکل، نرخ موفقیت پس از تغییر شرایط و ساعتهای لازم برای تأیید ایمنی. اگر ساعتِ کلِ شامل گریپر و طراحی ایمنی پایین نیاید، صرفاً ضریب توان پردازش هوش مصنوعی، بازگشت سرمایه نمیآورد. نقطه شروع واقعگرایانه، شاید همان بازبینی تداخل و اعتبارسنجی حرکت باشد که «بدون ایست دادن ماشین واقعی» میتوان اثرشان را سنجید. مرز جدایی پذیرش در تولید انبوه، هیچگاه زیبایی نمایش نبوده؛ این است که زمان کل استقرار—با احتساب تچینگ مجدد در محل—واقعاً پایین بیاید یا نه. تچینگ و راهاندازی مدلهای FANUC، درست ضخیمترین بخش کار روزمره ماست—اگر این گام واقعاً تکهای بزرگ از آن به شبیهسازی منتقل شود، کل جریان کاری یکپارچهسازی و نگهداری باید از نو چیده شود. مطالب مرتبط: پایگاه دانش تعمیرات، ورود FANUC M-800 به چاپ سهبعدی فلزی.
مطالب مرتبط
- اتحاد کاواساکی، FANUC و یاسکاوا برای ساخت زیربنای داده
- مهرهآرایی FANUC در ساخت افزایشی فلزی با دقت ±0.1 میلیمتر
- مرجع سریع کدهای هشدار FANUC



















