
Arah kerja sama terkini FANUC dan NVIDIA bisa dipadatkan dalam satu kalimat: membuat robot di lingkungan simulasi menjalankan algoritme kontrol FANUC yang sama dengan yang berjalan di mesin nyata. Kedua pihak telah memperagakan robot kolaboratif dua lengan menangani objek lentur, tetapi jadwal implementasi komersial di lini produksi massal belum diumumkan. Yang sungguh patut diawasi dari peristiwa ini bukanlah adegan demonya, melainkan celah yang coba dijembatani—jurang "Sim-to-Real" dari simulasi ke mesin nyata—serta berapa banyak jam kerja teach-in dan verifikasi gerakan yang akhirnya bisa dipindahkan dari lantai produksi ke simulasi.
Mari susun dulu faktanya:
- FANUC dan NVIDIA mengintegrasikan tiga lapisan: pembelajaran di simulasi, penghubungan dengan kontrol mesin nyata, dan inferensi AI di sisi robot;
- Dalam demo, robot kolaboratif dua lengan CRX menuntaskan pelipatan kaus setelah mempelajari gerakan pekerja mahir; waktu proses per unit, tingkat keberhasilan, dan kebolehulangan setelah tata letak diubah semuanya belum dipublikasikan;
- Inti langkahnya: menjalankan kontrol FANUC identik dengan mesin nyata di dalam simulasi, mempersempit separuh jurang Sim-to-Real yang berupa "deviasi respons kontrol"; deviasi kondisi lingkungan tidak ikut lenyap karenanya;
- Daya komputasi AI pada AI tepi "Jetson Thor" (modul Jetson T5000) mencapai lebih dari 7,5 kali modul sebelumnya, tetapi seberapa cepat respons penghindaran rintangan tidak diterangkan;
- FANUC berencana menyiapkan model 3D seluruh seri robot sebagai "aset SimReady"; bidang yang dibayangkan adalah otomotif, logistik, dan pangan, dengan waktu implementasi komersial belum ditetapkan.
Integrasi Tiga Lapisan, dan Sebuah CRX yang Pandai Melipat Kaus
Tumpukan teknologi kerja sama ini terbagi kasar dalam tiga lapis: pembelajaran di simulasi, penghubungan dengan kontrol mesin nyata, dan inferensi AI di sisi robot. Alurnya bila dirangkai demikian: pertama, lingkungan simulasi NVIDIA Isaac Sim membangkitkan citra kamera dan gerakan robot secara massal untuk melatih model AI; lalu model itu dihubungkan dengan perangkat lunak simulasi FANUC ROBOGUIDE dan kontrol mesin nyata, memindahkan gerakan hasil simulasi ke mesin sebenarnya; di sisi mesin nyata, AI tepi Jetson Thor mengurus pengenalan citra dan inferensi. Aset 3D pabrik dihimpun di atas Omniverse (OpenUSD), sedangkan model fondasi robot memakai Isaac GR00T N.
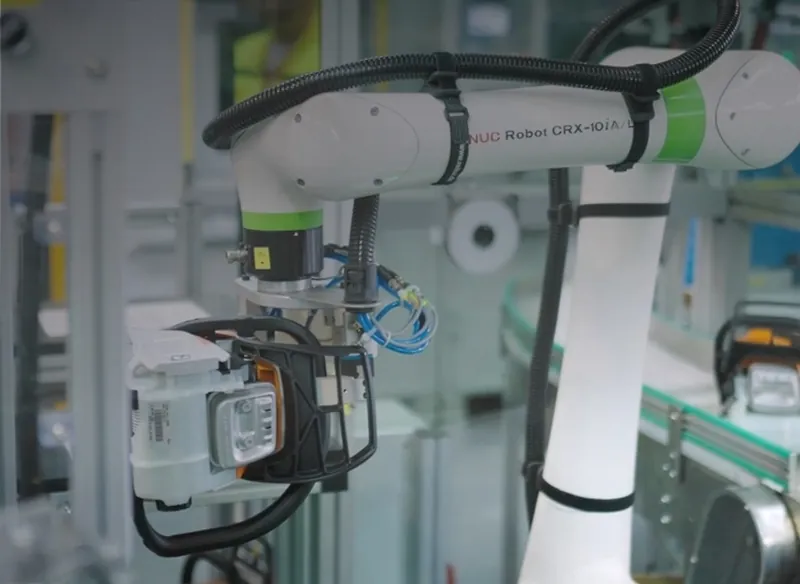
Hasil yang dapat dikonfirmasi saat ini adalah demo yang berdiri di atas seluruh konstruksi tersebut. Adegan paling mewakili: robot kolaboratif dua lengan CRX melipat kaus. Ia mula-mula mempelajari data gerakan pekerja mahir, kemudian membaca keadaan kain dari citra kamera dan menuntaskan lipatan—maksudnya melepaskan diri dari ketergantungan pada jig dan lintasan tetap demi menangani objek lunak yang bentuknya tak menentu. Namun biar ucapannya tepat: waktu proses per unit, tingkat keberhasilan, dan kebolehulangan setelah penataan kain diubah, tidak satu pun diumumkan. Ini bukan implementasi komersial di lini produksi massal; ini tahap demo untuk memajang otot.
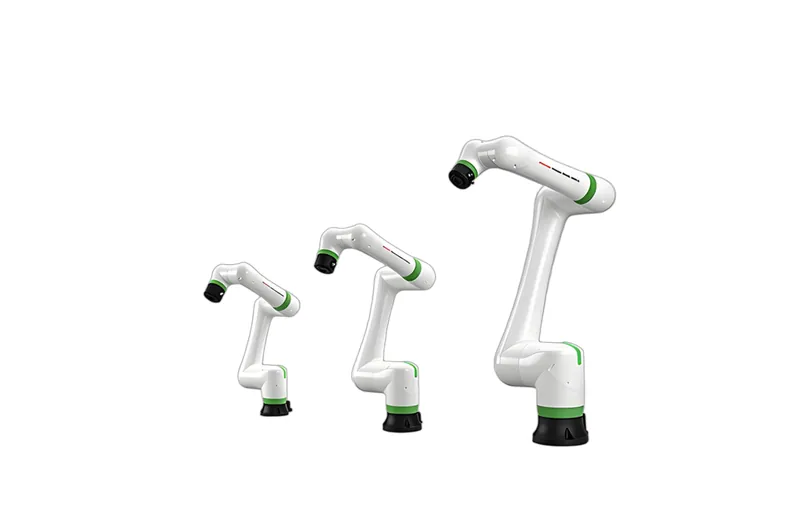
"Daftar persiapan" modelnya pun layak dicatat: FANUC berencana menjadikan model 3D seluruh seri—dari robot kolaboratif ringan CRX berbeban 3 kg hingga robot industri raksasa 2,3 ton—sebagai aset SimReady; konveyor, PLC, dan sensor optik turut masuk daftar. Hanya saja, selain bentuk luar, seberapa jauh model-model ini meneladani karakteristik massa dan latensi kontrol, dan kapan tiap model tersedia, harus dinilai satu per satu, tidak bisa diaduk jadi satu.
Mengapa Sekarang: Tren Banyak Variasi Menekan Jam Kerja ke Dinding
Robot industri selama bertahun-tahun bersandar pada dua tongkat: "teach-in", di mana manusia mengajari gerakan satu per satu di lapangan, dan jig khusus yang dirancang untuk tiap jenis objek. Di bawah tren produk yang makin beraneka variannya, pergantian produksi makin sering; setiap pergantian menuntut perancangan ulang jig dan penyetelan ulang lintasan, sehingga jam kerja pengaktifan lini produksi terdorong makin menjulang. Orang-orang yang menggarap peralatan tidak asing dengan dinding ini.
Yang dibidik kerja sama ini persis bagian dari jam kerja tersebut yang dapat dipindahkan: verifikasi gerakan dan teach-in ulang. Perlu digarisbawahi, daftar mitra NVIDIA jauh melampaui FANUC—ABB, Yaskawa Electric, KUKA, dan Universal Robots turut masuk; mereka sedang menggandeng sejumlah produsen robot memajukan kecerdasan tertanam. Artinya poros persaingan sedang melar dari performa badan robot menuju akurasi model simulasi, cara penghubungan dengan kontrol mesin nyata, serta cakupan lingkungan pembelajaran. Untuk FANUC sendiri, sejauh ini belum ada dasar untuk memastikannya unggul dari sejawat; membawa kontrol identik mesin nyata ke sisi simulasi itulah kekhasannya kali ini.
Celah yang Bisa Dipersempit, dan Celah yang Tidak Bisa
Langkah paling berbobot secara teknis adalah membuat robot di simulasi berjalan dengan algoritme kontrol FANUC yang sepenuhnya identik dengan mesin nyata. Jurang Sim-to-Real sesungguhnya berlapis dua: lapisan deviasi respons kontrol, dan lapisan deviasi kondisi lingkungan—citra, pencahayaan, gesekan, perbedaan individual benda kerja. Masuknya kontrol identik mesin nyata ke simulasi mempersempit lapisan pertama; lapisan kedua tetap harus ditambal lewat penghalusan data pembelajaran dan penyetelan halus di mesin nyata, dan tidak akan lenyap hanya karena langkah ini.
Jetson Thor di sisi mesin nyata (nama modul T5000), menurut keterangan NVIDIA, menaikkan daya komputasi AI hingga lebih dari 7,5 kali modul sebelumnya. Cadangan komputasi yang lega membuat sisi mesin nyata, secara teoretis, lebih leluasa menggarap tugas seperti persepsi lingkungan dan penghindaran rintangan dinamis. Namun seberapa jauh kelipatan itu bisa ditukar menjadi perbaikan nyata pada latensi pengenalan atau waktu respons penghindaran rintangan tidak diterangkan—daya komputasi itu bahan mentah, bukan barang jadi.
Tahap pemrograman juga mendapat demo: perintah bahasa alami langsung melahirkan kode Python. Arahnya melengkapi teach-in manual berbahasa teach pendant (TP). Namun siapa yang memeriksa kode yang dihasilkan, bagaimana mengonversinya menjadi program kontrol FANUC dan menjalankannya dengan aman di mesin nyata, adalah proses lain yang tak terelakkan dan tidak tercakup dalam demo.
Tahap Mana di Lapangan yang Bisa Lebih Dulu Pindah ke Simulasi
Kecerdasan tertanam tidak membidik menelan lini produksi sekali telan, melainkan menggeser sebagian tahap proses implementasi ke simulasi. Namun tingkat ketergantian tiap tahap berbeda jauh dan harus ditimbang terpisah.
Pada tahap implementasi lini produksi, commissioning virtual telah laku dipakai: sebelum pekerjaan lapangan dimulai, interferensi dan jangkauan diverifikasi lebih dulu di simulasi. Tetapi mata harus tetap jernih: jig yang menahan posisi benda kerja dan menjamin mutu pengerjaan tidak akan lenyap karenanya. Pada tahap pengambilan benda, bila posisi dan orientasi benda kerja dapat dihitung dengan visi 3D dan simulasi fisika, ketergantungan pada jig khusus dan feeder memang bisa ditekan. Untuk keselamatan, kehati-hatian harus berlipat: kontrol yang merasakan sekitar dan menghindari rintangan secara dinamis berpeluang menjadi alat bantu penurun frekuensi penghentian mesin, tetapi mampukah ia menggantikan operasi terkunci atau penghentian yang dipicu sensor keselamatan wajib diverifikasi terpisah, lengkap dengan sertifikasi keselamatan dan desain penghentian saat gangguan—penghindaran rintangan dinamis dan fungsi keselamatan berbasis standar tidak bisa dibicarakan pada tataran yang sama.
Soal pembagian kerja: FANUC memegang kontrol mesin nyata dan aset robot, NVIDIA menyumbang simulasi, platform pembelajaran, dan daya komputasi tepi. Mampukah kombinasi ini berdiri kukuh di lapangan produksi massal bergantung pada irama pembaruan perangkat lunak keduanya, serta tergarisnya batas tanggung jawab saat gangguan datang.
Ukuran Penilaian: Total Waktu Implementasi, Bukan Cantik-Tidaknya Demo
Kedua pihak pernah pula melukiskan pemandangan yang lebih jauh: kontrol yang dipelajari di simulasi terus diteruskan ke mesin nyata—pelatihan berjalan semalaman, pembaruan dikirim pagi harinya. Arahnya menggoda, tetapi tahap ini masih sebatas gagasan—seberapa tinggi frekuensi pembaruan, bagaimana validasi sebelum masuk ke mesin nyata, semuanya belum berjawab.
Kembali ke kacamata lapangan. Saat mengambil keputusan implementasi, yang selayaknya diperbandingkan bukan tingkat kebaruan teknologi, melainkan seberapa jauh empat hal berubah dibanding cara konvensional: waktu pengaktifan lini produksi, waktu proses per siklus, tingkat keberhasilan setelah kondisi diubah, dan jam kerja verifikasi keselamatan. Bila jam kerja keseluruhan—jig dan desain keselamatan ikut dihitung—tidak turun, kelipatan daya komputasi AI semata tidak akan menukar balas investasi. Awal yang cukup realistis mungkin dari pemeriksaan interferensi dan verifikasi gerakan yang "bisa diukur tanpa menghentikan mesin nyata". Garis pemisah diadopsi-tidaknya di produksi massal tidak pernah terletak pada indah tidaknya demo, melainkan pada benar-benar turunnya total waktu implementasi, termasuk teach-in ulang di lapangan. Teach-in dan penyetelan model-model FANUC kebetulan bagian paling tebal dari pekerjaan harian kami—bila tahap ini sungguh digerus simulasi dalam porsi besar, seluruh alur kerja integrasi dan perawatan harus ditata ulang. Bacaan terkait: basis pengetahuan teknik perbaikan, FANUC M-800 merambah pencetakan 3D logam.
Bacaan lanjutan
- Kawasaki, FANUC, dan Yaskawa membangun fondasi data
- Langkah catur manufaktur aditif logam ±0,1 mm FANUC
- Rujukan cepat kode alarm FANUC



















