
发那科和英伟达最近的协作,方向可以浓缩成一句话:让仿真环境里的机器人,跑的也是实机上那套发那科自己的控制算法。两家已经演示过双臂协作机器人处理柔性物体,但量产线的商业化导入时间尚未公布。这件事真正值得盯的不是演示画面,而是它试图缩小的那道缝——"仿真到实机(Sim-to-Real)"的缺口,以及最终能把多少示教与动作验证的工时,从产线现场挪进仿真。
先摆事实:
- 发那科与英伟达协作整合三层:仿真中的学习、与实机控制的对接、机器人端的AI推理;
- 演示中,双臂协作机器人CRX学习熟练工的动作后完成了T恤折叠;单件处理时间、成功率、改变摆放后的可复现性均未公布;
- 核心做法是让实机同款的发那科控制在仿真中运行,缩小Sim-to-Real缺口中"控制响应偏差"的那一半;环境条件的偏差不会因此消失;
- 边缘AI"Jetson Thor"(模块Jetson T5000)的AI算力达此前模块的7.5倍以上,但避障响应能快多少并未说明;
- 发那科计划把全系列机器人的3D模型整备为"SimReady资产";设想用途为汽车、物流、食品,商业化导入时间未定。
三层整合,和一台会叠T恤的CRX
这次协作的技术栈大致分三层:仿真中的学习、与实机控制的对接、机器人端的AI推理。流程串起来是这样:先用英伟达的仿真环境Isaac Sim大量生成摄像头图像与机器人动作,训练AI模型;再把它与发那科的仿真软件ROBOGUIDE和实机控制对接,把仿真中生成的动作迁移到实机;实机侧由边缘AI Jetson Thor负责图像识别与推理。工厂的3D资产在Omniverse(OpenUSD)上汇总,机器人基础模型采用Isaac GR00T N。
目前能确认的成果,是基于这一整套构成的演示。最有代表性的一幕:双臂协作机器人CRX折叠T恤。它先学习熟练工的动作数据,然后从摄像头画面读取布料状态、完成折叠——意在摆脱对夹具和固定轨迹的依赖,去处理柔软、形状不定的对象。不过要把话说准:单件处理时间、成功率、改变布料摆放后的可复现性,统统没有公布。这不是量产线的商业化导入,是亮肌肉的演示阶段。
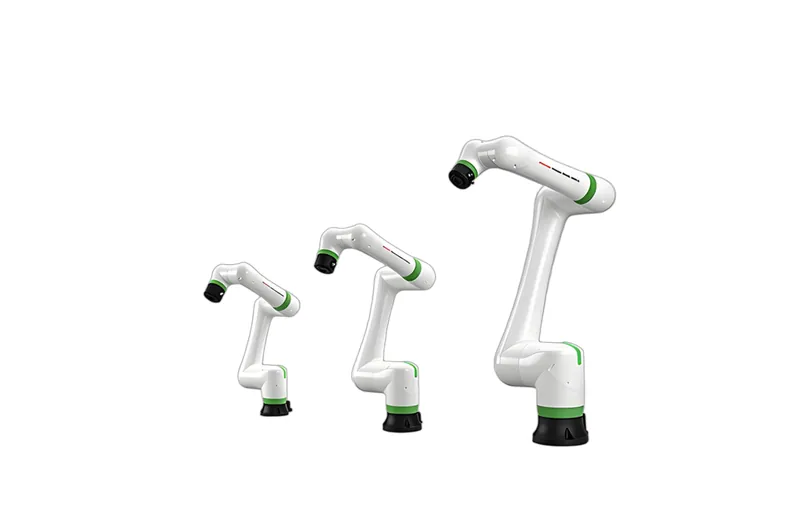
模型的"整备清单"也值得记一笔:发那科计划把从负载3千克的CRX小型协作机器人到2.3吨大型工业机器人的全系列3D模型,做成SimReady资产,输送机、PLC和光学传感器也在列。但这些模型除了外形,能在多大程度上还原质量特性与控制延迟、各模型何时提供,得分开看,不能混为一谈。
为什么是现在:多品种化把工时逼上了墙
工业机器人这些年依赖两根拐杖:人在现场逐一教动作的"示教",和为每种对象定制的专用夹具。产品多品种化的趋势下,换产越来越频繁,每换一次就要重新设计夹具、重新调整轨迹,产线启动工时被越推越高。做设备的人对这道墙都不陌生。
此次协作瞄准的,正是这部分工时里可以迁移的那一块:动作验证与重新示教。值得留意的是,英伟达的伙伴名单远不止发那科一家——ABB、安川电机、KUKA、优傲都在列,它正联合多家机器人厂商推进具身智能。这意味着竞争的轴心,正在从机器人本体的性能,扩展到仿真模型的精度、与实机控制的对接方式,以及学习环境的覆盖范围。就发那科而言,眼下还没有可断定其优于同行的依据;把实机同款控制引入仿真侧,是它这一次的独特之处。
能缩小的缺口,和缩不小的缺口
技术上分量最重的一招,是让仿真中的机器人以与实机完全相同的发那科控制算法运行。Sim-to-Real缺口其实有两层:一层是控制响应的偏差,一层是环境条件的偏差——图像、光照、摩擦、工件的个体差异。实机同款控制进仿真,缩小的是前一层;后一层仍要靠学习数据的打磨和实机上的微调去补,并不会因为这一招就消失。
实机侧的Jetson Thor(模块名T5000),按英伟达的说法把AI算力提到此前模块的7.5倍以上。算力余量大了,理论上实机端处理环境感知、动态避障这类任务会更从容。但这个倍数能在多大程度上兑换成识别延迟或避障响应时间的实际改善,并没有说明——算力是原材料,不是成品。
编程环节也有演示:自然语言指令直接生成Python代码。方向是对示教器(TP)语言手动示教的补充。不过生成的代码由谁校验、如何转换成发那科的控制程序并在实机上安全运行,是另一道绕不开的工序,演示里没有覆盖。
现场哪些环节能先仿真化
具身智能瞄准的不是一口吃掉产线,而是把导入流程中的部分环节向仿真前移。但各环节能被替代的程度差别很大,得分开掂量。
产线导入阶段,虚拟调试(virtual commissioning)已经实用:在现场作业之前,先在仿真里验证干涉与可达范围。但要清醒:保证工件位置、保证加工质量的夹具并不会因此消失。取件环节,若能用3D视觉与物理计算求出工件的位置与姿态,对专用夹具和送料器的依赖确实可以降低。安全方面则要格外谨慎:感知周边、动态避障的控制,可能作为降低停机频率的辅助手段,但它能不能替代隔离运行或安全传感器触发的停机,必须连同安全认证与故障时的停机设计另行验证——动态避障与依据标准的安全功能,不能放在同一个层面谈。
分工上,发那科握着实机控制与机器人资产,英伟达出仿真、学习平台与边缘算力。这套组合能不能在量产现场站稳,取决于两家的软件更新节奏,以及出故障时责任边界能不能划清楚。
判断标准:总导入时间,不是演示好不好看
两家还描绘过一个更远的图景:仿真里学到的控制持续反映到实机,夜间跑训练,次日清晨下发更新。方向动人,但现阶段只是构想——更新频率多高、投进实机前怎么验证,都还没有答案。
回到现场视角。做导入决策时,该拿来比较的不是技术的新颖程度,而是相对传统方式,四件事变了多少:产线启动时间、单周期处理时间、改变条件后的成功率、安全验证所需工时。把夹具与安全设计都算进去的整体工时若降不下来,单凭AI算力的倍数,换不来投资回报。比较务实的起步,或许是从"不停实机也能衡量效果"的干涉检查与动作验证开始。量产采用与否的分水岭,从来不在演示是否好看,而在含现场重新示教在内的总导入时间,能不能真正降下来。发那科机型的示教与调试,恰是我们日常业务里最厚的部分——这一步若真被仿真吃掉相当一块,整个集成与维保的作业流程都得跟着重排。相关阅读:维修工艺知识库、发那科M-800进军金属3D打印。



















