
No ramo dos robôs industriais, Kawasaki Heavy Industries, FANUC e Yaskawa Electric são, com toda a certeza, rivais condenados a se cruzar todos os dias. Vendedores invadindo a mesma montadora, a mesma fábrica de eletrônicos 3C para brigar por pedidos: há anos, esse é o cotidiano mais corriqueiro das três. Mas em julho de 2026 elas anunciaram um trabalho conjunto — e o que vieram disputar em aliança não é produto, nem componente: é dado.
O projeto quer lançar os alicerces da inteligência incorporada nos ambientes de manufatura: no primeiro ano, está prevista a coleta de 5.000 horas de dados operacionais nas linhas de produção, com o sistema do METI japonês por trás e até 2 bilhões de ienes (cerca de 100 milhões de CNY) em financiamento da NEDO. O dinheiro não chega a impressionar; a iniciativa, no entanto, é das incomuns — e a direção que ela revela é que o eixo da competição em robôs industriais está se deslocando do desempenho da máquina em si para a escala e a qualidade dos dados.
Primeiro, os fatos:
- Kawasaki Heavy Industries, FANUC e Yaskawa Electric unem forças para construir conjuntos de dados destinados à inteligência incorporada em ambientes de manufatura; o projeto foi selecionado para o "GENIAC", programa de apoio ao desenvolvimento de IA generativa conduzido pelo Ministério da Economia, Comércio e Indústria do Japão (METI) e pela NEDO;
- as três vão desenvolver a base do "modelo VTLA", que processa de forma integrada visão, tato, linguagem e ação, e coletar, no primeiro ano, 5.000 horas de dados de imagem, tato e movimento nos ambientes reais;
- o projeto vai de agosto de 2026 a julho de 2027, com até 2 bilhões de ienes de financiamento da NEDO; a Universidade de Osaka, a startup de sensores táteis FingerVision e a empresa de infraestrutura de IA ABEJA também participam;
- o que as três padronizam são apenas "as especificações dos dados e os métodos de coleta"; os dados de campo, as tecnologias de controle e o hardware de cada uma continuam em mãos próprias.
Rivais sentados à mesma mesa
Conforme o plano, o projeto roda de agosto de 2026 a julho de 2027, pelo prazo de um ano. O termo "inteligência incorporada" já perdeu a novidade no setor: designa a IA que trabalha no mundo físico — em vez de gerar texto e imagens numa tela, comanda braços e mãos de robô para pegar, montar, transportar e concluir o serviço de verdade. Parece apenas trocar o destino da saída; na prática, é uma rota tecnológica completamente outra.
A divisão de papéis também está clara. Os três fabricantes de robôs ficam com a padronização das especificações dos dados e da plataforma de coleta; a Universidade de Osaka atua como entidade central do projeto; a ABEJA, contratada pela universidade, responde pelo aprimoramento das tecnologias de base; e a parte de sensoriamento tátil ficou com a startup FingerVision. Concorrentes, universidade e startup à mesma mesa por um mesmo conjunto de dados — a própria composição do grupo revela o peso do assunto.
A jogada decisiva mudou da máquina para os dados
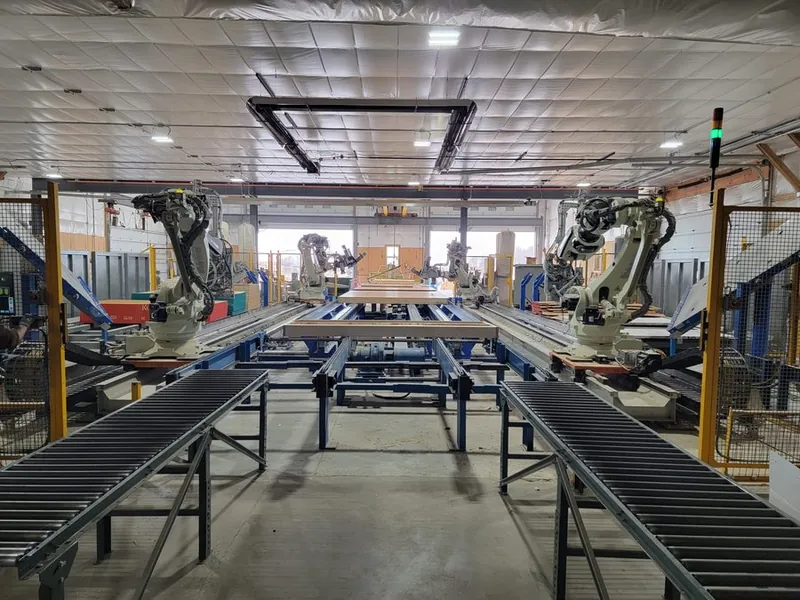
Durante muito tempo, competir em robôs industriais foi competir em hardware. Precisão de posicionamento, capacidade de carga, velocidade, durabilidade — uma folha de especificações bastava, em regra, para separar os melhores dos demais. É exatamente esse ofício mecânico que os fabricantes japoneses acumularam por décadas, e é nele que se apoia a longa permanência na primeira fila mundial do setor.
A inteligência incorporada cobra outra competência. Basta a pessoa dizer "traga aquilo para cá" e o robô precisa avaliar a situação sozinho e executar — mesmo que nunca tenha visto aquela peça. Movimento generalista desses não se conquista apenas com hardware de precisão: exige uma IA alimentada por um volume imenso de dados operacionais. A regra de bolso dos grandes modelos de linguagem vale aqui igualmente: a escala e a diversidade dos dados de treinamento determinam, em larga medida, o teto do modelo.
O problema é que esses dados, até aqui, viviam fragmentados, cada empresa com os seus. Formato de registro, o que medir, como medir — cada uma do seu jeito, e o dado coletado pela empresa A não servia para treinar diretamente o modelo da empresa B. Padronizado o formato, os dados de empresas e processos diferentes passam a ser reaproveitados entre si; o pool disponível para alimentar os modelos cresce de uma só vez, e a velocidade de desenvolvimento sobe junto. A padronização é exatamente o alicerce que torna esse aproveitamento mútuo possível.
Sendo ainda mais direto: sozinha, nenhuma empresa reúne dados de campo suficientemente diversos. Cada uma tem à mão só alguns setores e alguns tipos de processo; somar, num mesmo formato, os dados dos rivais é bem mais rápido do que cada um guardando o seu. Se os rivais se unem agora, é porque, no fundo, mudou o objeto da disputa.
O que o VTLA quer: trocar "ensinar" por "aprender"
O núcleo do desenvolvimento é um modelo chamado VTLA — Vision, Tactile, Language, Action: visão, tato, linguagem e ação processados de forma integrada. O cenário visado: entender o comando falado da pessoa, enxergar o objeto pela câmera e, guiado pelo tato das pontas dos dedos, concluir o movimento ajustando a força — o fluxo inteiro coberto por um único modelo.
O elemento mais particular é o tato. Os robôs industriais tradicionais operam sobretudo com visão e informação de posição, mas serviços finos como segurar uma peça macia ou encaixar um pino num furo levemente deslocado não dispensam perceber o escorregamento e dosar a força de aperto. A tecnologia da FingerVision está aí para tapar justamente essa lacuna.
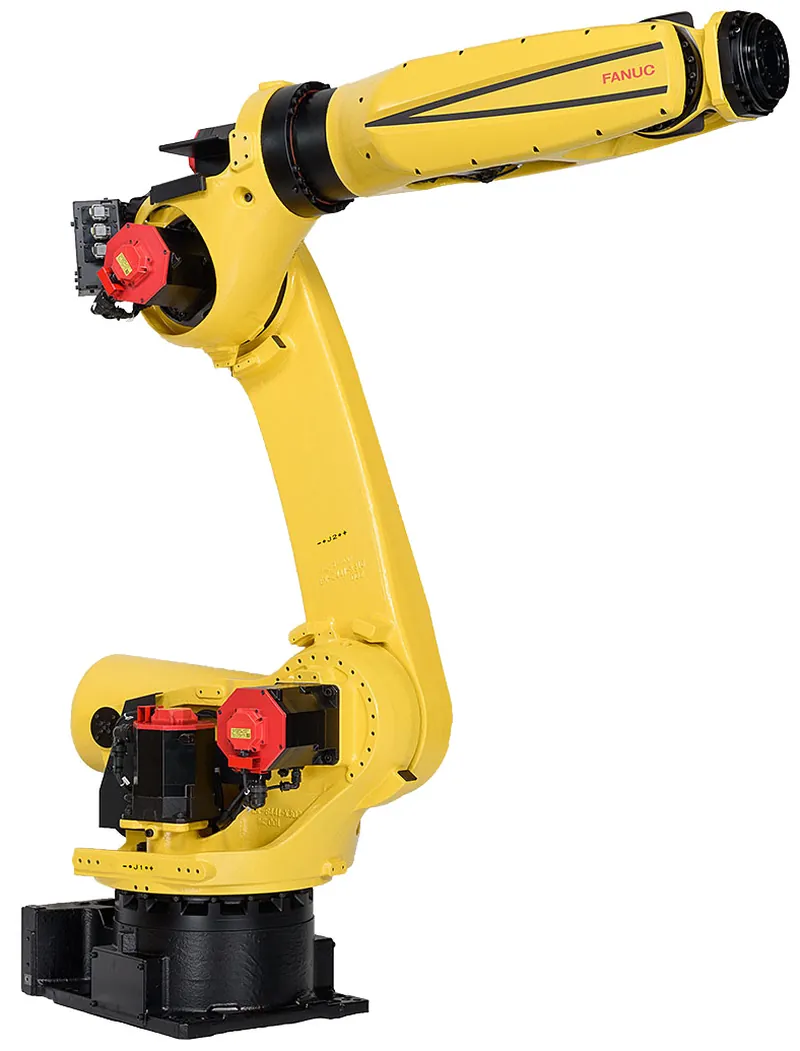
Mais digno de atenção é o substituto do ensino. Hoje o campo depende amplamente do "ensino" — passar ao robô, manualmente, movimento por movimento; a cada troca de peça de trabalho, o engenheiro reinicia coordenadas e etapas. Essa etapa é o muro que fábricas de alta variedade e pequeno lote não conseguem pular ao automatizar, e também o elo que mais consome gente nas linhas com mão de obra escassa. Se o VTLA alcançar a prática, a forma de o robô aprender o ofício passa de "pessoa ensina" para "a própria IA aprende dos dados", dando conta, ainda que por aproximação, de tarefas encontradas pela primeira vez. O pressuposto da automação pode, a partir daí, virar de "ensinar" para "aprender".
Compartilham-se as especificações; disputa-se quem dita as regras
A essência da aliança está na fronteira do "o que compartilhar e o que não compartilhar". Padronizam-se apenas as especificações dos dados e os métodos de coleta — as regras de como registrar e como armazenar. Ficam com cada uma os dados de campo das próprias fábricas, as tecnologias de controle e o hardware dos robôs, e, no fim da linha, os produtos e serviços. As regras de base vão para a mesa comum; a disputa se trava por cima delas.
Daí o verdadeiro ponto de atrito: o poder de decisão. De quem serão os dados coletados no formato comum, quem poderá usá-los para treinar, quem dá a palavra final sobre os detalhes da norma — quem segurar essas rédeas ganha a dianteira na camada de base da inteligência incorporada. Definir padrões sempre foi também, ao mesmo tempo, uma disputa pelo controle dos detalhes.
Alargando o olhar, o movimento se conecta à corrida global por dados. A NVIDIA amplia seu apoio na inteligência incorporada por meio de plataformas de computação para P&D e ambientes de simulação; as três japonesas, à parte disso, também conduzem com a Fujitsu e a NVIDIA discussões de negócio sobre a implantação social da tecnologia, e contarão com apoio externo em elos como a computação. Mas, no tema "padrão de dados voltado ao campo", elas querem segurar para si uma base de dados japonesa — parte da plataforma pode ser tomada emprestada; a hegemonia sobre os dados, não. A aliança deve ser lida nesse sentido.
Integradores e fabricantes de componentes terão de mudar de lugar
Uma vez formados conjuntos de dados generalistas e modelos de base, o efeito transborda os limites dos fabricantes de robôs.
A mudança de posição mais evidente é a dos integradores de sistemas. Instalar o robô no campo e fazê-lo operar por ensino sempre foi o sustento do integrador. À medida que "aprender" substitui "ensinar", o trabalho de ensino manual, item por item, diminui, e o centro de gravidade migra para serviços de eixo em dados — ajudar a fábrica a coletar dados aderentes ao seu chão de fábrica e afinar o modelo para um processo específico. De instalador de equipamentos a acompanhante dos dados: essa reescrita de papel não necessariamente será lenta.
Para fabricantes de componentes e sensores, abre-se oportunidade. Com o VTLA elevando o tato a posição tão alta, sensores de força, sensores táteis e os componentes mecânicos de precisão que os sustentam podem ver a demanda subir — o que cai exatamente sobre o ponto forte dos fabricantes japoneses de componentes. Mas o ponto de apoio do valor também pode mudar de lugar: de "vender um sensor" para "como conectar à plataforma os dados que esse sensor coleta".
Há ainda um ponto que vale a atenção dos colegas que atuam no mercado chinês: se esse padrão de dados se estenderá pelas cadeias de suprimento da manufatura asiática é uma variável que merece acompanhamento contínuo no próximo ano ou dois.
O que acompanhar daqui para frente: três pontos de interrogação
O direito de uso dos dados. Padronizado o formato, de quem são os dados, até onde cada empresa pode usá-los e como se divide entre as três o poder de decisão sobre o conteúdo da norma — se isso permanecer vago, o discurso da padronização pode continuar sendo proclamado para sempre, sem necessariamente virar um padrão de verdade. As regras operacionais que o projeto divulgar adiante serão o primeiro critério de julgamento.
A quantidade de dados. Se 5.000 horas no primeiro ano bastam para treinar um modelo generalista, é difícil avaliar de fora. Comparadas ao volume de texto que os grandes modelos de linguagem engoliram, 5.000 horas parecem mais um ponto de partida; os dados de operação real, porém, têm densidade de informação muito alta por hora, e a comparação não pode ser feita cruamente pelo relógio. O que de fato decidirá a qualidade do modelo é quanto ainda der para acrescentar a partir do segundo ano.
Se o padrão japonês consegue sair para o mundo. Fabricantes japoneses que dominaram o mundo pelo hardware serão capazes de segurar a liderança no novo campo de batalha, o "dado"? Esse projeto de um ano é a primeira pedra de toque.
Para um prestador de serviços como nós, que lida todos os dias com os equipamentos dessas três marcas, há ainda uma camada muito prática: o "sotaque" das máquinas nas linhas pode mudar. Nos últimos vinte anos, o ofício central do engenheiro de manutenção e comissionamento foi ensino, parâmetros e diagnóstico de falhas; adiante, engenheiros que entendem de dados de campo e sabem "alimentar" a IA só valerão mais. As máquinas continuam as mesmas; o jogo está trocando de trilho. Serviços relacionados: Manutenção e reparo de marcas importadas, Cobertura de marcas e documentação de modelos.
Leia também
- Consulta rápida de códigos de alarme FANUC
- Venda de robôs usados
- Parque instalado das marcas chinesas e ecossistema de manutenção



















