
ความร่วมมือล่าสุดระหว่าง FANUC กับ NVIDIA สรุปทิศทางได้ในประโยคเดียว: ทำให้หุ่นยนต์ในสภาพแวดล้อมจำลองวิ่งด้วยอัลกอริทึมควบคุมของ FANUC ชุดเดียวกับที่ใช้บนเครื่องจริง ทั้งสองฝ่ายเคยสาธิตโคบอตสองแขนจัดการวัตถุนุ่มแล้ว แต่ยังไม่ประกาศเวลานำเข้าใช้เชิงพาณิชย์บนไลน์ผลิตจริง สิ่งที่น่าจับตาไม่ใช่ภาพการสาธิต หากคือรอยแยกที่ความร่วมมือนี้พยายามปิด — ช่องว่าง “จากการจำลองสู่เครื่องจริง (Sim-to-Real)” และท้ายที่สุดจะย้ายชั่วโมงงานสอนงานและทวนสอบการเคลื่อนไหวจากหน้างานเข้าสู่การจำลองได้มากเพียงใด
ก่อนอื่น ขอวางข้อเท็จจริง:
- FANUC กับ NVIDIA ร่วมมือรวมสามชั้นเข้าด้วยกัน: การเรียนรู้ในการจำลอง การเชื่อมต่อกับการควบคุมเครื่องจริง และการอนุมาน AI ฝั่งหุ่นยนต์
- ในการสาธิต โคบอตสองแขน CRX เรียนรู้ท่าทางของช่างชำนาญแล้วพับเสื้อยืดสำเร็จ แต่เวลาต่อชิ้น อัตราสำเร็จ และความสามารถทำซ้ำหลังเปลี่ยนการวาง ยังไม่เปิดเผย
- หัวใจของวิธีคือให้การควบคุม FANUC ชุดเดียวกับเครื่องจริงวิ่งในการจำลอง เพื่อลดครึ่งหนึ่งของช่องว่าง Sim-to-Real ที่เป็น “ความเบี่ยงเบนการตอบสนองควบคุม” ส่วนความเบี่ยงเบนของเงื่อนไขสภาพแวดล้อมไม่หายไปเพราะเหตุนี้
- Edge AI “Jetson Thor” (โมดูล Jetson T5000) มีพลังประมวลผล AI เกิน 7.5 เท่าของโมดูลรุ่นก่อน แต่ไม่ได้ระบุว่าการตอบสนองเลี่ยงสิ่งกีดขวางจะเร็วขึ้นเท่าใด
- FANUC วางแผนจัดเตรียมโมเดล 3D ของหุ่นยนต์ทุกซีรีส์ให้เป็น “สินทรัพย์ SimReady” โดยมองการใช้งานในยานยนต์ โลจิสติกส์ และอาหาร แต่เวลานำเข้าใช้เชิงพาณิชย์ยังไม่แน่นอน
การรวมสามชั้น กับ CRX หนึ่งตัวที่พับเสื้อยืดเป็น
สแต็กเทคโนโลยีของความร่วมมือนี้แบ่งได้เป็นสามชั้น: การเรียนรู้ในการจำลอง การเชื่อมต่อกับการควบคุมเครื่องจริง และการอนุมาน AI ฝั่งหุ่นยนต์ ลำดับกระบวนการเรียงได้ดังนี้: เริ่มจากใช้สภาพแวดล้อมจำลองของ NVIDIA อย่าง Isaac Sim ผลิตภาพจากกล้องและการเคลื่อนไหวหุ่นยนต์ปริมาณมากเพื่อฝึกโมเดล AI จากนั้นเชื่อมกับซอฟต์แวร์จำลอง ROBOGUIDE ของ FANUC และการควบคุมเครื่องจริง เพื่อย้ายการเคลื่อนไหวที่สร้างในการจำลองไปยังเครื่องจริง ฝั่งเครื่องจริงมี Edge AI Jetson Thor รับผิดชอบการจดจำภาพและการอนุมาน สินทรัพย์ 3D ของโรงงานรวมกันบน Omniverse (OpenUSD) และโมเดลพื้นฐานหุ่นยนต์ใช้ Isaac GR00T N
ผลลัพธ์ที่ยืนยันได้ตอนนี้คือการสาธิตที่สร้างบนโครงสร้างทั้งชุดนี้ ฉากที่เป็นตัวแทนที่สุด: โคบอตสองแขน CRX พับเสื้อยืด เริ่มจากเรียนรู้ข้อมูลการเคลื่อนไหวของช่างชำนาญ แล้วอ่านสถานะผ้าจากภาพกล้องเพื่อพับให้เสร็จ — เจตนาคือหลุดจากการพึ่งพาจับยึด (jig) และเส้นทางตายตัว ไปจัดการวัตถุที่นุ่มและไม่มีรูปทรงแน่นอน อย่างไรก็ต้องพูดให้ตรง: เวลาต่อชิ้น อัตราสำเร็จ และความสามารถทำซ้ำหลังเปลี่ยนการวางผ้า ไม่ได้เปิดเผยเลย นี่ไม่ใช่การนำเข้าใช้เชิงพาณิชย์บนไลน์ผลิตจริง หากเป็นขั้นสาธิตเพื่อโชว์กล้ามเนื้อ
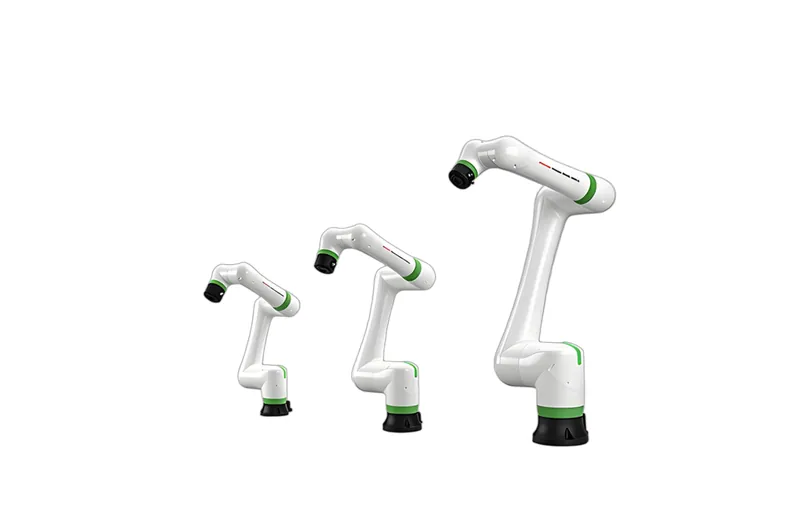
รายการ “เตรียมสินทรัพย์” ของโมเดลก็น่าจดจำ: FANUC วางแผนทำโมเดล 3D ของทุกซีรีส์ ตั้งแต่โคบอตขนาดเล็ก CRX รับน้ำหนักบรรทุก 3 กิโลกรัม จนถึงหุ่นยนต์อุตสาหกรรมขนาดใหญ่ 2.3 ตัน ให้เป็นสินทรัพย์ SimReady โดยมีสายพานลำเลียง PLC และเซนเซอร์แสงรวมอยู่ด้วย แต่โมเดลเหล่านี้นอกจากรูปลักษณ์แล้ว จะสะท้อนคุณสมบัติมวลและความหน่วงของการควบคุมได้ลึกเพียงใด และแต่ละโมเดลจะมาเมื่อไร ต้องพิจารณาแยกกัน นำมารวมก้อนเป็นเรื่องเดียวไม่ได้
ทำไมต้องเป็นตอนนี้: ความหลากหลายของผลิตภัณฑ์ขนชั่วโมงงานจนชนกำแพง
หลายปีมานี้หุ่นยนต์อุตสาหกรรมพึ่งไม้เท้าอยู่คู่หนึ่ง: “การสอนงาน” ที่คนต้องสอนการเคลื่อนไหวทีละท่าที่หน้างาน กับจับยึดเฉพาะงานที่ต้องออกแบบใหม่สำหรับทุกชิ้นงาน ภายใต้แนวโน้มที่ผลิตภัณฑ์หลากหลายขึ้น การเปลี่ยนรุ่นการผลิตถี่ขึ้นเรื่อย ๆ ทุกครั้งที่เปลี่ยนก็ต้องออกแบบจับยึดใหม่ ปรับเส้นทางใหม่ ชั่วโมงงานเริ่มต้นไลน์ผลิตจึงถูกดันสูงขึ้นต่อเนื่อง คนทำงานด้านอุปกรณ์รู้จักกำแพงหลักนี้ดีทุกคน
เป้าของความร่วมมือนี้คือส่วนที่ย้ายได้จากชั่วโมงงานก้อนนี้: การทวนสอบการเคลื่อนไหวและการสอนงานใหม่ น่าสังเกตว่ารายชื่อพันธมิตรของ NVIDIA ไม่ได้มี FANUC เพียงรายเดียว — ABB, Yaskawa, KUKA และ Universal Robots ล้วนอยู่ในบัญชี เพราะบริษัทกำลังผนึกผู้ผลิตหุ่นยนต์หลายรายรุก AI แบบมีร่าง หมายความว่าแกนของการแข่งขันกำลังขยายจากสมรรถนะของตัวเครื่องหุ่นยนต์ ไปสู่ความละเอียดของโมเดลจำลอง วิธีเชื่อมต่อกับการควบคุมเครื่องจริง และความครอบคลุมของสภาพแวดล้อมการเรียนรู้ ในกรณีของ FANUC ตอนนี้ยังไม่มีฐานยืนยันว่านำหน้าเพื่อนร่วมวงการ การนำการควบคุมชุดเดียวกับเครื่องจริงเข้าฝั่งการจำลองคือจุดเฉพาะของครั้งนี้
ช่องว่างที่ลดได้ กับช่องว่างที่ลดไม่ได้
หนึ่งเด็ดที่หนักที่สุดในเชิงเทคนิคคือการให้หุ่นยนต์ในการจำลองรันด้วยอัลกอริทึมควบคุมของ FANUC ที่เหมือนกับเครื่องจริงทุกประการ ช่องว่าง Sim-to-Real มีสองชั้น: ชั้นความเบี่ยงเบนการตอบสนองควบคุม กับชั้นความเบี่ยงเบนของเงื่อนไขแวดล้อม — ภาพ แสง แรงเสียดทาน และความแตกต่างรายตัวของชิ้นงาน การควบคุมชุดเดียวกับเครื่องจริงเข้าสู่การจำลองลดได้เฉพาะชั้นแรก ส่วนชั้นหลังยังต้องอาศัยการขัดเกลาข้อมูลเรียนรู้และการปรับจูนบนเครื่องจริงมาเติม และไม่หายไปเพราะท่านี้
ฝั่งเครื่องจริง Jetson Thor (ชื่อโมดูล T5000) ตามคำกล่าวของ NVIDIA ยกพลังประมวลผล AI เกิน 7.5 เท่าของโมดูลรุ่นก่อน เมื่อขุมพลังเหลือเฟือ ตามทฤษฎีเครื่องจริงจะทำงานอย่างการรับรู้สภาพแวดล้อมและการเลี่ยงสิ่งกีดขวางแบบไดนามิกได้สบายขึ้น แต่ตัวเลขทวีคูณนี้จะแลกเป็นการลดความหน่วงการจดจำหรือเวลาตอบสนองการเลี่ยงสิ่งกีดขวางได้จริงเพียงใด ไม่มีคำอธิบาย — พลังประมวลผลคือวัตถุดิบ ไม่ใช่สำเร็จรูป
ฝั่งการเขียนโปรแกรมก็มีการสาธิต: คำสั่งภาษาธรรมชาติแปลงเป็นโค้ด Python ได้ทันที ทิศทางนี้เป็นการเสริมการสอนงานด้วยมือผ่านภาษาของทีชแพนแดนท์ (TP) ทว่าโค้ดที่ได้จะให้ใครตรวจสอบ แปลงเป็นโปรแกรมควบคุมของ FANUC และรันบนเครื่องจริงอย่างปลอดภัยอย่างไร เป็นอีกขั้นตอนหนึ่งที่เลี่ยงไม่ได้ ซึ่งการสาธิตยังไม่ครอบคลุมถึง
ขั้นตอนใดบ้างที่หน้างานจะจำลองได้ก่อน
AI แบบมีร่างไม่ได้เล็งกลืนไลน์ผลิตทั้งเส้นในคำเดียว แต่เล็งย้ายบางขั้นตอนของกระบวนการนำเข้าสู่การจำลอง ทว่าระดับที่แต่ละขั้นจะถูกแทนที่ได้ต่างกันมาก ต้องชั่งน้ำหนักแยกกัน
ในขั้นนำเข้าสู่ไลน์ผลิต virtual commissioning หรือการทดสอบระบบเสมือนใช้งานได้จริงแล้ว: ทวนสอบการชนกันและพิสัยการเข้าถึงในการจำลองก่อนลงมือที่หน้างาน แต่ต้องรักษาสติ: จับยึดที่ค้ำประกันตำแหน่งชิ้นงานและคุณภาพการแปรรูปจะไม่หายไปเพราะเหตุนี้ ในขั้นหยิบชิ้นงาน ถ้าใช้การมองเห็น 3D กับการคำนวณทางฟิสิกส์หาตำแหน่งและท่าทางของชิ้นงานได้ การพึ่งพาจับยึดเฉพาะงานและเครื่องป้อนชิ้นงาน (feeder) ก็ลดลงได้จริง แต่ด้านความปลอดภัยต้องระวังเป็นพิเศษ: การควบคุมรับรู้รอบข้างและเลี่ยงสิ่งกีดขวางแบบไดนามิก อาจเป็นเครื่องมือเสริมเพื่อลดความถี่การหยุดเครื่อง แต่จะแทนที่การทำงานแบบแยกโซนหรือการหยุดเครื่องจากเซนเซอร์ความปลอดภัยได้หรือไม่ ต้องพิสูจน์แยกต่างหากควบคู่กับการรับรองความปลอดภัยและการออกแบบการหยุดเครื่องเมื่อเกิดขัดข้อง — การเลี่ยงสิ่งกีดขวางแบบไดนามิกกับฟังก์ชันความปลอดภัยตามมาตรฐาน หยิบมาวางคุยในระดับเดียวกันไม่ได้
ด้านการแบ่งบทบาท FANUC กุมการควบคุมเครื่องจริงกับสินทรัพย์หุ่นยนต์ ส่วน NVIDIA ให้การจำลอง แพลตฟอร์มการเรียนรู้ และพลังประมวลผลขอบเครื่อง ชุดผสมนี้จะยืนมั่นในหน้างานผลิตจริงได้หรือไม่ ขึ้นอยู่กับจังหวะการอัปเดตซอฟต์แวร์ของทั้งสองฝ่าย และว่าเส้นแบ่งความรับผิดเมื่อเกิดขัดข้องจะลากให้ชัดเจนได้หรือไม่
เกณฑ์ตัดสิน: เวลานำเข้ารวมทั้งหมด ไม่ใช่ความสวยงามของการสาธิต
ทั้งสองฝ่ายเคยวาดภาพไกลออกไปอีกขั้น: การควบคุมที่เรียนรู้ในการจำลองสะท้อนขึ้นสู่เครื่องจริงอย่างต่อเนื่อง รันการฝึกตอนกลางคืน แล้วกระจายอัปเดตในเช้าวันถัดมา ทิศทางชวนฝัน แต่ในระยะนี้เป็นเพียงแนวคิด — ความถี่อัปเดตจะสูงเพียงใด จะทวนสอบอย่างไรก่อนปล่อยลงเครื่องจริง ยังไม่มีคำตอบ
กลับมามองจากมุมหน้างาน เมื่อตัดสินใจนำเข้าใช้ สิ่งที่ควรเอามาเทียบไม่ใช่ความล้ำของเทคโนโลยี หากคือเทียบกับวิธีดั้งเดิมแล้วสี่เรื่องนี้ดีขึ้นเท่าใด: เวลาเริ่มต้นไลน์ผลิต เวลาต่อรอบการทำงาน อัตราสำเร็จหลังเปลี่ยนเงื่อนไข และชั่วโมงงานการทวนสอบความปลอดภัย ถ้าชั่วโมงงานรวมที่คิดทั้งจับยึดและการออกแบบความปลอดภัยเข้าไปด้วยไม่ลดลง ตัวเลขทวีคูณของพลังประมวลผล AI เพียงอย่างเดียวแลกผลตอบแทนการลงทุนไม่ได้ จุดเริ่มที่ลงมือได้จริง อาจเริ่มจากการตรวจการชนกันและการทวนสอบการเคลื่อนไหว ที่ “วัดผลได้โดยไม่ต้องหยุดเครื่องจริง” เส้นแบ่งที่ตัดสินว่าจะใช้ในการผลิตจริงหรือไม่ ไม่เคยอยู่ที่การสาธิตสวยหรือไม่ หากอยู่ที่เวลานำเข้ารวมทั้งหมด ซึ่งรวมการสอนงานใหม่ที่หน้างานด้วย จะลดลงได้จริงหรือไม่ การสอนงานและการปรับจูนเครื่อง FANUC นับเป็นส่วนที่หนาที่สุดในงานประจำวันของเรา — ถ้าขั้นตอนนี้ถูกการจำลองกลืนไปได้สักส่วนใหญ่ กระบวนการทำงานทั้งการรวมระบบและการบำรุงรักษาก็ต้องเรียงใหม่ทั้งหมด อ่านเพิ่ม: คลังความรู้งานซ่อมบำรุง และ FANUC M-800 บุกสนามการพิมพ์โลหะ 3D
บทความที่เกี่ยวข้อง
- Kawasaki, FANUC, Yaskawa ร่วมมือสร้างฐานรากข้อมูล
- หมากกระดานโลหะแบบเพิ่มวัสดุ ±0.1 มิลลิเมตรของ FANUC
- สืบค้นรหัสแจ้งเตือน FANUC อย่างรวดเร็ว



















