
Trong giới robot công nghiệp, ba cái tên Kawasaki Heavy Industries, FANUC và Yaskawa Electric có lẽ thuộc nhóm đối thủ ngày nào cũng chạm mặt nhau. Đội ngũ bán hàng lao vào cùng một nhà máy ô tô, cùng một nhà máy điện tử 3C để giành đơn hàng — đó là chuyện thường nhật đã kéo dài nhiều năm của họ. Vậy mà tháng 7/2026, ba hãng tuyên bố cùng làm một việc, và thứ ba bên liên thủ tranh giành vừa không phải sản phẩm, vừa không phải linh kiện, mà là dữ liệu.
Dự án này muốn đặt móng cho trí tuệ thể hóa (embodied AI) tại hiện trường sản xuất: năm đầu tiên dự kiến thu thập 5.000 giờ dữ liệu tác nghiệp từ dây chuyền, phía sau là hệ thống của Bộ Kinh tế, Thương mại và Công nghiệp Nhật Bản (METI) cùng khoản tài trợ tối đa 2 tỷ yên (khoảng 100 triệu NDT) từ NEDO. Số tiền không đến mức gây choáng, nhưng việc lại khá bất thường — hướng đi mà nó hé lộ là: trục cạnh tranh của robot công nghiệp đang dịch chuyển từ hiệu năng thân máy sang quy mô và chất lượng dữ liệu.
Trước hết, hãy bày ra các sự kiện của chuyện này:
- Kawasaki Heavy Industries, FANUC và Yaskawa Electric liên thủ xây bộ dữ liệu cho trí tuệ thể hóa tại hiện trường sản xuất; dự án đã lọt vào chương trình hỗ trợ phát triển AI tạo sinh “GENIAC” do METI và NEDO của Nhật Bản thúc đẩy;
- Ba hãng sẽ phát triển nền tảng “mô hình VTLA” xử lý nhất thể thị giác, xúc giác, ngôn ngữ và hành động; năm đầu tiên thu thập 5.000 giờ dữ liệu hình ảnh, xúc giác và hành động từ hiện trường;
- Dự án kéo dài từ tháng 8/2026 đến tháng 7/2027, NEDO tài trợ tối đa 2 tỷ yên; Đại học Osaka, startup cảm biến xúc giác FingerVision và doanh nghiệp nền tảng AI ABEJA cũng góp mặt;
- Điều ba hãng chuẩn hóa chung chỉ là “đặc tả dữ liệu và phương thức thu thập”; dữ liệu hiện trường, công nghệ điều khiển và phần cứng của từng hãng vẫn nằm lại trong tay chính mình.
Những đối thủ ngồi xuống cùng một bàn
Theo kế hoạch, dự án chạy từ tháng 8/2026 đến tháng 7/2027, dài đúng một năm. Thuật ngữ trí tuệ thể hóa hai năm qua trong ngành đã không còn mới, để chỉ loại AI trực tiếp ra tay trong thế giới vật lý — không tạo ra chữ và ảnh trên màn hình, mà điều khiển cánh tay, bàn tay robot để gắp, lắp ráp, vận chuyển, thật sự làm xong việc. Nghe thì tưởng chỉ là đổi đối tượng đầu ra, thực chất là hẳn một tuyến công nghệ khác.
Phân công trong dự án cũng rõ ràng. Ba nhà sản xuất robot chịu trách nhiệm chuẩn hóa chung đặc tả dữ liệu và nền tảng thu thập; Đại học Osaka giữ vai trò chủ thể dự án; ABEJA được trường ủy thác, phụ trách nâng cấp công nghệ nền tảng; mảng cảm biến xúc giác giao cho startup FingerVision. Đối thủ cạnh tranh, trường đại học, doanh nghiệp khởi nghiệp — cùng ngồi vào một bàn vì một bộ dữ liệu — riêng cấu tạo này đã cho thấy sự việc nặng ký đến đâu.
Nước quyết định thắng thua dịch từ thân máy sang dữ liệu
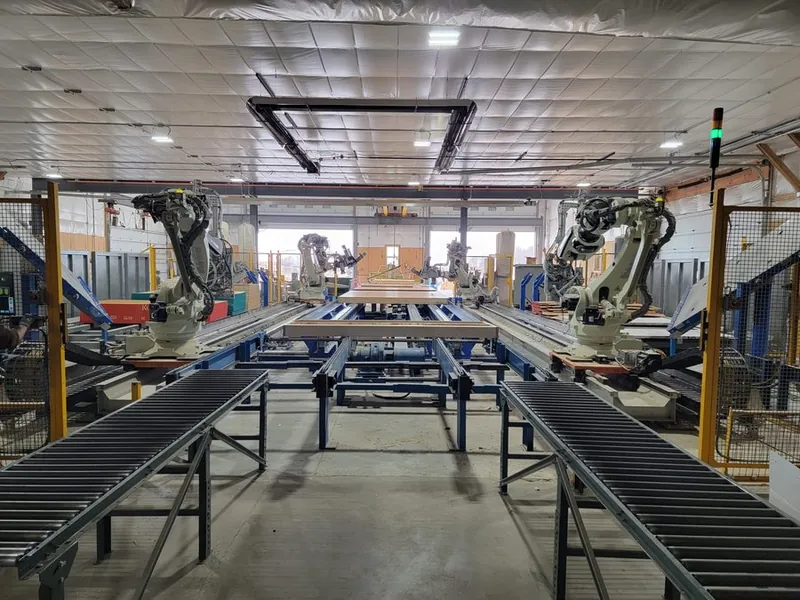
Trong thời gian dài, cạnh tranh robot công nghiệp vốn là cạnh tranh phần cứng. Độ chính xác định vị, tải trọng nâng, tốc độ, độ bền — một bảng thông số gần như đủ để phân cao thấp. Mấy chục năm qua, các nhà sản xuất Nhật Bản tích lũy chính là môn công phu cơ khí ấy, và nhờ nó mà họ đứng hàng đầu giữa các nhà sản xuất robot công nghiệp toàn cầu.
Trí tuệ thể hóa thử thách một loại năng lực khác. Người chỉ cần nói một câu “mang cái kia đến đây”, robot phải tự nhận định tình huống, tự tay hoàn thành, kể cả khi chi tiết đó nó chưa từng thấy bao giờ. Thao tác tổng quát kiểu này không thể làm được chỉ bằng phần cứng chính xác, mà phải có AI được nuôi bằng khối lượng dữ liệu tác nghiệp khổng lồ. Quy tắc kinh nghiệm của mô hình ngôn ngữ lớn ở đây vẫn hiệu nghiệm: quy mô và tính đa dạng của dữ liệu huấn luyện phần lớn quyết định trần của mô hình.
Rắc rối là trước đây những dữ liệu này nằm phân mảnh trong tay từng nhà. Định dạng ghi chép, đo gì, đo thế nào — mỗi nhà một kiểu, dữ liệu nhà A thu về không thể đem thẳng đi huấn luyện mô hình của nhà B. Một khi định dạng được thống nhất, dữ liệu của các doanh nghiệp khác nhau, các công đoạn khác nhau sẽ dùng được cho nhau; bể dữ liệu để nuôi mô hình lập tức phình to, tốc độ phát triển cũng theo đó kéo lên. Chuẩn hóa chung chính là tấm móng khiến sự tận dụng lẫn nhau ấy thành lập được.
Nói thẳng hơn nữa: một mình một hãng, không thể thu cho đủ dữ liệu hiện trường đa dạng. Trong tay bạn chỉ có chừng ấy ngành, chừng ấy loại công đoạn; quy dữ liệu của đối thủ về cùng một định dạng với mình sẽ nhanh hơn nhiều so với mỗi bên ôm giữ phần riêng. Đối thủ mà liên thủ vào đúng lúc này, suy cho cùng là vì thứ đang tranh giành đã đổi.
Việc VTLA muốn làm: thay “dạy” bằng “học”
Lõi của quá trình phát triển là một mô hình tên VTLA — Vision, Tactile, Language, Action: xử lý nhất thể thị giác, xúc giác, ngôn ngữ, hành động. Kịch bản nó hướng tới là: nghe hiểu lệnh nói của người, dùng camera nhìn rõ đối tượng, rồi dựa vào cảm giác đầu ngón tay để vừa chỉnh lực vừa hoàn tất thao tác — cả quy trình do một mô hình gói trọn.
Điểm đặc biệt nhất trong đó là xúc giác. Robot công nghiệp truyền thống chủ yếu hành động dựa trên thị giác và thông tin vị trí; nhưng những việc tay tinh tế như kẹp một chi tiết mềm, gài chốt vào một lỗ hơi lệch, thì việc cảm nhận sự trượt và chừng mực lực nhấn là không thể né tránh. Công nghệ của FingerVision ra đời để bù đúng vào chỗ yếu này.
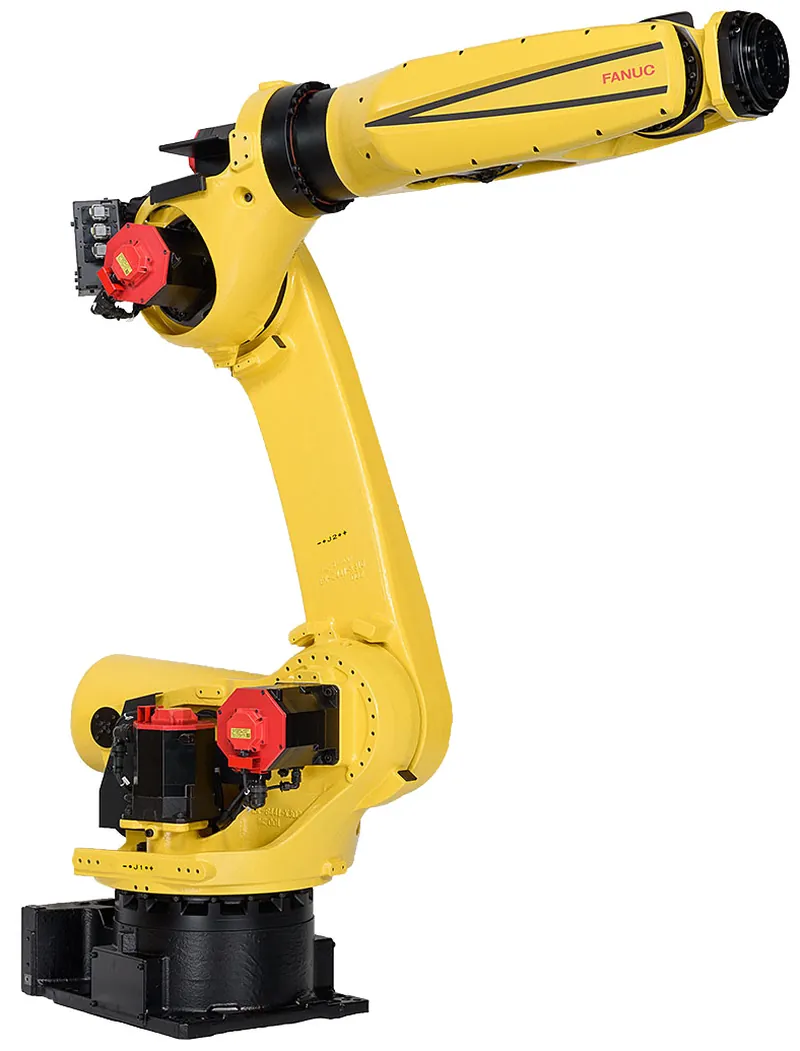
Đáng ngẫm hơn nữa là việc nó thay thế teaching. Hiện trường bây giờ phổ biến dựa vào “teaching” (dạy tay) — lần lượt dạy thủ công từng động tác cho robot; mỗi lần đổi đối tượng tác nghiệp, kỹ sư lại phải nhập lại một vòng tọa độ và các bước thao tác. Công đoạn này là bức tường không thể vòng qua khi các nhà máy đa chủng loại - sản lượng nhỏ đẩy mạnh tự động hóa, cũng là khâu ngốn nhân lực nhất trên những dây chuyền thiếu người. Nếu VTLA đi vào thực dụng, cách robot học việc sẽ chuyển từ “người dạy” sang “AI tự học từ dữ liệu”, và với tác nghiệp gặp lần đầu cũng ứng phó được phần nào. Tiền đề của tự động hóa có thể từ đó lật từ “dạy” sang “học”.
Chia sẻ là đặc tả, tranh giành là quyền phát ngôn
Bản chất của cuộc liên thủ này giấu trong ranh giới “cái gì được chia sẻ, cái gì không”. Được chuẩn hóa chung chỉ có đặc tả dữ liệu và phương thức thu thập — tức bộ quy tắc ghi chép thế nào, lưu trữ ra sao. Nằm lại trong tay từng hãng, là dữ liệu hiện trường nhà máy của mình, công nghệ điều khiển và phần cứng robot, cùng sản phẩm và dịch vụ cuối cùng. Quy tắc tầng dưới đặt xuống cùng một chỗ, còn cuộc tranh tài diễn ra phía trên nó.
Từ đó kéo ra điểm tranh chấp thật sự: quyền phát ngôn. Dữ liệu thu bằng định dạng chung thuộc về ai, ai được đem đi huấn luyện, chi tiết tiêu chuẩn do ai định đoạt — bên nắm được những điều này sẽ chiếm thế đi trước ở tầng nền tảng của trí tuệ thể hóa. Xây dựng tiêu chuẩn, từ xưa đến nay vốn đồng thời là một cuộc tranh giành quyền quyết định chi tiết.
Nới rộng tầm nhìn ra, động thái này nối liền với cuộc tranh giành dữ liệu mang tính toàn cầu. NVIDIA đang qua nền tảng tính toán phục vụ nghiên cứu và môi trường mô phỏng mà mở rộng chỗ đứng của mình trong trí tuệ thể hóa; ba nhà sản xuất Nhật Bản này ngoài ra cũng đang đàm phán hợp tác với Fujitsu và NVIDIA về triển khai vào thực tiễn xã hội, các khâu như năng lực tính toán sẽ mượn sức công nghệ nước ngoài. Nhưng riêng chuyện “tiêu chuẩn dữ liệu hướng tới hiện trường”, họ muốn tự nắm một bộ nền dữ liệu gốc Nhật Bản — nền tảng có thể mượn một phần, quyền chủ đạo với dữ liệu thì không giao ra. Cuộc liên thủ lần này nên được đọc theo đúng nghĩa đó.
Nhà tích hợp hệ thống và nhà sản xuất linh kiện sắp phải dời chỗ
Một khi bộ dữ liệu tổng quát và mô hình nền tảng thành hình, ảnh hưởng sẽ tràn ra ngoài phạm vi các nhà sản xuất robot.
Dời chỗ rõ rệt nhất là các nhà tích hợp hệ thống. Lắp robot vào hiện trường, dựa vào teaching để nó vận hành — từ lâu là nền tảng lập thân của nhà tích hợp. Khi “học” dần thay “dạy”, khối lượng công việc teaching thủ công từng bước sẽ giảm, trọng tâm chuyển sang loại dịch vụ lấy dữ liệu làm trục — giúp nhà máy thu được dữ liệu khớp với hiện trường, tinh chỉnh mô hình sát với một công đoạn cụ thể. Từ người lắp thiết bị trở thành người đồng hành cùng dữ liệu — cuộc viết lại vai trò này chưa chắc đã chậm.
Với các nhà sản xuất linh kiện và cảm biến, đây lại là cơ hội. VTLA đưa xúc giác lên vị trí cao đến vậy, nhu cầu về cảm biến lực, cảm biến xúc giác và các chi tiết cơ khí chính xác đỡ phía sau chúng có thể bị đẩy lên — trúng đúng sở trường của các nhà sản xuất linh kiện Nhật Bản. Tuy nhiên, điểm rơi của giá trị cũng có thể dời theo: từ “bán một cảm biến” sang “dữ liệu cảm biến này kết nối vào nền tảng ra sao”.
Còn một điểm mà đồng nghiệp trong ngành trong nước nên để ý: bộ tiêu chuẩn dữ liệu này có lan theo chuỗi cung ứng sản xuất châu Á hay không, là biến số đáng theo dõi liên tục trong một hai năm tới.
Giai đoạn tới cần dõi gì: ba dấu hỏi
Quyền sử dụng dữ liệu. Sau chuẩn hóa chung, dữ liệu thuộc về ai, từng hãng được dùng đến phạm vi nào, quyền quyết định nội dung tiêu chuẩn chia thế nào giữa ba hãng — nếu những điều này mãi mơ hồ, khẩu hiệu chuẩn hóa chung có thể hô mãi, nhưng chưa chắc trưởng thành thành một tiêu chuẩn thật sự. Quy tắc vận hành được công bố ở giai đoạn sau của dự án chính là căn cứ phán đoán đầu tiên.
Lượng dữ liệu. 5.000 giờ năm đầu có đủ huấn luyện một mô hình tổng quát hay không, nhìn từ bên ngoài rất khó đánh giá. So với lượng văn bản mà các mô hình ngôn ngữ lớn nuốt vào, 5.000 giờ giống một điểm khởi đầu hơn; tuy vậy, dữ liệu tác nghiệp hiện trường có hàm lượng thông tin rất cao mỗi giờ, nên cũng không thể so cứng theo thời lượng. Thứ thật sự quyết định chất lượng mô hình, là từ năm thứ hai trở đi còn bổ sung thêm được bao nhiêu.
Tiêu chuẩn Nhật Bản có đi ra thế giới được không. Các nhà sản xuất Nhật Bản từng xưng hùng toàn cầu nhờ phần cứng, liệu có nắm được quyền chủ đạo trên chiến trường mới tên là “dữ liệu”? Dự án dài một năm này chính là viên đá thử vàng đầu tiên.
Với nhà cung cấp dịch vụ như chúng tôi — ngày ngày va chạm với thiết bị của ba hãng này — sự việc còn mang một tầng ý nghĩa thực tế: về sau “giọng” của máy móc trên dây chuyền có thể đổi. Hai mươi năm qua, bộ tay nghề cốt lõi của kỹ sư bảo trì - hiệu chỉnh là teaching, tham số, truy tìm lỗi; giai đoạn tới, kỹ sư hiểu dữ liệu hiện trường, biết đồng hành cùng AI để “nuôi” dữ liệu sẽ càng ngày càng đắt giá. Máy móc vẫn là những máy móc ấy, nhưng lối chơi đang chuyển sang ray mới. Dịch vụ liên quan: Bảo trì, bảo dưỡng robot thương hiệu nhập khẩu, Độ phủ thương hiệu và tài liệu dòng máy.
Đọc thêm
- Tra nhanh mã báo lỗi FANUC
- Bán robot đã qua sử dụng
- Lượng sở hữu thương hiệu nội địa và hệ sinh thái bảo trì



















