
Dans le secteur de la robotique industrielle, Kawasaki Heavy Industries, FANUC et Yaskawa Electric comptent parmi les rivaux que l'on croise à chaque détour : voir leurs équipes commerciales débarquer chez le même constructeur automobile ou dans la même usine d'électronique 3C pour disputer un contrat, voilà des années une routine parfaitement banale. Or, en juillet 2026, ces trois-là ont annoncé de faire cause commune — et l'enjeu de cette alliance n'est ni un produit, ni un composant, mais les données.
Le projet vise à poser les fondations de l'IA incarnée sur les sites de production : 5 000 heures de données d'exploitation à collecter sur les lignes dès la première année, avec à la clé, via le dispositif du ministère japonais de l'Économie (METI) et de NEDO, un financement pouvant atteindre 2 milliards de yens (environ 100 millions de CNY). La somme n'a rien de spectaculaire, mais la démarche est loin d'être anodine — elle signale que l'axe de la compétition en robotique industrielle glisse de la performance du corps machine vers le volume et la qualité des données.
Commençons par poser les faits :
- Kawasaki Heavy Industries, FANUC et Yaskawa Electric s'associent pour constituer des jeux de données destinés à l'IA incarnée en production ; le projet a été retenu dans le cadre de GENIAC, le programme de soutien au développement de l'IA générative piloté par le ministère japonais de l'Économie, du Commerce et de l'Industrie et par NEDO ;
- Les trois constructeurs développeront les bases du « modèle VTLA », qui traite de façon unifiée vision, toucher, langage et action, avec 5 000 heures de données visuelles, tactiles et de mouvement à collecter sur le terrain dès la première année ;
- Le projet court d'août 2026 à juillet 2027, avec un financement NEDO pouvant atteindre 2 milliards de yens ; l'université d'Osaka, la startup de capteurs tactiles FingerVision et l'entreprise de plateformes d'IA ABEJA participent également ;
- Ce que les trois acteurs mettent en commun se limite aux « spécifications des données et aux méthodes de collecte » ; leurs données de terrain respectives, leurs technologies de commande et leur matériel restent entre leurs propres mains.
Des concurrents assis à la même table
Selon le calendrier, le projet se déroulera sur un an, d'août 2026 à juillet 2027. L'expression « IA incarnée » n'a plus rien de neuf dans le secteur : elle désigne une IA qui agit dans le monde physique — au lieu de générer du texte et des images sur un écran, elle pilote les bras et les mains d'un robot pour saisir, assembler, déplacer, et mener la tâche réellement à son terme. On pourrait croire à un simple changement de support en sortie ; il s'agit en réalité d'une tout autre filière technologique.
La répartition des rôles est tout aussi nette : les trois constructeurs de robots se chargent d'harmoniser les spécifications des données et la plateforme de collecte ; l'université d'Osaka assume la maîtrise d'ouvrage du projet ; ABEJA, mandatée par l'université, est chargée de la montée en puissance des technologies de base ; la partie détection tactile revient à la startup FingerVision. Des concurrents, une université, des startups, attablés autour d'un même jeu de données — cette composition à elle seule dit le poids de l'affaire.
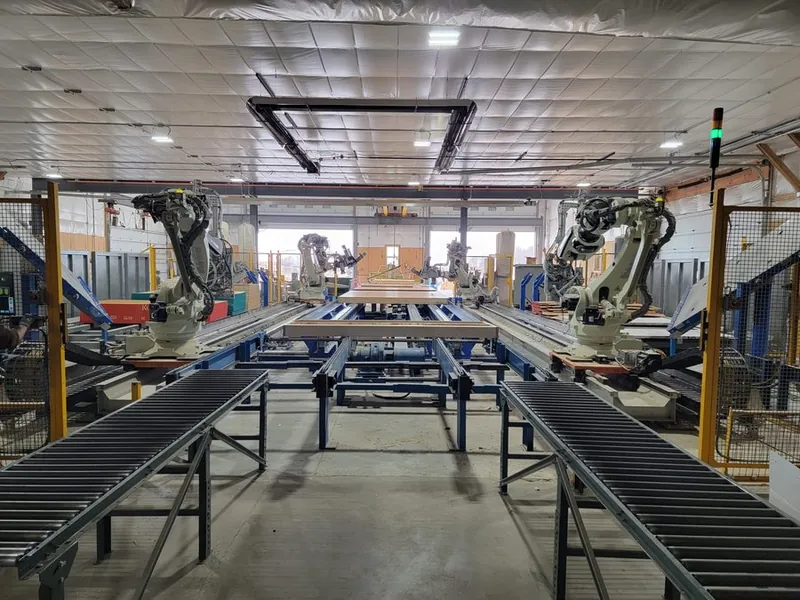
Le coup décisif glisse du corps machine vers les données
Pendant longtemps, la compétition en robotique industrielle s'est jouée sur le matériel. Précision de positionnement, charge utile, vitesse, durabilité : une fiche technique suffisait à peu près à départager les candidats. C'est précisément ce savoir-faire mécanique que les constructeurs japonais ont accumulé pendant des décennies, et c'est lui qui les a maintenus durablement au premier rang mondial.
L'IA incarnée met à l'épreuve une aptitude d'une autre nature. Il suffit que l'humain dise « passe-moi celui-là » pour que le robot ait à apprécier la situation par lui-même et exécuter, même face à une pièce qu'il n'a jamais vue. Ce genre de geste générique, le matériel de précision seul ne l'obtient pas : il faut une IA nourrie de masses de données d'exploitation. La règle empirique des grands modèles de langage vaut pareillement ici : le volume et la diversité des données d'entraînement déterminent, dans une large mesure, le plafond du modèle.
L'ennui, c'est que ces données restaient jusqu'ici cloisonnées chez chacun. Format d'enregistrement, grandeurs à mesurer, façon de les mesurer : chaque maison avait les siennes, et les données collectées par l'une ne pouvaient pas servir directement à entraîner le modèle d'une autre. Le format une fois unifié, les données d'entreprises et de procédés différents deviennent mutuellement exploitables ; le bassin de données disponible pour nourrir les modèles s'élargit d'un coup, et la vitesse de développement suit. Cette mise en commun est le socle qui rend cette exploitation croisée possible.
Dit plus crûment encore : seul, aucun constructeur ne parvient à réunir des données de terrain suffisamment diversifiées. Chacun n'a à portée de main que quelques industries et quelques familles de procédés ; agréger les données des concurrents dans un format commun va bien plus vite que de les garder jalousement enfermées. Si les rivaux s'unissent à cet instant, c'est au fond parce que l'objet de la lutte a changé.
VTLA : remplacer « enseigner » par « apprendre »
Le cœur du développement est un modèle baptisé VTLA — Vision, Tactile, Language, Action : un traitement unifié de la vision, du toucher, du langage et du mouvement. Le scénario visé : comprendre une instruction orale, identifier l'objet à la caméra, puis, en s'appuyant sur le toucher des extrémités, ajuster la force au fil du geste pour l'accomplir — la chaîne entière prise en charge par un seul et même modèle.
La vraie singularité tient au tactile. Les robots industriels classiques opèrent essentiellement à partir de la vision et de l'information de position ; mais pour les ouvrages de précision — saisir une pièce souple, insérer un axe dans un trou légèrement décalé —, sentir les glissements et doser la force de préhension et d'appui reste incontournable. C'est précisément ce maillon faible que la technologie de FingerVision vient combler.
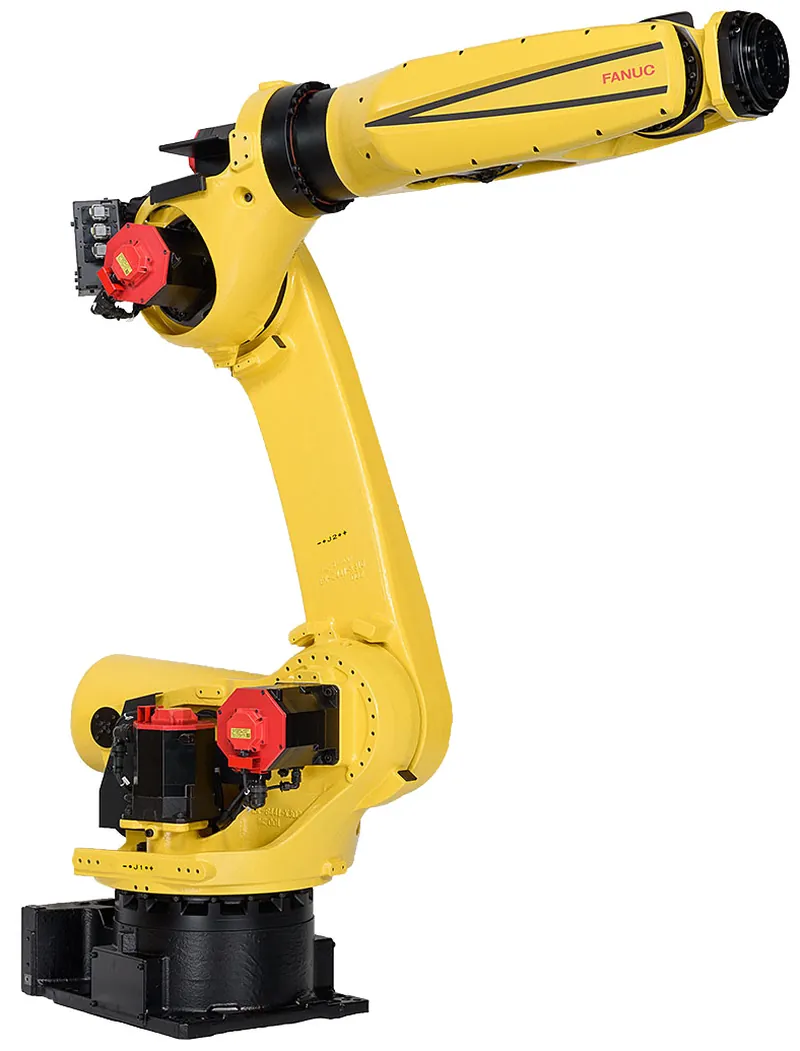
Plus digne de réflexion encore est la substitution annoncée à l'enseignement. Aujourd'hui, l'atelier repose largement sur l'« enseignement » — inculquer au robot chaque mouvement manuellement, un à un ; à chaque nouvel objet de travail, l'ingénieur doit ressaisir tout le jeu de coordonnées et de séquences. Cette étape est le mur que toute usine multi-variétés et petites séries doit franchir pour avancer en automatisation, et le maillon le plus dévoreur de main-d'œuvre sur des lignes déjà sous tension. Si VTLA accède au stade pratique, la façon dont le robot apprend son métier basculera de « l'humain enseigne » à « l'IA apprend seule à partir des données », avec une capacité à se débrouiller convenablement même face à une tâche rencontrée pour la première fois. Le prérequis de l'automatisation pourrait ainsi se retourner, passant de l'enseignement à l'apprentissage.
On partage les spécifications, on se dispute l'influence
La substance de l'alliance des trois maisons se cache dans la ligne de partage entre ce qui se partage et ce qui ne se partage pas. Ne sont mises en commun que les spécifications des données et les méthodes de collecte — soit les règles de consignation et de stockage. Restent la propriété de chacun : les données de terrain de ses propres usines, les technologies de commande et le matériel des robots, et, au bout de la chaîne, les produits et services. Les règles de base sont posées ensemble ; la joute se joue au-dessus.
D'où le véritable point d'affrontement : l'influence. À qui appartiennent les données collectées dans le format commun, qui peut les utiliser pour l'entraînement, qui tranche les modalités du standard — celui qui tient ces leviers prend l'avantage à la couche de fondation de l'IA incarnée. Élaborer une norme a toujours été aussi une bataille pour la mainmise sur ses détails.
Élargissons la focale : cette initiative s'inscrit dans la bataille des données à l'échelle mondiale. NVIDIA étend son emprise sur l'IA incarnée à coups de plateformes de calcul pour la R&D et d'environnements de simulation ; de leur côté, les trois constructeurs japonais mènent par ailleurs avec Fujitsu et NVIDIA des discussions en vue de déploiements sociétaux, en s'appuyant sur des technologies étrangères pour la puissance de calcul et autres maillons. Mais sur le terrain du « standard de données tourné vers l'atelier », ils entendent détenir eux-mêmes un socle de données japonais — emprunter une partie des plateformes, oui ; abandonner la maîtrise des données, non. C'est en ce sens qu'il faut lire cette alliance.
Intégrateurs et fabricants de composants : les places vont bouger
Une fois constitués, jeux de données génériques et modèles de fondation feront déborder leurs effets au-delà des seuls constructeurs de robots.
Le repositionnement le plus visible concernera les intégrateurs de systèmes. Installer les robots sur site et les faire travailler grâce à l'enseignement, tel a toujours été leur fonds de commerce. À mesure que l'« apprentissage » remplace l'« enseignement », le travail d'enseignement manuel mouvement par mouvement diminuera, au profit de services articulés autour des données : aider l'usine à collecter des données qui collent à son terrain, régler le modèle au plus juste d'un procédé précis. Passer de celui qui installe les équipements à celui qui accompagne les données : cette réécriture du rôle pourrait bien ne pas être lente.
Pour les fabricants de composants et de capteurs, c'est au contraire une opportunité. En hissant le tactile à pareille hauteur, VTLA pourrait tirer vers le haut la demande de capteurs de force et de capteurs tactiles — ainsi que des pièces mécaniques de précision qui les soutiennent —, pile sur le point fort des équipementiers japonais. Mais le point d'ancrage de la valeur pourrait lui aussi se déplacer : d'« vendre un capteur » à « faire entrer dans la plateforme les données que ce capteur collecte ».
Un dernier point que nos confrères du secteur gagneraient à surveiller : savoir si ce standard de données s'étendra au-dehors le long de la chaîne d'approvisionnement manufacturière asiatique est une variable à observer sans relâche dans un ou deux ans.
Quoi surveiller ensuite : trois points d'interrogation
Les droits d'usage des données. À qui appartiendront les données une fois le format unifié, dans quel périmètre chaque acteur pourra-t-il les exploiter, comment la décision sur le contenu du standard se répartira-t-elle entre les trois — tant que ces points resteront flous, le slogan de la mise en commun pourra être brandi indéfiniment sans jamais devenir une vraie norme. Les règles d'exploitation que le projet publiera ultérieurement constitueront le premier critère de jugement.
Le volume de données. 5 000 heures la première année suffisent-elles à entraîner un modèle générique ? Difficile de l'évaluer depuis l'extérieur. Rapportées aux masses de texte englouties par les grands modèles de langage, 5 000 heures ressemblent plutôt à un point de départ ; mais les données d'exploitation réelle concentrent une forte densité d'information à l'heure, la comparaison brute par durée ne vaut donc rien. Ce qui décidera vraiment de la trempe du modèle, c'est le volume qu'il sera encore possible d'ajouter à partir de la deuxième année.
Le standard japonais saura-t-il s'exporter. Les constructeurs japonais, qui règnent sur la planète par le matériel, sauront-ils tenir la barre sur ce nouveau champ de bataille, les « données » ? Ce projet d'un an en est la toute première pierre de touche.
Pour un prestataire comme nous, qui côtoie quotidiennement les équipements de ces trois maisons, l'affaire revêt aussi une portée très concrète : l'« accent » des machines en ligne de production risque de changer. Pendant vingt ans, le cœur du savoir-faire de l'ingénieur de maintenance et de mise au point a tenu à l'enseignement, aux paramètres, au diagnostic de pannes ; ensuite, la cote de l'ingénieur qui comprend les données de terrain et sait « nourrir » l'IA ne fera que monter. Les machines resteront les mêmes ; la façon de les faire travailler change de rail. Services associés : maintenance et réparation des marques importées, couverture des marques et documentation des modèles.
À lire également
- Codes d'alarme FANUC : recherche rapide
- Vente de robots d'occasion
- Parc installé des marques chinoises et écosystème de maintenance



















