
FANUC ile NVIDIA'nın son dönemdeki iş birliği, yönü tek cümleye sıkıştırılabilir: simülasyon ortamındaki robotun da, gerçek cihazın üzerinde çalışan o FANUC'a özgü kontrol algoritmasını çalıştırması. İki şirket, çift kollu işbirliği robotunun yumuşak nesneleri işleyişini zaten gösterdi; ama seri üretim hattına ticari devreye alma zamanı henüz açıklanmadı. Bu işte izlemeye değen şey gösteri görüntüsü değil; kapatılmaya çalışılan o yarık — “simülasyondan gerçeğe (Sim-to-Real)” geçiş boşluğu — ve en sonunda öğretim ile hareket doğrulama işçiliğinin ne kadarının üretim sahasından simülasyona taşınabildiğidir.
Önce gerçekleri sıralayalım:
- FANUC ile NVIDIA üç katmanı bütünleştiriyor: simülasyonda öğrenme, gerçek cihaz kontrolüyle bağlantı ve robot tarafındaki yapay zeka çıkarımı;
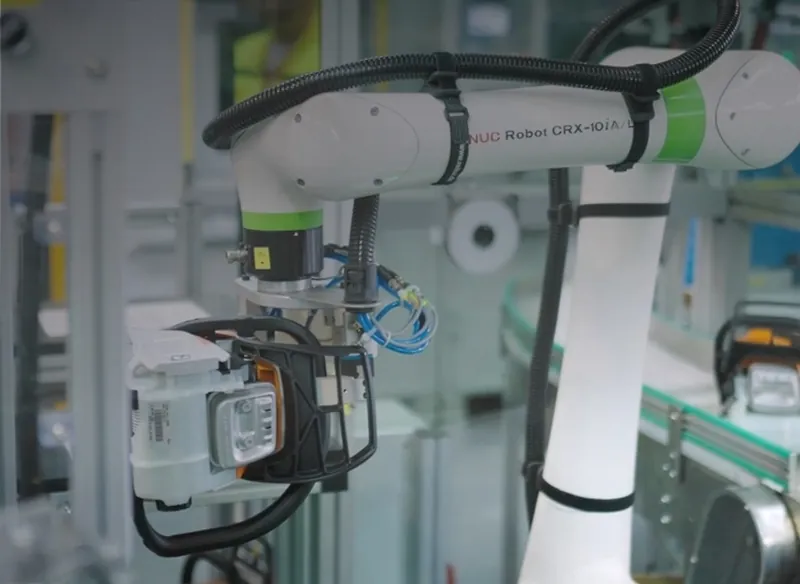
- Gösteride çift kollu işbirliği robotu CRX, nitelikli işçinin hareketlerini öğrendikten sonra T-shirt katlamayı tamamladı; parça başına süre, başarı oranı ve yerleşim değiştirildikten sonraki tekrarlanabilirlik açıklanmadı;
- Temel yöntem, gerçek cihazla aynı FANUC kontrolünün simülasyonda çalıştırılmasıdır; böylece Sim-to-Real boşluğunun “kontrol tepkisi sapması” olan yarısı küçülüyor; ortam koşullarından doğan sapma bu sayede ortadan kalkmıyor;
- Edge yapay zeka “Jetson Thor”un (modül Jetson T5000) yapay zeka işlem gücü önceki modüllerin 7,5 katının üzerine çıkıyor; ancak engelden kaçma tepkisinin ne kadar hızlanacağı belirtilmedi;
- FANUC, robotların tüm serisinin 3D modellerini “SimReady varlık” olarak hazırlamayı planlıyor; öngörülen kullanım alanları otomotiv, lojistik ve gıda; ticari devreye alma zamanı belli değil.
Üç katmanlı bütünleşme ve T-shirt katlayabilen bir CRX
İş birliğinin teknoloji yığını kabaca üç katmana ayrılıyor: simülasyonda öğrenme, gerçek cihaz kontrolüyle bağlantı ve robot tarafında yapay zeka çıkarımı. Akış şöyle işliyor: önce NVIDIA'nın simülasyon ortamı Isaac Sim ile bol miktarda kamera görüntüsü ve robot hareketi üretilip yapay zeka modeli eğitiliyor; ardından FANUC'ın simülasyon yazılımı ROBOGUIDE ile gerçek cihaz kontrolüne bağlanarak simülasyonda üretilen hareketler gerçek cihaza aktarılıyor; cihaz tarafında görüntü tanıma ve çıkarımı edge yapay zeka Jetson Thor üstleniyor. Fabrikanın 3D varlıkları Omniverse (OpenUSD) üzerinde toplanıyor, robot temel modeli olarak Isaac GR00T N kullanılıyor.
Şimdilik doğrulanabilen sonuç, bu bütün kurulum üzerine oturtulmuş bir gösteridir. En temsili sahne: çift kollu işbirliği robotu CRX'in T-shirt katlaması. Önce nitelikli işçinin hareket verisini öğreniyor, sonra kamera görüntüsünden kumaşın durumunu okuyup katlamayı tamamlıyor — amaç, fikstüre ve sabit yörüngeye bağımlılıktan kurtulup yumuşak, biçimi belirsiz nesneleri işleyebilmektir. Ama lafı net söylemek gerekir: parça başına süre, başarı oranı, kumaşın yerleşimi değiştirildikten sonraki tekrarlanabilirlik — hiçbiri açıklanmadı. Bu, seri üretim hattına ticari bir devreye alma değil; kas gösterisi aşamasıdır.
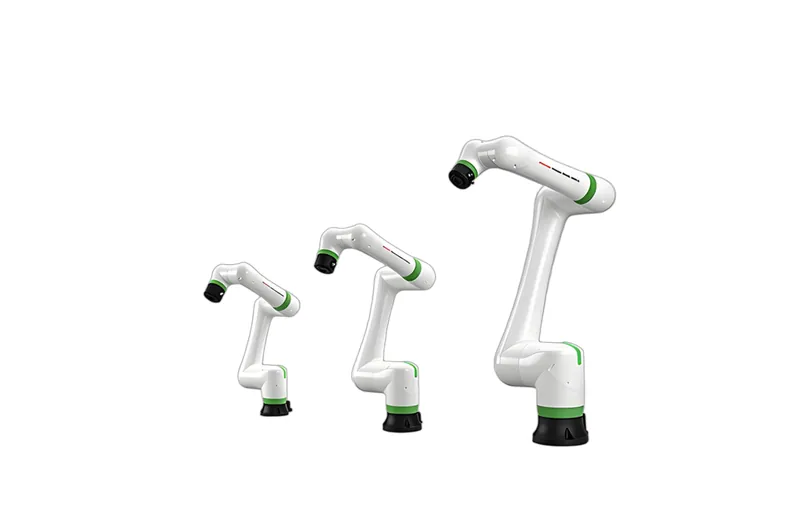
Modellerin “hazırlık listesi” de not edilmeye değer: FANUC, 3 kg yük kaldırabilen CRX küçük işbirliği robotundan 2,3 tonluk büyük endüstriyel robota kadar tüm serinin 3D modellerini SimReady varlığa dönüştürmeyi planlıyor; konveyörler, PLC'ler ve optik sensörler de listede. Ama bu modellerin biçim dışında kütle özellikleri ile kontrol gecikmesini ne ölçüde yeniden üretebileceği ve her modelin ne zaman sunulacağı, ayrı ayrı değerlendirilmesi gereken konulardır; hepsi aynı kefeye konamaz.
Neden şimdi: ürün çeşitliliği işçiliği duvara dayadı
Endüstriyel robotlar bu yıllarda iki bastona yaslanıyor: insanın sahada hareketleri tek tek öğrettiği “öğretim” ve her nesne için özelleştirilmiş fikstürler. Ürün çeşitliliğinin arttığı bu dönemde hattan hata geçişler sıklaştı; her geçişte fikstür yeniden tasarlanıyor, yörüngeler yeniden ayarlanıyor ve hattın devreye alma işçiliği sürekli yukarı itiliyor. Ekipman işinde olan herkes bu duvarı tanır.
Bu iş birliğinin nişangâhı, tam da söz konusu işçiliğin taşınabilir parçasıdır: hareket doğrulama ve yeniden öğretim. Dikkat çekici olan, NVIDIA'nın ortak listesinin FANUC'la sınırlı kalmamasıdır — ABB, Yaskawa, KUKA ve Universal Robots da listede; birden çok robot üreticisiyle bedenleşmiş yapay zekayı ilerletiyor. Bu, rekabet ekseninin robot gövdesinin performansından; simülasyon modellerinin doğruluğuna, gerçek cihaz kontrolüne bağlanma biçimine ve öğrenme ortamının kapsamına genişlediği anlamına geliyor. FANUC tarafında ise şu an için meslektaşlarından ileride olduğunu söyleyecek veri yoktur; gerçek cihazdaki kontrolü simülasyon tarafına taşıması, bu kezki özgün yanıdır.
Küçülen boşluk ve küçülmeyen boşluk
Teknik olarak en ağır basan hamle, simülasyondaki robotun gerçek cihazla birebir aynı FANUC kontrol algoritmasıyla çalışmasıdır. Sim-to-Real boşluğu aslında iki katmanlıdır: biri kontrol tepkisindeki sapma, öteki ortam koşullarındaki sapma — görüntü, ışık, sürtünme, iş parçasının bireysel farkları. Gerçek cihazdaki kontrolün simülasyona girmesi ilk katmanı küçültüyor; ikincisi yine öğrenme verisinin cilası ve gerçek cihaz üzerindeki ince ayarlarla kapanacaktır — bu hamle yüzünden ortadan kalkmaz.
Cihaz tarafındaki Jetson Thor (modül adı T5000), NVIDIA'nın ifadesiyle yapay zeka işlem gücünü önceki modüllerin 7,5 katının üzerine çıkarıyor. İşlem gücü payı genişleyince, teorik olarak cihaz tarafında ortam algılama ve dinamik engelden kaçma gibi görevler daha rahat yürür. Ama bu kat sayının tanıma gecikmesine ya da engelden kaçma tepki süresine ne ölçüde gerçek iyileşme olarak dönüşeceği belirtilmemiştir — işlem gücü hammadde, mamul madde değildir.
Programlama tarafında da bir gösteri vardır: doğal dil komutlarından doğrudan Python kodu üretiliyor. Yön, öğretim kumandası (TP) diliyle yapılan elle öğretimin tamamlayıcısıdır. Ne var ki üretilen kodu kimin doğrulayacağı ve FANUC kontrol programına nasıl dönüştürülüp gerçek cihazda güvenle çalıştırılacağı, atlanamayan başka bir aşamadır; gösteride bu kısım yoktur.
Sahadaki hangi aşamalar önce simülasyona taşınabilir
Bedenleşmiş yapay zekanın niyeti, üretim hattını bir lokmada yutmak değil; devreye alma sürecindeki bazı aşamaları simülasyona öne kaydırmaktır. Ama aşamaların yerine geçilebilme derecesi çok farklıdır; ayrı ayrı tartmak gerekir.
Hat devreye alma aşamasında sanal devreye alma (virtual commissioning) artık gündelik kullanımdadır: saha çalışmasından önce simülasyonda çakışma ve erişim alanı doğrulanıyor. Ama ayakları yere basmak gerekir: iş parçasının konumunu ve işleme kalitesini garanti eden fikstürler bu yüzden yok olmuyor. Parça alma aşamasında, 3D görü ve fizik hesabıyla parçanın konumu ve duruşu çözülebiliyorsa, özel fikstür ve besleyiciye bağımlılık gerçekten azaltılabilir. Güvenlik tarafında ise azami dikkat gerekir: çevreyi algılayan ve dinamik olarak engelden kaçınan kontrol, duruş sıklığını düşüren yardımcı bir araç olabilir; ama izole çalıştırmayı ya da güvenlik sensörünün tetiklediği duruşu ikame edip edemeyeceği, güvenlik sertifikası ve arıza anındaki duruş tasarımıyla birlikte ayrıca doğrulanmalıdır — dinamik engelden kaçınma ile standartlara dayalı güvenlik işlevleri aynı katmanda tartılamaz.
İş bölümünde FANUC gerçek cihaz kontrolünü ve robot varlıklarını tutuyor; NVIDIA simülasyonu, öğrenme platformunu ve edge işlem gücünü getiriyor. Bu ikilinin seri üretim sahasında ayakta kalıp kalamayacağı, iki şirketin yazılım güncelleme temposuna ve arıza anında sorumluluk sınırının net çizilip çizilemeyeceğine bağlıdır.
Ölçüt: toplam devreye alma süresi; gösterinin güzelliği değil
İki şirket daha uzak bir tablo da çizdi: simülasyonda öğrenilen kontrolün gerçek cihaza sürekli yansıtılması; eğitimin gece yürütülmesi, güncellemelerin ertesi sabah gönderilmesi. Yönü çekicidir ama şu an için yalnızca bir tasarımdır — güncelleme sıklığı ne olacak, gerçek cihaza konmadan önce nasıl doğrulanacak; cevapları yoktur.
Saha bakışına dönelim. Devreye alma kararı verirken karşıya konulacak olan, teknolojinin yenilik derecesi değil; geleneksel yönteme göre dört şeyin ne kadar değiştiğidir: hattın devreye alınma süresi, çevrim başına işlem süresi, koşullar değiştirildikten sonraki başarı oranı ve güvenlik doğrulaması için gereken işçilik. Fikstür ve güvenlik tasarımını da hesaba katan toplam işçilik düşmezse, tek başına yapay zeka işlem gücündeki kat sayısı yatırımın geri dönüşünü getirmez. En gerçekçi başlangıç, herhalde “gerçek cihazı durdurmadan sonuç ölçülebilen” çakışma kontrolleri ve hareket doğrulaması olacaktır. Seri üretime geçilip geçilmeyeceği eşiğini belirleyen şey, hiçbir zaman gösterinin güzel olup olmadığı değil; sahadaki yeniden öğretimi de içeren toplam devreye alma süresinin gerçekten düşürülüp düşürülemediğidir. FANUC modellerinde öğretim ve ayarlama, bizim günlük işimizin en kalın bölümüdür — bu adım simülasyon tarafından gerçekten büyük bir parça yutulursa, entegrasyon ve bakım iş akışının tamamı yeniden dizilmek zorunda kalacaktır. İlgili yazılar: bakım işçiliği bilgi bankası, FANUC M-800 metal 3D baskıya adım atıyor.
İleri Okuma
- Kawasaki, FANUC ve Yaskawa ortak veri temeli için birleşti
- FANUC'ın ±0,1 mm'lik metal eklemeli imalat hamlesi
- FANUC alarm kodları hızlı başvuru



















