
يمكن تكثيف وجهة التعاون الأخير بين FANUC وNVIDIA في جملة واحدة: أن يشغّل الروبوت داخل بيئة المحاكاة ذات خوارزميات التحكم التي طورتها FANUC نفسها للآلة الحقيقية. وقد عرضت الشركتان فعلًا روبوتًا تعاونيًا ثنائي الذراعين يتعامل مع أجسام لينة، لكن موعد دخوله التجاري إلى خطوط الإنتاج الضخم لم يُعلن. وما يستحق المراقبة حقًا في هذا الأمر ليس مشاهد العرض، بل الشق الذي يسعى إلى تضييقه — فجوة «من المحاكاة إلى الواقع» (Sim-to-Real) — ومقدار ساعات التوجيه والتحقق من الحركات التي يمكن في نهاية المطاف نقلها من موقع خط الإنتاج إلى المحاكاة.
الوقائع أولًا:
- يتكامل تعاون FANUC وNVIDIA على ثلاث طبقات: التعلّم في المحاكاة، والربط مع تحكم الآلة الحقيقية، والاستدلال بالذكاء الاصطناعي في طرف الروبوت؛
- في العرض، أنجز الروبوت التعاوني ثنائي الذراعين CRX طيّ قميص بعد تعلّمه حركات عامل ماهر؛ ولم يُعلن زمن معالجة القطعة الواحدة ولا نسبة النجاح ولا قابلية التكرار بعد تغيير الترتيب؛
- الممارسة الجوهرية هي تشغيل تحكم FANUC المطابق للآلة الحقيقية داخل المحاكاة، لتضييق النصف المسمى «انحراف استجابة التحكم» من فجوة Sim-to-Real؛ وانحراف الظروف البيئية لا يزول بذلك؛
- يصل الأداء الحوسبي للذكاء الاصطناعي في «Jetson Thor» (بوحدة Jetson T5000) إلى ما يتجاوز 7.5 أضعاف الوحدة السابقة، لكن لم يُوضح مقدار ما سيتحسن به زمن استجابة تفادي العوائق؛
- تعزم FANUC على تهيئة نماذج ثلاثية الأبعاد لكامل سلسلة روبوتاتها بوصفها «أصول SimReady»؛ والاستخدامات المتوقعة في السيارات واللوجستيات والأغذية، دون موعد محدد للدخول التجاري.
تكامل من ثلاث طبقات، وCRX يعرف طيّ القمصان
تنقسم الحزمة التقنية لهذا التعاون إلى ثلاث طبقات في التقريب: التعلّم في المحاكاة، والربط مع تحكم الآلة الحقيقية، والاستدلال في طرف الروبوت. وتتسلسل العملية هكذا: توليد كميات كبيرة من صور الكاميرات وحركات الروبوت في بيئة المحاكاة Isaac Sim من NVIDIA لتدريب نموذج الذكاء الاصطناعي؛ ثم ربطه ببرنامج المحاكاة ROBOGUIDE من FANUC وبالتحكم الفعلي لنقل الحركات المولدة في المحاكاة إلى الآلة الحقيقية؛ وفي الطرف الحقيقي يتولى الذكاء الاصطناعي الطرفي Jetson Thor التعرف على الصور والاستدلال. وتُجمَّع الأصول ثلاثية الأبعاد للمصنع على منصة Omniverse (OpenUSD)، ويُعتمد Isaac GR00T N نموذجًا أساسيًا للروبوت.
النتيجة المؤكدة حتى الآن عرض مبني على هذا المركب بأكمله. والمشهد الأكثر دلالة: الروبوت التعاوني ثنائي الذراعين CRX يطوي قميصًا. فقد تعلّم أولًا من بيانات حركات عامل ماهر، ثم قرأ حالة القماش من صور الكاميرا وأتم الطي — والمراد التحرر من الاعتماد على أدوات الإمساك الثابتة والمسارات المقررة للتعامل مع أجسام لينة متغيرة الشكل. لكن لنقل الكلام بدقة: زمن معالجة القطعة الواحدة، ونسبة النجاح، وقابلية التكرار بعد تغيير موضع القماش — لم يُعلن أي منها. فهذا ليس دخولًا تجاريًا في خط إنتاج ضخم، بل مرحلة عرض للعضلات.
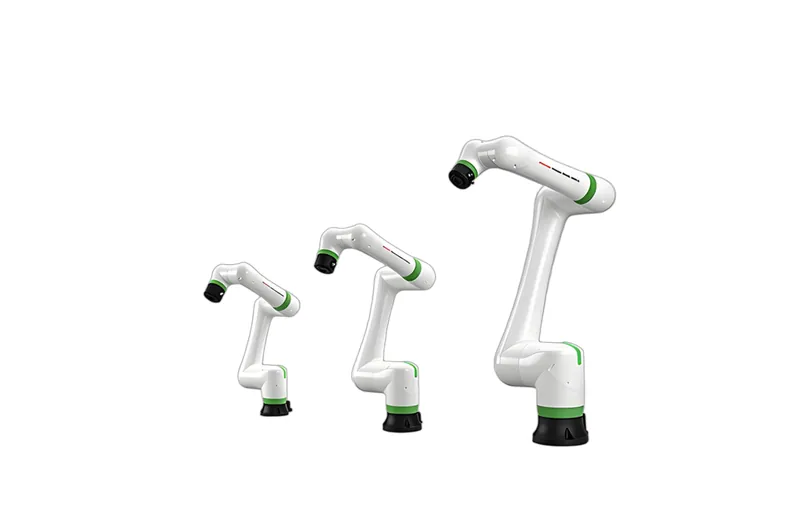
«قائمة التجهيز» الخاصة بالنماذج تستحق التدوين بدورها: تعزم FANUC على تحويل النماذج ثلاثية الأبعاد لكامل تشكيلتها، من الروبوت التعاوني الصغير CRX بحمولة 3 كجم إلى الروبوت الصناعي الكبير بحمولة 2.3 طن، إلى أصول SimReady، وتشمل القائمة النواقل وأجهزة PLC والمستشعرات الضوئية. لكن ينبغي النظر إلى هذه الأمور منفصلة: فإلى جانب الشكل الخارجي، إلى أي مدى تعيد النماذج إنتاج خصائص الكتلة وتأخيرات التحكم؟ ومتى يُتاح كل نموذج؟ لكل سؤال جوابه المستقل، ولا يصح خلطها معًا.
لماذا الآن: تنوع المنتجات يدفع ساعات العمل إلى الحائط
اتكأت الروبوتات الصناعية في السنوات الأخيرة على عكازين: «التوجيه» بأن يعلّم الإنسان الحركات في الموقع واحدة فواحدة، وأدوات الإمساك المخصصة المصممة لكل جسم على حدة. ومع اتجاه المنتجات إلى التنوع صارت عمليات تبديل الإنتاج أشد تكرارًا، وكل تبديل يستلزم إعادة تصميم الأداة وإعادة ضبط المسارات، فساعات إطلاق خط الإنتاج تُدفع إلى أعلى فأعلى. هذا حائط لا يجهله أحد ممن يشتغلون بالمعدات.
وهذا التعاون يستهدف تحديدًا الجزء القابل للنقل من تلك الساعات: التحقق من الحركات وإعادة التوجيه. وتجدر الإشارة إلى أن قائمة شركاء NVIDIA لا تقتصر على FANUC — فالقائمة تضم ABB وياسكاوا للكهرباء وKUKA ويونيفرسال روبوتس، وهي تدفع الذكاء المتجسّد جنبًا إلى جنب مع عدة مصنعي روبوتات. ويعني ذلك أن محور المنافسة يتوسع من أداء جسم الروبوت إلى دقة نماذج المحاكاة، وأسلوب الربط مع تحكم الآلة الحقيقية، ومدى تغطية بيئة التعلّم. أما FANUC فليست في اليد الآن قرينة تقطع بتفوقه على نظرائه؛ وإدخال التحكم المطابق للآلة الحقيقية في جانب المحاكاة هو تفرده في هذه الجولة.
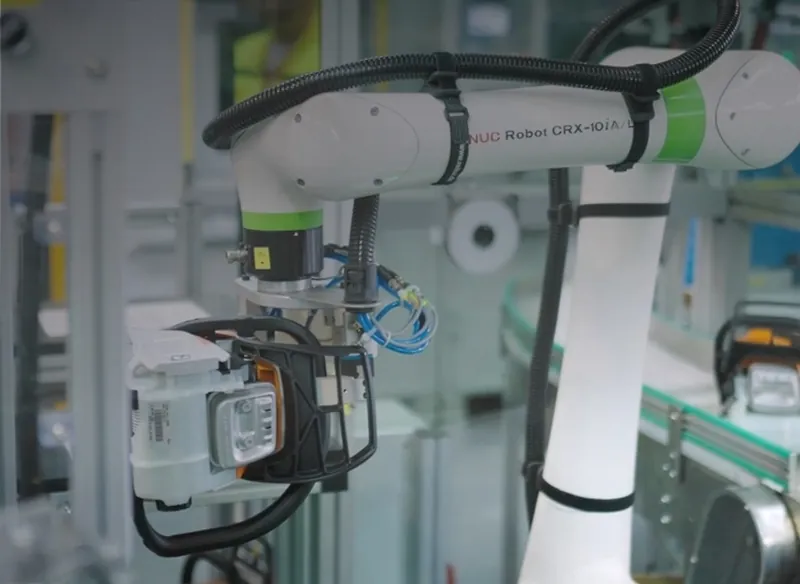
فجوة يمكن تضييقها، وفجوة لا يمكن
أثقل الخطوات وزنًا تقنيًا هي تشغيل الروبوت في المحاكاة بخوارزميات تحكم FANUC نفسها تمامًا كما على الآلة الحقيقية. ففجوة Sim-to-Real طبقتان في الحقيقة: طبقة انحراف استجابة التحكم، وطبقة انحراف الظروف البيئية — الصور، والإضاءة، والاحتكاك، والفروق الفردية بين قطع العمل. ودخول التحكم المطابق للآلة الحقيقية إلى المحاكاة يضيّق الأولى؛ أما الثانية فتبقى تُسدّ بجودة بيانات التعلّم وبالمعايرة الدقيقة على الآلة الحقيقية، ولن تختفي بفضل هذه الخطوة وحدها.
أما Jetson Thor في طرف الآلة الحقيقية (وحدة تحمل الاسم T5000) فيرفع، بحسب NVIDIA، الأداء الحوسبي للذكاء الاصطناعي إلى ما يتجاوز 7.5 أضعاف الوحدة السابقة. واتساع هامش الحوسبة يعني نظريًا تعاملًا أكثر اطمئنانًا في الطرف الحقيقي مع مهام كإدراك البيئة والتفادي الديناميكي للعوائق. لكن لم يُوضح إلى أي مدى يُصرف هذا المضاعف تحسنًا فعليًا في زمن استجابة التعرف أو التفادي — فالقدرة الحوسبية مادة خام، لا منتج نهائي.
وفي حلقة البرمجة عرض آخر: توليد شيفرة Python مباشرة من أوامر اللغة الطبيعية. جاء الاتجاه مكملًا للتوجيه اليدوي بلغة جهاز التوجيه (TP). غير أن أسئلة من يدقق الشيفرة المولدة، وكيف تُحوَّل إلى برنامج تحكم من FANUC يعمل بأمان على الآلة الحقيقية، هي عملية أخرى لا مفر منها لم يغطها العرض.
أي حلقات الميدان يمكن محاكاتها أولًا
لا يستهدف الذكاء المتجسّد ابتلاع خط الإنتاج قضمة واحدة، بل تقديم بعض حلقات عملية الإدخال إلى المحاكاة. لكن درجة قابلية كل حلقة للاستبدال متفاوتة تفاوتًا كبيرًا، ويلزم وزن كل منها على حدة.
في مرحلة إدخال خط الإنتاج، صار «التشغيل الافتراضي» (Virtual Commissioning) أمرًا عمليًا: التحقق من التداخلات ونطاقات الوصول في المحاكاة قبل العمل الميداني. لكن لنكن على بيّنة: أدوات الإمساك التي تضمن موضع قطعة العمل وجودة التصنيع لن تختفي بسبب ذلك. وفي حلقة التقاط القطع، إن أمكن استخراج موضع قطعة العمل ووضعيتها بالرؤية ثلاثية الأبعاد والحساب الفيزيائي، فسيتقلص فعلًا الاعتماد على الأدوات المخصصة وأجهزة التغذية. أما السلامة فتحتاط أقصى الاحتياط: قد يُستخدم تحكم الإدراك المحيط والتفادي الديناميكي وسيلة مساعدة لخفض وتيرة التوقفات، لكن هل يغني ذلك عن التشغيل المعزول أو التوقف المُطلَق بمستشعرات السلامة؟ يجب التحقق من ذلك على حدة مقترنًا باعتمادات السلامة وتصميم التوقف عند الأعطال — فالتفادي الديناميكي ووظائف السلامة المستندة إلى المعايير لا يوضعان في كفة واحدة.
في تقسيم الأدوار، يمسك FANUC بتحكم الآلة الحقيقية وبأصول الروبوتات، وتقدم NVIDIA المحاكاة ومنصات التعلّم وقدرات الحوسبة الطرفية. وقدرة هذا المزيج على الصمود في مواقع الإنتاج الضخم تتوقف على إيقاع تحديث الشركتين للبرمجيات، وعلى إمكانية رسم حدود المسؤولية بوضوح عند وقوع الأعطال.
معيار الحكم: إجمالي زمن الإدخال، لا جمال العرض
ورسمت الشركتان لوحة أبعد مدى: تحكم يتعلّمه الروبوت في المحاكاة ويُنعكس باستمرار على الآلة الحقيقية، بتدريب يجري ليلًا وتحديثات تُدفع صباح اليوم التالي. الاتجاه آسر، لكنه في هذه المرحلة تصور فحسب — فما وتيرة التحديث؟ وكيف يتم التحقق قبل الإدخال إلى الآلة الحقيقية؟ لا جواب بعد.
نعد إلى منظور الميدان. عند اتخاذ قرار الإدخال، ما ينبغي وضعه في المقارنة ليس درجة حداثة التقنية، بل مقدار ما تحسّن من أربعة أمور قياسًا إلى الطريقة التقليدية: زمن إطلاق خط الإنتاج، وزمن معالجة الدورة الواحدة، ونسبة النجاح بعد تغيير الظروف، وساعات العمل اللازمة للتحقق من السلامة. إن لم ينخفض إجمالي ساعات العمل — باحتساب أدوات الإمساك وتصميم السلامة — فمضاعفات الأداء الحوسبي للذكاء الاصطناعي وحدها لا تشتري عائد استثمار. والبداية الواقعية المرجحة قد تكون من فحص التداخلات والتحقق من الحركات، حيث يقاس الأثر «دون إيقاف الآلة الحقيقية». وخط فصل الإدخال في الإنتاج الضخم لم يكن يومًا جمال العرض، بل القدرة على خفض إجمالي زمن الإدخال — شاملًا إعادة التوجيه في الموقع — خفضًا حقيقيًا. وتوجيه طرازات FANUC ومعايرتها هي تحديدًا أكثر أجزاء أعمالنا اليومية كثافة — فإن خطفت المحاكاة فعلًا شطرًا وافرًا من هذه الخطوة، فسيتعين إعادة ترتيب سير عمل التكامل والصيانة بأكمله. اقرأ أيضًا: قاعدة معارف تقنيات الإصلاح، FANUC تدخل الطباعة المعدنية ثلاثية الأبعاد بطراز M-800.
اقرأ أيضًا
- كاواساكي وFANUC وياسكاوا تتحد لبناء أساس البيانات
- خطة FANUC للطباعة المعدنية الإضافية بدقة ±0.1 ملم
- دليل سريع لرموز إنذارات FANUC



















