
A colaboração recente entre FANUC e NVIDIA cabe numa frase: fazer o robô do ambiente de simulação rodar o mesmo algoritmo de controle proprietário da FANUC usado na máquina real. As duas já demonstraram um robô colaborativo de dois braços manuseando objetos flexíveis, mas a data de introdução comercial em linhas de série ainda não foi divulgada. O que realmente merece vigília nesse assunto não é a imagem da demonstração, e sim a fresta que ela tenta fechar — a lacuna "da simulação à realidade" (Sim-to-Real) — e quantas horas de ensino e de validação de movimento poderão, ao final, ser levadas do chão de fábrica para a simulação.
Primeiro, os fatos:
- a colaboração FANUC–NVIDIA integra três camadas: aprendizado na simulação, conexão com o controle da máquina real e inferência de IA no robô;
- na demonstração, o robô colaborativo de dois braços CRX aprendeu movimentos de trabalhadores experientes e dobrou camisetas; tempo por peça, taxa de sucesso e reprodutibilidade após mudanças de disposição não foram divulgados;
- a peça central é rodar na simulação o mesmo controle FANUC da máquina real, fechando a metade da lacuna Sim-to-Real que diz respeito ao "desvio de resposta de controle"; o desvio das condições de ambiente não desaparece por isso;
- a IA de borda "Jetson Thor" (módulo Jetson T5000) entrega mais de 7,5 vezes a capacidade de IA do módulo anterior, mas não foi dito em quanto a resposta de esquiva de obstáculos acelera;
- a FANUC planeja preparar os modelos 3D de toda a sua linha de robôs como "ativos SimReady"; os usos visados são automotivo, logística e alimentos, com data de introdução comercial indefinida.
Integração em três camadas — e um CRX que aprendeu a dobrar camisetas
A pilha tecnológica da colaboração se divide, em linhas gerais, em três camadas: aprendizado na simulação, conexão com o controle da máquina real e inferência de IA no robô. O fluxo encadeado é o seguinte: primeiro, o ambiente de simulação da NVIDIA, Isaac Sim, gera em massa imagens de câmera e movimentos de robô para treinar o modelo de IA; ele é então conectado ao software de simulação da FANUC, ROBOGUIDE, e ao controle da máquina real, transferindo para o hardware os movimentos gerados na simulação; do lado da máquina, a IA de borda Jetson Thor cuida do reconhecimento de imagem e da inferência. Os ativos 3D da fábrica são consolidados no Omniverse (OpenUSD), e o modelo de base de robô adotado é o Isaac GR00T N.
O resultado confirmável até aqui é a demonstração construída sobre essa arquitetura completa. A cena mais representativa: o robô colaborativo de dois braços CRX dobrando camisetas. Ele primeiro aprende com dados de movimento de trabalhadores experientes e, depois, lê o estado do tecido nas imagens da câmera e conclui a dobra — o propósito é livrar-se da dependência de fixadores e trajetórias fixas para lidar com objetos macios e de forma variável. Mas, para falar com precisão: tempo por peça, taxa de sucesso e reprodutibilidade após mudança na disposição do tecido — nada disso foi divulgado. Não é introdução comercial em linha de série; é o estágio de demonstração, de mostrar músculo.
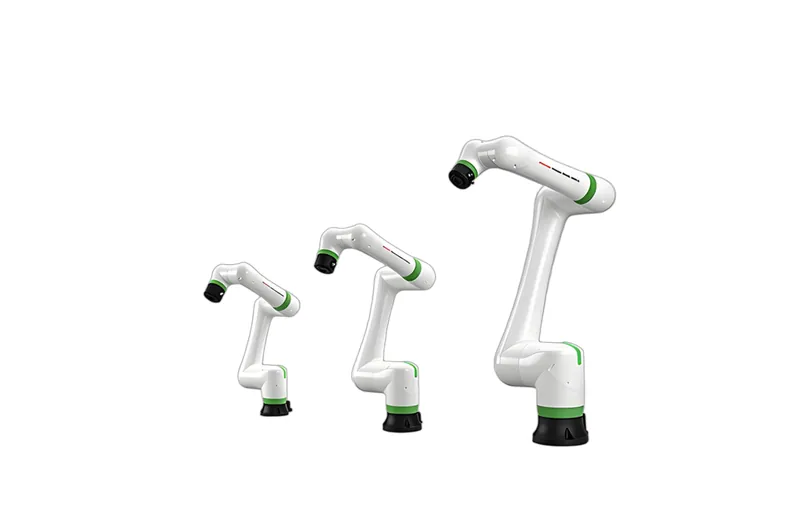
A "lista de preparo" dos modelos também merece registro: a FANUC pretende converter em ativos SimReady os modelos 3D de toda a gama, do pequeno colaborativo CRX de carga útil de 3 kg ao grande robô industrial de 2,3 toneladas, incluindo transportadores, PLCs e sensores ópticos. Mas até que ponto esses modelos, além da forma externa, reproduzem as características de massa e os atrasos de controle — e quando cada modelo será disponibilizado — precisa ser visto em separado, sem jogar tudo no mesmo saco.
Por que agora: a variedade de produtos empurrou as horas de trabalho contra o muro
Nos últimos anos, o robô industrial anda sobre duas muletas: o "ensino", com pessoas a ensinar cada movimento no campo, e o fixador dedicado, desenhado para cada tipo de peça. Com a diversificação dos produtos, as trocas de produção se repetem cada vez mais; a cada troca, redesenhar fixador e reajustar trajetória, e as horas de partida da linha só empilham. Quem trabalha com equipamentos conhece esse muro de cor.
O alvo da colaboração é exatamente a fatia dessas horas que pode migrar: a validação de movimentos e o reensino. Vale notar que a lista de parceiras da NVIDIA vai muito além da FANUC — ABB, Yaskawa Electric, KUKA e Universal Robots estão todas nela, e a empresa vem impulsionando a inteligência incorporada com vários fabricantes. Isso significa que o eixo da competição se expande do desempenho do corpo do robô para a precisão dos modelos de simulação, o modo de conexão com o controle real e a cobertura do ambiente de aprendizado. No caso da FANUC, ainda não há base para afirmar vantagem sobre as rivais; trazer o controle idêntico ao da máquina real para o lado da simulação é o seu traço distintivo desta vez.
A lacuna que dá para fechar — e a que não dá
A jogada de maior peso técnico é fazer o robô simulado operar com o mesmo algoritmo de controle FANUC da máquina real. A lacuna Sim-to-Real tem, na verdade, duas camadas: o desvio de resposta de controle e o desvio das condições de ambiente — imagem, iluminação, atrito, diferenças individuais entre peças. Levar o controle idêntico ao real para a simulação fecha a primeira; a segunda continua a depender do polimento dos dados de aprendizado e do ajuste fino na máquina, e não some por causa dessa jogada.
Do lado da máquina, o Jetson Thor (módulo T5000), segundo a NVIDIA, eleva a capacidade de IA a mais de 7,5 vezes a do módulo anterior. Com folga computacional maior, tarefas como percepção do ambiente e desvio dinâmico de obstáculos ficam, em tese, mais tranquilo no robô. Mas em que medida esse multiplicador se converte em melhoria real de latência de reconhecimento ou de tempo de resposta na esquiva, não foi dito — capacidade de processamento é matéria-prima, não produto acabado.
A etapa de programação também teve demonstração: comandos em linguagem natural gerando código Python diretamente. A direção é complementar o ensino manual em linguagem do teach pendant (TP). Mas quem valida o código gerado e como ele é convertido em programa de controle FANUC para rodar com segurança na máquina real são etapas incontornáveis que a demonstração não cobriu.
Quais etapas do campo podem ir para a simulação primeiro
A inteligência incorporada não mira engolir a linha de produção de uma vez, e sim adiantar para a simulação parte das etapas do fluxo de implantação. Mas o grau em que cada etapa pode ser substituída varia muito, e é preciso pesar uma a uma.
Na fase de implantação da linha, o comissionamento virtual (virtual commissioning) já é realidade prática: antes do trabalho no campo, verificam-se na simulação interferências e áreas de alcance. Mas convenhamos: os fixadores que garantem a posição da peça e a qualidade do processo não vão sumir por isso. Na etapa de retirada da peça, se visão 3D e computação física conseguirem determinar posição e orientação da peça, a dependência de fixadores dedicados e alimentadores de fato diminui. Em segurança, porém, redobrada cautela: o controle que percebe os arredores e desvia dinamicamente de obstáculos pode atuar como apoio para reduzir a frequência de paradas, mas se pode ou não substituir a operação isolada ou a parada disparada pelos sensores de segurança deve ser verificado em separado, junto com a certificação de segurança e o projeto de parada em falha — desvio dinâmico de obstáculos e função de segurança conforme norma não se discutem no mesmo plano.
Na divisão de trabalho, a FANUC segura o controle da máquina real e os ativos de robô; a NVIDIA entra com simulação, plataforma de aprendizado e computação de borda. Se a combinação firma o pé no chão de fábrica de série, depende do ritmo de atualização de software das duas — e de a fronteira de responsabilidade, quando algo falha, poder ser traçada com nitidez.
Critério de julgamento: tempo total de implantação, não a beleza da demonstração
As duas também desenharam um cenário mais distante: o controle aprendido na simulação refletido continuamente na máquina real, treinamento rodando à noite e atualização distribuída ao amanhecer do dia seguinte. Direção sedutora, mas por ora é só conceito — com que frequência atualizar e como validar antes de levar à máquina real continuam sem resposta.
De volta à perspectiva do campo. Ao decidir uma implantação, o que se deve pôr na balança não é o grau de novidade da tecnologia, mas quanto quatro coisas mudaram em relação ao método tradicional: tempo de partida da linha, tempo de ciclo por peça, taxa de sucesso após mudança de condições e horas de validação de segurança. Se as horas totais — contando fixadores e projeto de segurança — não caírem, multiplicador algum de capacidade de IA paga o retorno. O começo mais realista talvez seja pelas verificações de interferência e validação de movimento, que "permitem medir o efeito sem parar a máquina real". A linha divisória da adoção em série nunca esteve na beleza da demonstração, e sim em o tempo total de implantação — incluindo o reensino no campo — conseguir ou não cair de verdade. Ensino e comissionamento dos modelos FANUC são, justamente, a parte mais espessa do nosso dia a dia; se a simulação devorar mesmo uma fatia grande disso, todo o fluxo de trabalho de integração e manutenção terá de ser reorganizado. Leituras relacionadas: Base de conhecimento de processos de reparo, FANUC M-800 entra na impressão 3D de metais.
Leia também
- Kawasaki, FANUC e Yaskawa constroem a base de dados
- O jogo da FANUC na manufatura aditiva de metais a ±0,1 mm
- Consulta rápida de códigos de alarme FANUC



















