
Направление недавней совместной работы FANUC и NVIDIA умещается в одну фразу: робот в среде симуляции должен исполнять тот же собственный алгоритм управления FANUC, что и реальная машина. Партнёры уже показывали двухрукого коллаборативного робота, работающего с гибкими объектами, однако сроки коммерческого внедрения на серийных линиях не объявлены. По-настоящему достойно внимания здесь не картинка из демо, а та щель, которую пытаются сузить, — разрыв «от симуляции к реальной машине» (Sim-to-Real), и то, сколько человеко-часов обучения и проверки движений в итоге удастся перенести из цеха в симуляцию.
Сначала факты:
- FANUC и NVIDIA интегрируют три уровня: обучение в симуляции, стыковку с управлением реальной машины и ИИ-логический вывод на стороне робота;
- в демонстрации двухрукий коллаборативный робот CRX, обучившись на движениях опытного рабочего, сложил футболку; время обработки единицы, доля успешных операций и воспроизводимость при изменённой раскладке не раскрывались;
- ключевой приём — исполнять в симуляции то же управление FANUC, что на реальной машине, чтобы сузить «половину» разрыва Sim-to-Real, связанную с расхождением характеристик управления; расхождения условий среды при этом не исчезают;
- ИИ-производительность периферийного модуля Jetson Thor (Jetson T5000) более чем в 7,5 раза выше прежних модулей, но насколько быстрее станет реагировать обход препятствий, не уточняется;
- FANUC готовит 3D-модели всего модельного ряда как «SimReady-активы»; целевые применения — автомобилестроение, логистика, пищепром; сроки коммерческого внедрения не определены.
Три уровня интеграции и CRX, умеющий складывать футболки
Технологический стек сотрудничества делится примерно на три уровня: обучение в симуляции, стыковка с управлением реальной машины и ИИ-вывод на стороне робота. Конвейер выстраивается так: сперва среда симуляции NVIDIA Isaac Sim в больших объёмах генерирует изображения с камер и движения робота, обучая модель ИИ; затем она стыкуется с симуляционным ПО FANUC ROBOGUIDE и управлением реальной машины, и движения, порождённые в симуляции, переносятся на реальный робот; на самой машине распознавание изображений и вывод выполняет периферийный ИИ Jetson Thor. 3D-активы завода сводятся на Omniverse (OpenUSD), базовой моделью робота служит Isaac GR00T N.
Подтверждённый на сегодня результат — демонстрация на этой связке. Самая показательная сцена: двухрукий коллаборативный робот CRX складывает футболку. Сначала он обучается на данных движений опытного рабочего, затем по картинке с камеры считывает состояние ткани и завершает складывание — смысл в том, чтобы уйти от зависимости от специализированной оснастки и фиксированных траекторий и взяться за мягкие, бесформенные объекты. Но скажем точно: ни время обработки единицы, ни доля успешных операций, ни воспроизводимость после изменения положения ткани не опубликованы. Это не коммерческое внедрение на серийной линии, а стадия «показать мышцы».
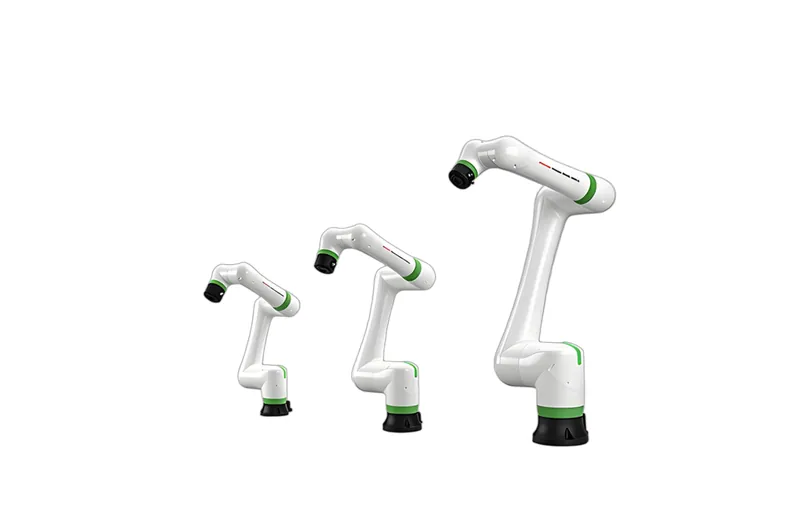
В блокнот стоит записать и «список оснащения» моделей: FANUC намерена превратить в SimReady-активы всю линейку 3D-моделей — от компактного коллаборативного CRX с нагрузкой 3 кг до крупного промышленного робота массой 2,3 т; в списке также конвейеры, ПЛК и оптические датчики. Но насколько эти модели, помимо геометрии, воспроизводят массовые характеристики и задержки управления и когда появится каждая из них — вопросы, которые надо рассматривать порознь, не сваливая в одну кучу.
Почему сейчас: многономенклатурность упёрлась в стену человеко-часов
Все эти годы промышленные роботы опирались на два костыля: «обучение методом показа», когда человек в цеху вручную преподаёт каждое движение, и специализированную оснастку под каждый тип объекта. Ассортимент продукции растёт, переналадки происходят всё чаще, каждая смена изделия требует заново проектировать оснастку и перенастраивать траектории, и трудоёмкость запуска линий задирается всё выше. Людям, имеющим дело с оборудованием, эта стена отлично знакома.
Сотрудничество метит как раз в переносимую часть этих трудозатрат: проверку движений и переобучение. Показательно, что список партнёров NVIDIA давно не исчерпывается FANUC — в нём ABB, Yaskawa Electric, KUKA и Universal Robots: компания двигает воплощённый ИИ вместе с целым рядом производителей роботов. Это значит, что ось конкуренции расширяется от характеристик самого робота к точности симуляционных моделей, способам стыковки с реальным управлением и охвату обучающей среды. Что до FANUC, оснований считать её сильнее коллег пока нет; её особый ход на этот раз — перенос «того же» управления реальной машины на сторону симуляции.
Разрыв, который можно сузить, и разрыв, который нельзя
Самый весомый технический ход — заставить робота в симуляции работать на в точности том же алгоритме управления FANUC, что и реальная машина. Разрыв Sim-to-Real на деле двуслоен: один слой — расхождение характеристик управления, другой — расхождение условий среды: изображение, освещение, трение, разброс экземпляров заготовок. Перенос «реального» управления в симуляцию сужает первый слой; второй по-прежнему закрывается шлифовкой обучающих данных и донастройкой на реальной машине и этим приёмом не рассасывается.
Периферийный Jetson Thor на стороне машины (модуль T5000), по данным NVIDIA, поднимает ИИ-вычислительную мощность более чем в 7,5 раза против прежних модулей. Запас мощности теоретически позволяет машине спокойнее вести такие задачи, как восприятие среды и динамический обход препятствий. Но в какой мере этот коэффициент конвертируется в фактическое сокращение задержек распознавания или времени реакции на препятствие, не сказано: вычислительная мощность — сырьё, а не готовое изделие.
Есть демонстрация и в программировании: команда на естественном языке напрямую порождает код на Python. Направление задумано как дополнение к ручному обучению на языке пульта обучения (TP). Однако кто проверяет сгенерированный код, как он переводится в управляющую программу FANUC и безопасно исполняется на реальной машине, — отдельная неизбежная операция, которую демонстрация не покрыла.
Какие участки цеха можно перенести в симуляцию первыми
Воплощённый ИИ метит не в то, чтобы одним глотком проглотить линию, а в то, чтобы перенести в симуляцию часть этапов процесса внедрения. Но степень заменяемости у этапов сильно разная, и взвешивать их нужно порознь.
На этапе внедрения линии виртуальный ввод в эксплуатацию (virtual commissioning) уже вошёл в практику: до работ в цеху проверки коллизий и достижимости выполняются в симуляции. Но трезво: оснастка, гарантирующая положение заготовки и качество обработки, от этого не исчезнет. На участке захвата зависимость от специализированных приспособлений и питателей действительно можно снизить, если положение и ориентацию заготовки вычисляют 3D-зрение и физическое моделирование. А вот в безопасности нужна особая осторожность: управление с восприятием окружения и динамическим обходом препятствий может служить вспомогательным средством снижения частоты простоев, но способно ли оно заменить работу в ограждении или останов по сигналу датчиков безопасности, должно проверяться отдельно, вместе с сертификацией безопасности и проектированием останова при отказах, — динамический обход препятствий и стандартизованные функции безопасности нельзя ставить на одну доску.
По разделению труда FANUC держит управление реальной машины и активы роботов, NVIDIA даёт симуляцию, обучающие платформы и периферийные вычисления. Устоит ли эта связка на серийном производстве, зависит от ритма программных обновлений обеих сторон и от того, удастся ли чётко прочертить границы ответственности при сбоях.
Критерий: суммарное время внедрения, а не красота демо
Партнёры набросали и более дальнюю картину: управление, выученное в симуляции, непрерывно отражается на реальной машине — тренировки идут ночью, обновление спускается ранним утром. Направление красиво, но пока это только концепт: какова частота обновлений и как они верифицируются перед выходом на машину, ответов ещё нет.
Вернёмся к цеховой точке зрения. Принимая решение о внедрении, сравнивать нужно не степень новизны технологии, а то, насколько четыре вещи изменились относительно традиционного способа: время запуска линии, время обработки за цикл, доля успешных операций после изменения условий и трудоёмкость верификации безопасности. Если суммарные человеко-часы — с учётом оснастки и проектирования безопасности — не сократятся, одни лишь кратные роста ИИ-мощности инвестиционной отдачи не дадут. Реалистичный первый шаг, пожалуй, начинать с проверок коллизий и верификации движений, чей эффект измерим без остановки реальной машины. Водораздел между «да» и «нет» серийному внедрению никогда не проходил по красоте демонстраций — он проходит по тому, удастся ли по-настоящему сократить общее время внедрения, включая переобучение в цеху. Обучение и наладка машин FANUC — как раз самая объёмная часть нашей повседневной работы, и если этот кусок всерьёз съест симуляция, весь рабочий процесс интеграции и сервисного обслуживания придётся перестраивать. По теме: база знаний по технологиям ремонта, FANUC M-800 выходит в металлическую 3D-печать.
Читайте также
- Kawasaki, FANUC и Yaskawa строят фундамент данных
- Аддитивная партия FANUC с точностью ±0,1 мм
- Быстрый справочник кодов аварийных сигналов FANUC



















