
Hợp tác gần đây giữa FANUC và NVIDIA, về phương hướng có thể cô lại thành một câu: để robot trong môi trường mô phỏng chạy cũng chính là bộ thuật toán điều khiển FANUC trên máy thật. Hai bên đã trình diễn robot cộng tác hai tay xử lý vật mềm, nhưng thời điểm thương mại hóa vào dây chuyền sản xuất lớn chưa được công bố. Điều thật sự đáng dõi ở chuyện này không phải hình ảnh demo, mà là khe hở mà nó tìm cách thu hẹp — khoảng trống “từ mô phỏng sang máy thật (Sim-to-Real)”, cùng câu hỏi cuối cùng: bao nhiêu công giờ teaching và kiểm chứng động tác được chuyển từ hiện trường dây chuyền sang mô phỏng.
Trước hết, nêu sự thực:
- FANUC và NVIDIA phối hợp tích hợp ba tầng: học trong mô phỏng, kết nối với điều khiển máy thật, suy luận AI phía robot;
- Trong demo, robot cộng tác hai tay CRX sau khi học động tác của thợ lành nghề đã hoàn thành gấp áo thun; thời gian xử lý từng sản phẩm, tỷ lệ thành công, khả năng tái lập khi đổi cách đặt — đều chưa được công bố;
- Cách làm cốt lõi là cho bộ điều khiển FANUC giống hệt máy thật chạy trong mô phỏng, thu hẹp nửa “độ lệch đáp ứng điều khiển” trong khoảng trống Sim-to-Real; độ lệch điều kiện môi trường không vì thế mà biến mất;
- AI viền “Jetson Thor” (mô-đun Jetson T5000) có năng lực tính toán AI gấp hơn 7,5 lần mô-đun đời trước, nhưng né tránh vật cản nhanh thêm bao nhiêu thì chưa được nói tới;
- FANUC dự định chuẩn bị mô hình 3D toàn bộ các dòng robot thành “tài sản SimReady”; lĩnh vực ứng dụng dự kiến là ô tô, logistics, thực phẩm; thời điểm thương mại hóa chưa định.
Tích hợp ba tầng, và một chiếc CRX biết gấp áo thun
Bộ công nghệ của lần hợp tác này chia đại khái ba tầng: học trong mô phỏng, kết nối với điều khiển máy thật, suy luận AI phía robot. Chuỗi quy trình nối lại như sau: đầu tiên dùng môi trường mô phỏng Isaac Sim của NVIDIA sinh ra lượng lớn hình ảnh camera và động tác robot để huấn luyện mô hình AI; sau đó kết nối nó với phần mềm mô phỏng ROBOGUIDE của FANUC và bộ điều khiển máy thật, chuyển động tác sinh ra trong mô phỏng sang máy thật; phía máy thật, AI viền Jetson Thor đảm nhận nhận diện hình ảnh và suy luận. Tài sản 3D của nhà máy được tổng hợp trên Omniverse (OpenUSD); mô hình nền tảng robot dùng Isaac GR00T N.
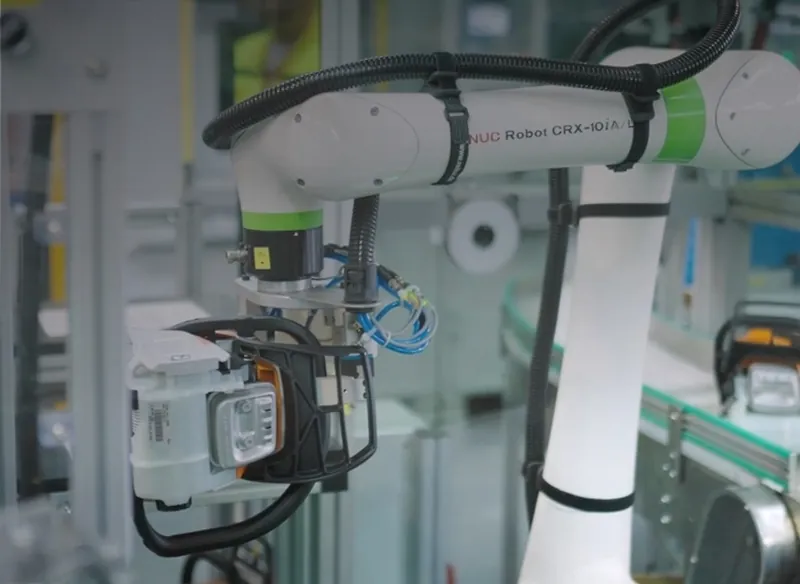
Thành quả hiện có thể xác nhận, là bản demo dựng trên toàn bộ cấu thành đó. Cảnh đại diện nhất: robot cộng tác hai tay CRX gấp áo thun. Nó học dữ liệu động tác của thợ lành nghề trước, rồi đọc trạng thái vải từ hình ảnh camera mà hoàn tất nếp gấp — ngụ ý thoát khỏi sự phụ thuộc vào đồ gá và quỹ đạo cố định, để xử lý đối tượng mềm, không định hình. Nhưng phải nói cho đúng: thời gian xử lý từng chiếc, tỷ lệ thành công, khả năng tái lập khi đổi cách đặt vải — tất cả đều chưa công bố. Đây không phải thương mại hóa vào dây chuyền sản xuất lớn, mà là giai đoạn demo phô diễn sức mạnh.
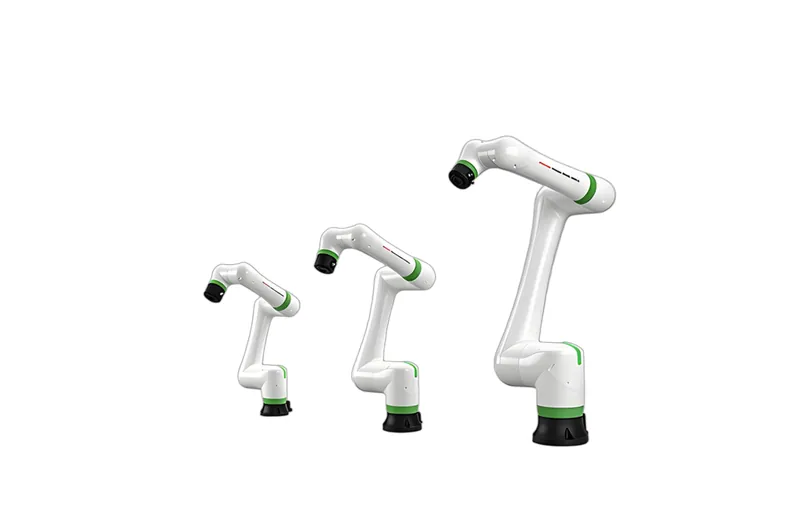
“Danh mục chuẩn bị” của mô hình cũng đáng ghi lại một dòng: FANUC dự định đưa toàn bộ mô hình 3D của các dòng robot — từ robot cộng tác nhỏ CRX tải 3 kg đến robot công nghiệp lớn 2,3 tấn — làm tài sản SimReady; băng tải, PLC và cảm biến quang học cũng có tên trong danh sách. Nhưng những mô hình này, ngoài hình dáng, tái hiện được tới đâu đặc tính khối lượng và độ trễ điều khiển, từng mô hình khi nào được cung cấp — phải xem riêng từng thứ, không thể gộp một lượt.
Vì sao là lúc này: đa chủng loại đẩy công giờ vào chân tường
Robot công nghiệp những năm qua dựa vào hai cây gậy: “teaching” — người tại hiện trường dạy từng động tác một — và đồ gá chuyên dụng may đo cho từng đối tượng. Dưới xu hướng sản phẩm đa chủng loại, đổi dòng ngày càng dày, mỗi lần đổi lại phải thiết kế lại đồ gá, chỉnh lại quỹ đạo, công giờ khởi động dây chuyền bị đẩy lên cao mãi. Người làm thiết bị ai cũng quen bức tường này.
Lần hợp tác này nhắm đúng mảng chuyển dịch được trong số công giờ đó: kiểm chứng động tác và teaching lại. Đáng lưu ý, danh sách đối tác của NVIDIA đâu chỉ có FANUC — ABB, Yaskawa Electric, KUKA, Universal Robots đều có mặt; hãng đang liên kết nhiều nhà sản xuất robot cùng thúc đẩy trí tuệ thể hóa. Điều đó nghĩa là trục cạnh tranh đang mở rộng từ hiệu năng thân robot sang độ chính xác của mô hình mô phỏng, cách kết nối với điều khiển máy thật, và độ phủ của môi trường học. Riêng FANUC, trước mắt chưa có căn cứ khẳng định hơn đồng nghiệp; việc đưa bộ điều khiển giống máy thật sang phía mô phỏng, là điểm riêng có lần này của hãng.
Khoảng trống thu hẹp được, và khoảng trống không thu hẹp nổi
Nước đi nặng ký nhất về kỹ thuật, là cho robot trong mô phỏng chạy với bộ thuật toán điều khiển FANUC giống hệt máy thật. Khoảng trống Sim-to-Real thật ra có hai lớp: lớp một là độ lệch đáp ứng điều khiển, lớp hai là độ lệch điều kiện môi trường — hình ảnh, ánh sáng, ma sát, sai khác cá thể của phôi. Bộ điều khiển giống máy thật vào mô phỏng, thu hẹp lớp trước; lớp sau vẫn phải bù bằng việc mài giũa dữ liệu học và tinh chỉnh trên máy thật, không vì một nước này mà mất đi.
Phía máy thật, Jetson Thor (tên mô-đun T5000), theo NVIDIA, nâng năng lực tính toán AI lên hơn 7,5 lần mô-đun trước. Dư địa tính toán lớn hơn, về lý thuyết, phía máy thật xử lý các tác vụ như cảm nhận môi trường, né tránh vật cản động sẽ thoải mái hơn. Nhưng bội số này đổi được bao nhiêu thành cải thiện thực tế về độ trễ nhận diện hay thời gian đáp ứng né tránh, thì chưa được nói — năng lực tính toán là nguyên liệu thô, không phải thành phẩm.
Khâu lập trình cũng có demo: lệnh ngôn ngữ tự nhiên sinh thẳng mã Python. Hướng đi là bổ sung cho teaching thủ công bằng ngôn ngữ teach pendant (TP). Song, mã sinh ra do ai kiểm tra, chuyển thế nào thành chương trình điều khiển FANUC và chạy an toàn trên máy thật, là một công đoạn khác không thể vòng qua, demo chưa phủ tới.
Những khâu nào của hiện trường có thể mô phỏng hóa trước
Trí tuệ thể hóa nhắm không phải nuốt gon cả dây chuyền, mà là chuyển một phần khâu trong quy trình triển khai sang phía mô phỏng. Nhưng mức độ từng khâu có thể bị thay thế chênh nhau rất nhiều, phải cân đong riêng từng khâu.
Ở giai đoạn triển khai dây chuyền, commissioning ảo (virtual commissioning) đã vào thực dụng: trước khi tác nghiệp tại hiện trường, xác minh va chạm và phạm vi tới được ngay trong mô phỏng. Nhưng phải tỉnh táo: đồ gá bảo đảm vị trí phôi, bảo đảm chất lượng gia công sẽ không vì thế mà biến mất. Ở khâu lấy phôi, nếu dùng thị giác 3D và tính toán vật lý giải ra được vị trí và tư thế phôi, sự phụ thuộc vào đồ gá chuyên dụng và bộ cấp liệu quả thật giảm được. Về an toàn thì phải thận trọng đặc biệt: điều khiển cảm nhận xung quanh, né tránh vật cản động, có thể làm phương tiện hỗ trợ giảm tần suất dừng máy; nhưng nó thay thế được vận hành cách ly hay dừng máy kích hoạt từ cảm biến an toàn không, phải kiểm chứng riêng, cùng với chứng nhận an toàn và thiết kế dừng máy khi có lỗi — né tránh vật cản động và chức năng an toàn theo tiêu chuẩn, không thể đặt lên cùng một mặt bàn để bàn.
Về phân công, FANUC nắm bộ điều khiển máy thật và tài sản robot; NVIDIA đóng mô phỏng, nền tảng học và năng lực tính toán viền. Bộ tổ hợp này đứng vững được ở hiện trường sản xuất lớn hay không, tùy thuộc nhịp cập nhật phần mềm của hai bên, và khi có sự cố, ranh giới trách nhiệm có khoanh rõ được hay không.
Tiêu chí phán đoán: tổng thời gian triển khai, không phải demo có đẹp mắt hay không
Hai bên còn phác họa một viễn cảnh xa hơn: điều khiển học được trong mô phỏng liên tục phản ánh xuống máy thật, ban đêm chạy huấn luyện, sáng hôm sau phát cập nhật. Hướng đi cuốn hút, nhưng ở giai đoạn này mới chỉ là ý tưởng — tần suất cập nhật cao đến đâu, kiểm chứng ra sao trước khi hạ xuống máy thật, đều chưa có lời giải.
Trở lại góc nhìn hiện trường. Khi ra quyết định triển khai, thứ nên đem ra so không phải độ mới của công nghệ, mà là so với cách truyền thống, bốn việc đổi được bao nhiêu: thời gian khởi động dây chuyền, thời gian xử lý một chu kỳ, tỷ lệ thành công sau khi đổi điều kiện, công giờ cần cho xác minh an toàn. Nếu công giờ tổng thể — tính cả đồ gá và thiết kế an toàn — không hạ được, thì riêng bội số năng lực tính toán AI không đổi ra được hoàn vốn. Khởi đầu thực tế hơn, có lẽ bắt đầu từ kiểm tra va chạm và kiểm chứng động tác — những việc “đo được hiệu quả mà không cần dừng máy thật”. Ranh giới có đưa vào sản xuất lớn hay không, từ trước tới nay không nằm ở demo đẹp hay xấu, mà ở tổng thời gian triển khai — tính cả teaching lại tại hiện trường — có thật sự hạ được hay không. Teaching và commissioning các dòng máy FANUC, lại đang là phần dày nhất trong nghiệp vụ thường ngày của chúng tôi — nếu bước này thật sự bị mô phỏng nuốt mất một mảng đáng kể, toàn bộ quy trình tác nghiệp tích hợp và bảo trì đều phải xếp lại theo. Bài đọc liên quan: Kho tri thức công nghệ bảo trì, FANUC M-800 tiến sang in 3D kim loại.
Đọc thêm
- Kawasaki, FANUC, Yaskawa liên thủ dựng nền dữ liệu
- Ván cờ sản xuất bồi đắp kim loại ±0,1 mm của FANUC
- Tra nhanh mã báo lỗi FANUC



















