
Die jüngste Zusammenarbeit von FANUC und NVIDIA lässt sich auf einen Satz verdichten: Auch der Roboter in der Simulationsumgebung soll mit genau jenem FANUC-eigenen Steuerungsalgorithmus laufen, der die reale Maschine antreibt. Beide haben bereits einen zweiarmigen kollaborativen Roboter beim Umgang mit flexiblen Objekten gezeigt; ein Termin für die kommerzielle Einführung in Serienlinien wurde aber nicht genannt. Wirklich beobachtenswert ist nicht das Demo-Bild, sondern der Spalt, den das Vorhaben zu verkleinern versucht – die „Sim-to-Real“-Lücke – sowie die Frage, wie viele Arbeitsstunden für Teaching und Bewegungsvalidierung am Ende von der Werkbank in die Simulation wandern können.
Zunächst die Fakten:
- FANUC und NVIDIA integrieren drei Ebenen: das Lernen in der Simulation, die Anbindung an die Steuerung der realen Maschine und die KI-Inferenz auf dem Roboter;
- in der Demonstration lernte der zweiarmige kollaborative Roboter CRX die Bewegungen erfahrener Arbeitskräfte und faltete anschließend T-Shirts; Stückzeit, Erfolgsquote und die Reproduzierbarkeit bei veränderter Anordnung wurden nicht veröffentlicht;
- der Kern des Ansatzes ist, die FANUC-Steuerung in identischer Form wie am realen System auch in der Simulation fahren zu lassen – das verkleinert jene Hälfte der Sim-to-Real-Lücke, die aus Abweichungen der Regelantwort stammt; Abweichungen der Umgebungsbedingungen verschwinden dadurch nicht;
- die KI-Rechenleistung der Edge-KI „Jetson Thor“ (Modul Jetson T5000) übersteigt die der bisherigen Module um mehr als das 7,5-Fache; wie viel schneller die Hindernisvermeidung dadurch tatsächlich reagiert, wurde nicht ausgeführt;
- FANUC plant, die 3D-Modelle der gesamten Roboterpalette zu „SimReady-Assets“ aufzubereiten; angedachte Einsatzfelder sind Automotive, Logistik und Lebensmittel, der Zeitpunkt der kommerziellen Einführung steht noch nicht fest.
Drei integrierte Ebenen – und ein CRX, der T-Shirts falten kann
Der Technologie-Stack der Kooperation gliedert sich grob in drei Ebenen: das Lernen in der Simulation, die Anbindung an die Steuerung des realen Systems und die KI-Inferenz auf dem Roboter. Aneinandergereiht sieht der Ablauf so aus: In NVIDIAs Simulationsumgebung Isaac Sim werden massenhaft Kamerabilder und Roboterbewegungen erzeugt und daraus das KI-Modell trainiert; anschließend wird es mit FANUCs Simulationssoftware ROBOGUIDE und der Steuerung der realen Maschine gekoppelt, sodass die in der Simulation erzeugten Bewegungen auf die echte Anlage übertragen werden; auf der Anlagenseite übernehmen die Edge-KI Jetson Thor Bilderkennung und Inferenz. Die 3D-Assets der Fabrik laufen in Omniverse (OpenUSD) zusammen, als Robotik-Grundmodell kommt Isaac GR00T N zum Einsatz.
Was sich bislang als Ergebnis bestätigen lässt, ist eine Demonstration auf Basis genau dieses Gesamtaufbaus. Die repräsentativste Szene: Der zweiarmige kollaborative Roboter CRX faltet ein T-Shirt. Er lernt zunächst die Bewegungsdaten erfahrener Arbeitskräfte, liest dann aus dem Kamerabild den Zustand des Stoffs und führt die Faltung aus – Ziel ist, sich von Greifvorrichtungen und festen Bahnen zu lösen und weiche, formunbeständige Objekte zu handhaben. Um es genau zu sagen: Stückzeit, Erfolgsquote und die Wiederholbarkeit, nachdem der Stoff anders abgelegt wurde, wurden sämtlich nicht veröffentlicht. Das ist keine kommerzielle Einführung in Serienlinien, sondern die Phase einer Demonstration, in der Muskeln gezeigt werden.
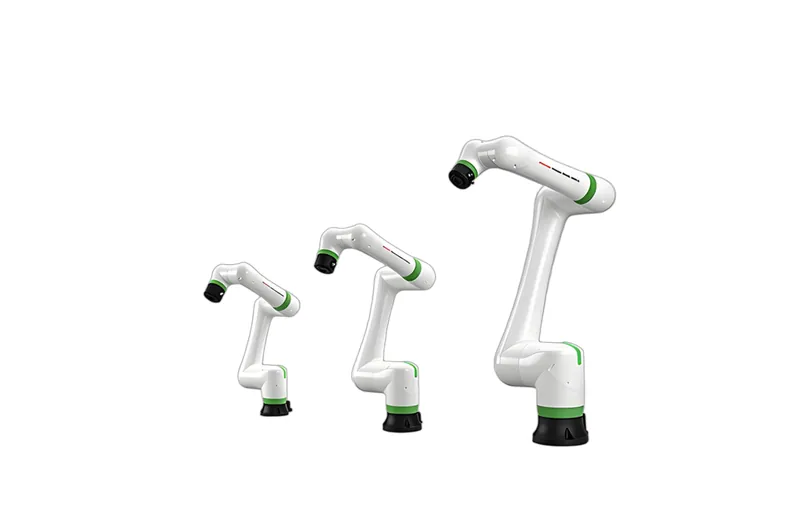
Auch die „Ausrüstungsliste“ der Modelle verdient eine Notiz: FANUC plant, die komplette Palette – vom kleinen CRX-Kollaborationsroboter mit 3 kg Traglast bis zum 2,3-Tonnen-Industrieroboter – als SimReady-3D-Modelle aufzubereiten; Förderbänder, SPS (PLC) und optische Sensoren stehen ebenfalls auf der Liste. Wie genau diese Modelle neben der Geometrie Masseneigenschaften und Regelverzögerungen abbilden und wann welches Modell verfügbar sein wird, ist aber getrennt zu betrachten und darf nicht in einen Topf geworfen werden.
Warum jetzt: die Variantenvielfalt treibt die Arbeitsstunden an die Wand
Industrieroboter stützen sich seit Jahren auf zwei Krücken: das „Teaching“, bei dem Menschen vor Ort jede Bewegung einzeln beibringen, und die Sondergreifer, die für jedes Werkstück eigens gefertigt werden. Unter dem Trend zu mehr Produktvarianten häufen sich die Linienumstellungen; jede Umstellung verlangt neu entworfene Greifer und neu justierte Bahnen, und die Anlaufstunden der Linien werden immer weiter nach oben getrieben. Wer mit Anlagen arbeitet, kennt diese Wand nur zu gut.
Genau jener Teil dieser Stunden, der sich verlagern lässt, ist das Ziel der Kooperation: die Bewegungsvalidierung und das erneute Teaching. Beachtenswert ist außerdem: NVIDIAs Partnerliste reicht längst über FANUC hinaus – ABB, Yaskawa Electric, KUKA und Universal Robots stehen ebenfalls darauf; NVIDIA treibt Embodied AI gemeinsam mit mehreren Roboterherstellern voran. Das bedeutet: Die Wettbewerbsachse weitet sich von der Leistungsfähigkeit des Roboterkörpers aus auf die Genauigkeit der Simulationsmodelle, die Art der Ankopplung an die reale Steuerung und die Abdeckung der Lernumgebung. Für FANUC gibt es bislang keine Grundlage, die es über die Branchenkollegen stellt; die Besonderheit dieses Schritts ist, die Steuerung des realen Systems unverändert in die Simulationsseite zu holen.
Die Lücke, die sich schließen lässt – und die, die sich nicht schließen lässt
Der technologisch gewichtigste Zug ist, den Roboter in der Simulation mit exakt demselben FANUC-Steuerungsalgorithmus fahren zu lassen wie auf der realen Maschine. Die Sim-to-Real-Lücke hat nämlich zwei Schichten: die Abweichung der Regelantwort und die Abweichung der Umgebungsbedingungen – Bild, Beleuchtung, Reibung, die individuellen Unterschiede der Werkstücke. Die Steuerung des realen Systems in die Simulation zu holen, verkleinert die erste Schicht; die zweite muss weiterhin durch das Polieren der Lerndaten und Feinjustierung an der echten Maschine aufgefangen werden – durch diesen Kunstgriff verschwindet sie nicht.
Der Jetson Thor auf der Roboterseite (Modulname T5000) hebt die KI-Rechenleistung nach NVIDIAs Angaben auf mehr als das 7,5-Fache der bisherigen Module. Mehr Rechenreserve bedeutet theoretisch mehr Souveränität bei Aufgaben wie Umgebungswahrnehmung und dynamischer Hindernisvermeidung auf der Anlage. In welchem Maß sich dieser Faktor jedoch in tatsächliche Verbesserungen der Erkennungsverzögerung oder der Reaktionszeit der Hindernisvermeidung ummünzen lässt, wurde nicht mitgeteilt – Rechenleistung ist ein Rohstoff, kein Endprodukt.
Auch beim Programmieren gab es eine Demonstration: Natürlichsprachliche Anweisungen erzeugen unmittelbar Python-Code. Die Richtung ist eine Ergänzung zum manuellen Teaching in der Teach-Pendant-(TP)-Sprache. Wer den erzeugten Code jedoch überprüft und wie er in ein FANUC-Steuerungsprogramm überführt und sicher auf der realen Maschine zum Laufen gebracht wird, ist ein weiterer unvermeidlicher Arbeitsschritt, den die Demonstration nicht abgedeckt hat.
Welche Schritte vor Ort sich zuerst in die Simulation verlagern lassen
Embodied AI zielt nicht darauf, die Produktionslinie in einem Happen zu verschlucken, sondern darauf, einzelne Schritte des Einführungsprozesses in die Simulation vorzuverlagern. Wie weit jeder Schritt ersetzbar ist, unterscheidet sich dabei erheblich und ist einzeln abzuwägen.
In der Phase der Linieninbetriebnahme ist die virtuelle Inbetriebnahme (Virtual Commissioning) bereits praxisreif: Noch vor den Arbeiten vor Ort werden Kollisionen und Erreichbarkeit in der Simulation geprüft. Nüchtern betrachtet verschwinden Greifvorrichtungen, die die Werkstücklage sichern und die Fertigungsqualität gewährleisten, deshalb aber nicht. Beim Greifen lässt sich die Abhängigkeit von Sondergreifern und Zuführungen tatsächlich senken, wenn 3D-Bildverarbeitung und Physikberechnung Lage und Orientierung des Werkstücks bestimmen. Bei der Sicherheit ist hingegen besondere Vorsicht geboten: Eine Steuerung, die die Umgebung wahrnimmt und dynamisch ausweicht, kann als Hilfsmittel dienen, um Stillstände zu verringern; ob sie den gekapselten Betrieb oder das durch Sicherheitsensoren ausgelöste Abschalten ersetzen kann, muss gemeinsam mit der Sicherheitszertifizierung und dem Abschaltverhalten im Fehlerfall gesondert nachgewiesen werden – dynamische Hindernisvermeidung und normbasierte Sicherheitsfunktionen darf man nicht auf eine Ebene stellen.
In der Arbeitsteilung hält FANUC die Steuerung des realen Systems und die Roboter-Assets in der Hand, NVIDIA bringt Simulation, Lernplattform und Edge-Rechenleistung ein. Ob diese Kombination im Serienumfeld standhält, hängt vom Software-Aktualisierungsrhythmus der beiden ab – und davon, ob sich die Verantwortungsgrenzen im Störungsfall sauber ziehen lassen.
Maßstab: die Gesamteinführungszeit, nicht die Schönheit der Demonstration
Die beiden Unternehmen haben zudem ein ferneres Bild entworfen: Die in der Simulation gelernte Steuerung fließt fortlaufend in die reale Maschine zurück – nachts läuft das Training, am frühen Morgen wird das Update ausgerollt. Die Richtung ist bestechend, ist derzeit aber nur eine Vision: Wie hoch die Update-Frequenz wäre und wie vor dem Einsatz auf der echten Maschine geprüft wird, ist noch unbeantwortet.
Zurück zur Perspektive vor Ort. Bei Einführungsentscheidungen sollte man nicht den Neuheitsgrad der Technik vergleichen, sondern wie stark sich gegenüber dem herkömmlichen Vorgehen vier Dinge ändern: Anlaufzeit der Linie, Taktzeit, Erfolgsquote nach veränderten Bedingungen und der Aufwand für die Sicherheitsvalidierung. Sinken die Gesamtarbeitsstunden – Greifer und Sicherheitsauslegung eingerechnet – nicht, lassen sich Faktoren der KI-Rechenleistung allein nicht in eine Kapitalrendite umtauschen. Ein bodenständiger Einstieg wäre wohl, bei der Kollisionsprüfung und der Bewegungsvalidierung anzusetzen – dort lässt sich die Wirkung messen, ohne die reale Maschine stillzulegen. Die Wasserscheide für die Serienanwendung lag noch nie darin, wie gut eine Demonstration aussieht, sondern darin, ob sich die Gesamteinführungszeit einschließlich des erneuten Teachings vor Ort tatsächlich senken lässt. Teaching und Inbetriebnahme von FANUC-Modellen sind ausgerechnet das dickste Kapitel unseres Tagesgeschäfts – frisst die Simulation davon einen beträchtlichen Teil weg, muss sich der gesamte Arbeitsablauf von Integration und Instandhaltung neu ordnen. Weiterführend: Wissensdatenbank für Reparaturverfahren, FANUC M-800 wagt den Sprung in den Metall-3D-Druck.
Weiterlesen
- Kawasaki, FANUC und Yaskawa bauen gemeinsam das Datenfundament
- FANUCs Metall-AM-Schachzug mit ±0,1 mm
- FANUC-Alarmcodes schnell nachschlagen



















