
La collaboration récente entre FANUC et NVIDIA se résume en une phrase : faire en sorte que le robot de l'environnement de simulation exécute les algorithmes de commande FANUC — ceux-là mêmes de la machine réelle. Les deux maisons ont déjà montré un robot collaboratif bi-bras manipulant des objets souples, mais la date d'adoption commerciale sur lignes de série n'a pas été publiée. Ce qui mérite vraiment d'être surveillé dans cette affaire, ce n'est pas l'image de démonstration, mais la brèche qu'elle s'applique à refermer — le fossé « simulation-machine réelle » (Sim-to-Real) — et, au bout du compte, le volume d'heures d'enseignement et de validation de mouvements qui pourra être déplacé de l'atelier vers la simulation.
Les faits d'abord :
- La collaboration FANUC-NVIDIA intègre trois étages : l'apprentissage en simulation, l'interfaçage avec la commande de la machine réelle et l'inférence IA côté robot ;
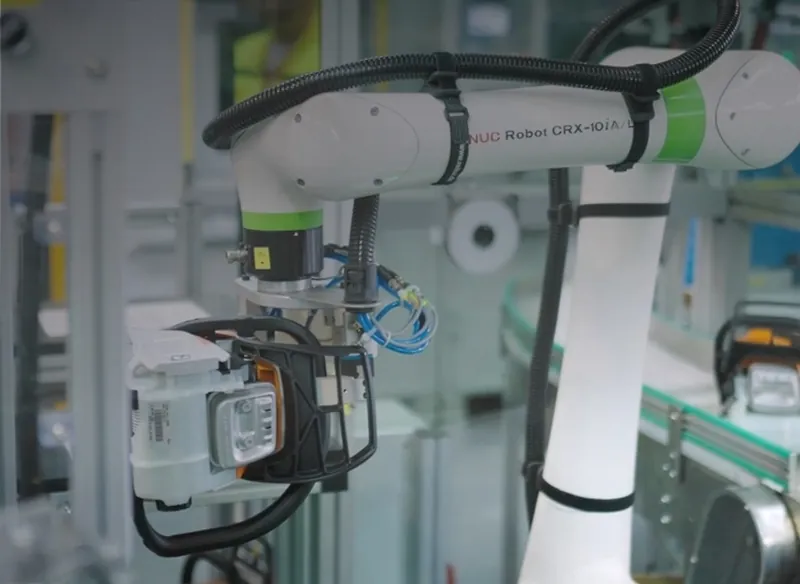
- Dans la démonstration, le robot collaboratif bi-bras CRX a réalisé le pliage d'un T-shirt après apprentissage des gestes d'un opérateur expérimenté ; temps de traitement par pièce, taux de réussite et répétabilité après changement de disposition n'ont pas été publiés ;
- L'idée maîtresse est d'exécuter en simulation la commande FANUC identique à celle de la machine réelle, réduisant la moitié « écart de réponse de commande » du fossé Sim-to-Real ; l'écart sur les conditions d'environnement ne disparaît pas pour autant ;
- L'IA de périphérie « Jetson Thor » (module Jetson T5000) atteint une puissance IA supérieure de plus de 7,5 fois celle des modules précédents, mais le gain possible sur la réactivité d'évitement d'obstacles n'est pas précisé ;
- FANUC prépare les modèles 3D de toute sa gamme de robots en « actifs SimReady » ; usages envisagés : automobile, logistique, agroalimentaire ; le calendrier d'adoption commerciale n'est pas fixé.
Trois étages intégrés, et un CRX qui plie les T-shirts
La pile technologique de cette collaboration se découpe à grands traits en trois étages : apprentissage en simulation, interfaçage avec la commande réelle, inférence IA côté robot. La chaîne s'enchaîne ainsi : l'environnement de simulation Isaac Sim de NVIDIA génère en masse images de caméras et mouvements de robot pour entraîner le modèle d'IA ; celui-ci est ensuite relié au logiciel de simulation ROBOGUIDE de FANUC et à la commande de la machine réelle, pour transférer sur la machine les mouvements nés en simulation ; côté machine, l'IA de périphérie Jetson Thor prend en charge la reconnaissance d'images et l'inférence. Les actifs 3D de l'usine sont consolidés sur Omniverse (OpenUSD), et le modèle de fondation robotique retenu est Isaac GR00T N.
Le résultat confirmé à ce jour est une démonstration bâtie sur cet ensemble complet. La scène la plus représentative : le robot collaboratif bi-bras CRX plie un T-shirt. Il apprend d'abord les données de mouvement d'un opérateur chevronné, puis lit l'état du tissu dans l'image de caméra et accomplit le pliage — l'ambition étant de s'affranchir des montages et des trajectoires fixes pour traiter des objets souples et de forme indéterminée. Mais disons les choses avec exactitude : temps de traitement par pièce, taux de réussite, répétabilité après nouvelle disposition du tissu — rien de tout cela n'a été publié. Nous ne sommes pas à une adoption commerciale sur ligne de série, mais au stade de la démonstration de force.
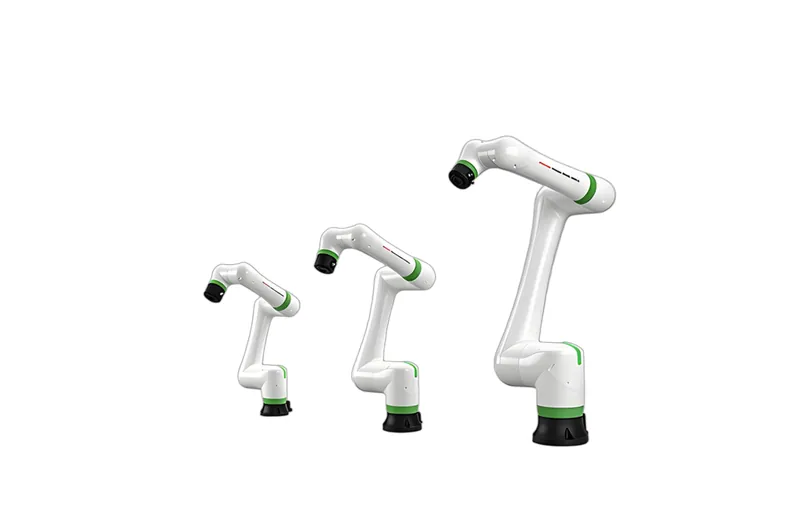
La « liste de préparation » des modèles mérite aussi d'être consignée : FANUC compte convertir en actifs SimReady les modèles 3D de toute la gamme, du petit robot collaboratif CRX de 3 kg de charge utile au grand robot industriel de 2,3 tonnes — convoyeurs, automates programmables (PLC) et capteurs optiques compris. Mais il faut juger ces points séparément, sans tout confondre : au-delà de la géométrie, à quel degré ces modèles restitueront les caractéristiques massiques et les retards de commande, et à quelle date chacun sera fourni.
Pourquoi maintenant : la variété produit accule les heures de travail
Le robot industriel s'appuie depuis des années sur deux béquilles : l'« enseignement », où l'humain montre chaque geste sur site un à un, et l'outillage dédié, confectionné pour chaque type d'objet. Sous la poussée de la variété croissante des produits, les changements de série se font de plus en plus fréquents ; à chaque changement, reconcevoir le montage, réajuster les trajectoires — et les heures de démarrage de ligne sont poussées toujours plus haut. Quiconque travaille dans l'équipement connaît ce mur par cœur.
Ce que vise cette collaboration, c'est précisément la part migratoire de ces heures : la validation de mouvements et le ré-enseignement. À noter : la liste des partenaires de NVIDIA dépasse de loin le seul FANUC — ABB, Yaskawa Electric, KUKA et Universal Robots y figurent aussi ; elle fait avancer l'IA incarnée aux côtés de plusieurs constructeurs de robots. Cela signifie que l'axe de la compétition s'étend de la performance du corps du robot vers la fidélité des modèles de simulation, les modalités d'interfaçage avec la commande réelle et l'étendue de couverture des environnements d'apprentissage. S'agissant de FANUC, rien ne permet aujourd'hui d'affirmer une supériorité sur ses pairs ; introduire du côté simulation la commande identique à la machine réelle est sa singularité du moment.
Le fossé qui se réduit, et celui qui ne se réduit pas
La pièce techniquement la plus lourde est de faire tourner le robot en simulation sous l'algorithme de commande FANUC strictement identique à celui de la machine réelle. Le fossé Sim-to-Real compte en réalité deux strates : l'une est l'écart de réponse de commande, l'autre l'écart des conditions d'environnement — images, éclairage, frottements, dispersion individuelle des pièces. L'introduction en simulation de la commande de la machine réelle referme la première ; la seconde continuera d'exiger l'affinage des données d'apprentissage et le réglage fin sur machine pour être comblée, et ne s'évanouit pas par cette seule manœuvre.
Côté machine, le Jetson Thor (module T5000) porte, selon NVIDIA, la puissance IA à plus de 7,5 fois celle des modules précédents. Avec cette réserve de calcul accrue, la machine devrait, en théorie, traiter avec plus d'aisance des tâches comme la perception de l'environnement et l'évitement dynamique d'obstacles. Mais dans quelle mesure ce multiplicateur se convertira en amélioration effective de la latence de reconnaissance ou du temps de réponse en évitement n'est pas précisé — la puissance de calcul est une matière première, pas un produit fini.
La programmation a eu aussi sa démonstration : des instructions en langage naturel générant directement du code Python. L'orientation complète l'enseignement manuel en langage de pupitre (TP). Toutefois, qui valide le code généré, comment il est converti en programme de commande FANUC et exécuté en sécurité sur la machine réelle : voilà une autre opération incontournable, que la démonstration ne couvre pas.
Quelles étapes du terrain peuvent passer en simulation en premier
L'IA incarnée ne vise pas à engloutir la ligne de production en une bouchée, mais à faire migrer vers la simulation une partie des étapes du processus d'intégration. Le degré de substituabilité varie toutefois fortement d'une étape à l'autre : il faut peser chaque chose séparément.
À l'étape d'intégration sur ligne, la mise en service virtuelle (virtual commissioning) est déjà entrée en pratique : avant tout travail sur site, vérifier en simulation les interférences et l'accessibilité. Mais gardons la tête froide : les montages qui garantissent la position de la pièce et la qualité d'usinage n'en disparaissent pas pour autant. À l'étape de reprise des pièces, si la vision 3D et le calcul physique permettent de déterminer position et orientation de la pièce, la dépendance aux outillages dédiés et aux alimentateurs peut réellement diminuer. Sur la sécurité, prudence redoublée : une commande qui perçoit l'environnement et évite dynamiquement les obstacles peut servir de moyen d'appoint pour réduire la fréquence des arrêts, mais savoir si elle peut remplacer le fonctionnement en isolation ou l'arrêt déclenché par les capteurs de sécurité doit être validé à part, conjointement avec la certification de sécurité et la conception de l'arrêt en cas de défaut — l'évitement dynamique d'obstacles et les fonctions de sécurité fondées sur les normes ne se discutent pas sur le même plan.
Dans la répartition des rôles, FANUC tient la commande de la machine réelle et les actifs robots ; NVIDIA apporte la simulation, les plateformes d'apprentissage et la puissance de périphérie. Que cette combinaison tienne debout sur un site de production de série dépendra du rythme des mises à jour logicielles des deux maisons, et de la netteté avec laquelle la frontière de responsabilité sera tracée le jour où une panne survient.
Critère de jugement : le temps total d'intégration, pas la beauté de la démonstration
Les deux maisons ont aussi esquissé un tableau plus lointain : la commande apprise en simulation se répercutant en continu sur la machine réelle, entraînement la nuit, déploiement de la mise à jour au petit matin. La direction séduit, mais ce n'est à ce stade qu'une vue de l'esprit — fréquence des mises à jour, modalités de validation avant injection en machine réelle : rien n'a de réponse.
Revenons au point de vue du terrain. Au moment de décider d'une adoption, le terme de comparaison pertinent n'est pas le degré de nouveauté de la technologie, mais l'amplitude du changement, par rapport aux méthodes classiques, de quatre choses : le temps de démarrage de la ligne, le temps de traitement par cycle, le taux de réussite après changement de conditions, les heures requises par la validation de sécurité. Si les heures globales — montages et conception de sécurité comprises — ne baissent pas, un simple multiplicateur de puissance IA n'achètera aucun retour sur investissement. Le départ le plus réaliste consisterait sans doute à commencer par les vérifications d'interférences et la validation de mouvements, « mesurables sans arrêter la machine réelle ». La ligne de partage de l'adoption en série n'a jamais résidé dans la beauté d'une démonstration, mais dans la baisse effective du temps total d'intégration, ré-enseignement sur site inclus. Or l'enseignement et la mise au point des machines FANUC sont justement l'épaisseur la plus grande de notre activité quotidienne — si cette étape se trouve réellement dévorée en bonne part par la simulation, tout notre processus de travail en intégration et maintenance devra être réagencé en conséquence. À lire également : base de connaissances des procédés de maintenance, FANUC M-800 s'attaque à l'impression 3D métallique.
À lire également
- Kawasaki, FANUC, Yaskawa : bâtir ensemble le socle de données
- Le coup FANUC en fabrication additive métallique à ±0,1 mm
- Codes d'alarme FANUC : recherche rapide



















