
La colaboración reciente entre FANUC y NVIDIA se condensa en una frase: lograr que el robot del entorno de simulación corra el mismo control de FANUC que la máquina física. Ambas ya han demostrado un robot colaborativo de dos brazos manipulando objetos flexibles, pero la fecha de implantación comercial en líneas de serie no se ha anunciado. Lo que de verdad merece vigilarse no son las imágenes de la demo, sino la grieta que pretende cerrar —la brecha «de la simulación a la realidad» (Sim-to-Real)— y, en última instancia, cuántas horas de enseñanza y validación de movimientos podrán mudarse del suelo de fábrica a la simulación.
Los hechos, primero:
- FANUC y NVIDIA integran tres capas: el aprendizaje en simulación, el enlace con el control de la máquina real y la inferencia de IA en el robot;
- en la demostración, el robot colaborativo de dos brazos CRX aprendió los movimientos de un operario experto y completó el plegado de camisetas; el tiempo por pieza, la tasa de éxito y la reproducibilidad al cambiar la disposición no se han publicado;
- el meollo del método es ejecutar en simulación el mismo control FANUC de la máquina real, cerrando la mitad de la brecha Sim-to-Real que corresponde a la «desviación de la respuesta de control»; la desviación por condiciones del entorno no desaparece por ello;
- el rendimiento de IA de la computación en el borde «Jetson Thor» (módulo Jetson T5000) multiplica por más de 7.5 el del módulo anterior, aunque no se dice cuánto ganará en velocidad la respuesta de evitación de obstáculos;
- FANUC planea preparar los modelos 3D de toda su gama como «activos SimReady»; los usos previstos son automoción, logística y alimentación, y la fecha de adopción comercial está por decidir.
Tres capas integradas y un CRX que sabe plegar camisetas
La pila técnica de la colaboración se divide, a grandes rasgos, en tres capas: aprendizaje en simulación, enlace con el control real e inferencia de IA en el robot. La cadena se hilvana así: primero, el entorno de simulación de NVIDIA, Isaac Sim, genera en gran volumen imágenes de cámara y movimientos del robot con los que se entrena el modelo de IA; luego se enlaza con el software de simulación ROBOGUIDE de FANUC y con el control de la máquina real, transfiriendo a esta los movimientos generados en simulación; en la máquina, la computación en el borde Jetson Thor se ocupa del reconocimiento de imagen y la inferencia. Los activos 3D de la fábrica se consolidan sobre Omniverse (OpenUSD) y el modelo de fundación robótico elegido es Isaac GR00T N.
Lo verificable por ahora es una demostración montada sobre todo ese conjunto. La escena más representativa: el colaborativo de dos brazos CRX plegando una camiseta. Primero aprende de los datos de movimiento de un operario experto; después lee el estado de la tela en las imágenes de cámara y completa el plegado. La intención es zafarse de la dependencia de útiles de sujeción y trayectorias fijas para manejar objetos blandos y de forma cambiante. Eso sí, conviene decirlo con exactitud: tiempo por pieza, tasa de éxito y reproducibilidad tras cambiar la disposición de la tela siguen sin publicarse. Esto no es una implantación comercial en línea de serie; es la fase de demostración de músculo, todavía nada más.
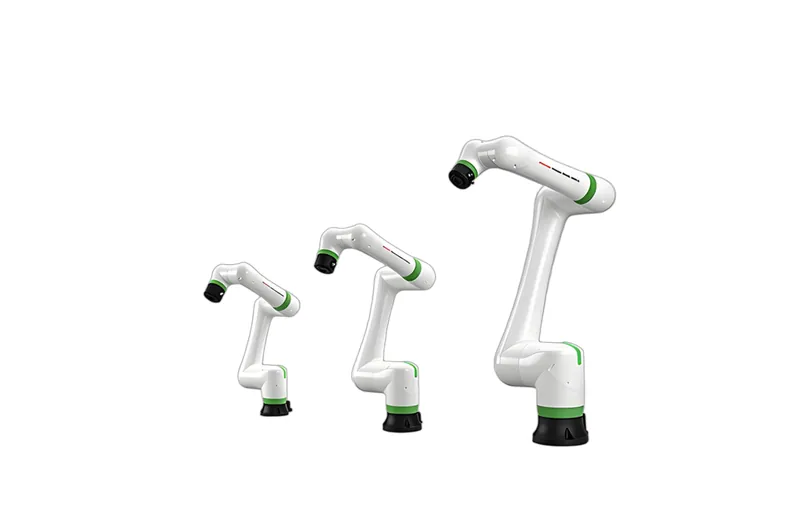
También la «lista de preparación» de los modelos merece anotarse: FANUC prevé convertir en activos SimReady los modelos 3D de toda la gama, desde el pequeño colaborativo CRX de 3 kg de carga útil hasta el gran robot industrial de 2.3 toneladas, con transportadores, PLC y sensores ópticos en la lista. Ahora bien, hasta qué punto esos modelos reproducen, más allá de la silueta, las características de masa y los retardos de control, y cuándo estará disponible cada uno, son cuestiones que hay que mirar por separado, sin revolverlas en el mismo saco.
Por qué ahora: la multiplicación de variantes ha acorralado las horas de trabajo
La robótica industrial se apoya desde hace años en dos muletas: el «teach-in», con una persona enseñando cada movimiento en planta, y los útiles especiales hechos a medida de cada pieza. Con la tendencia a la multiplicación de variantes, los cambios de producción se suceden, y cada cambio obliga a rediseñar el útil y reajustar la trayectoria, empujando las horas de arranque de la línea cada vez más arriba. Quien trabaja en equipos conoce ese muro de sobra.
La colaboración apunta, precisamente, a la parte de esas horas que puede mudarse: la validación de movimientos y la reprogramación por teach-in. Conviene notar que la lista de socios de NVIDIA va mucho más allá de FANUC —ABB, Yaskawa Electric, KUKA y Universal Robots están en ella—, y que impulsa la inteligencia encarnada en paralelo con varios fabricantes. Ello significa que el eje de la competencia se ensancha desde el rendimiento del robot hacia la fidelidad de los modelos de simulación, el modo de enlace con el control real y la cobertura del entorno de aprendizaje. En cuanto a FANUC, hoy no hay base para afirmar que lleve ventaja a sus pares; lo singular esta vez es introducir en el lado de la simulación el control idéntico al de la máquina real.
La brecha que puede cerrarse y la que no
La jugada de mayor peso técnico es hacer que el robot en simulación se rija por exactamente el mismo algoritmo de control FANUC que la máquina física. La brecha Sim-to-Real tiene en realidad dos capas: la desviación de la respuesta de control y la desviación de las condiciones del entorno —imágenes, iluminación, rozamiento, diferencias entre piezas—. Llevar a la simulación el control idéntico al real reduce la primera; la segunda seguirá tapándose con el pulido de los datos de aprendizaje y el ajuste fino sobre la máquina, y no se esfuma por arte de este movimiento.
En la máquina, el Jetson Thor (módulo T5000), según NVIDIA, eleva la capacidad de cálculo de IA a más de 7.5 veces la del módulo anterior. Con ese colchón, en teoría el robot encarará con más holgura tareas como la percepción del entorno o la evitación dinámica de obstáculos. Pero no se explica en qué medida ese multiplicador se cambia por mejoras reales de latencia de reconocimiento o de tiempo de respuesta ante obstáculos: la capacidad de cálculo es materia prima, no producto terminado.
También hubo muestra en la programación: instrucciones en lenguaje natural que generan directamente código Python. Es un complemento del teach-in manual en el lenguaje del pupitre (TP). Sin embargo, quién valida el código generado y cómo se convierte en un programa de control FANUC que corra con seguridad en la máquina real es otra fase ineludible, que la demo no cubre.
Qué tramos de la planta pueden pasarse antes a simulación
La inteligencia encarnada no apunta a engullirse la línea de un bocado, sino a adelantar a la simulación parte de las etapas del proceso de implantación. Pero el grado en que cada etapa puede sustituirse varía mucho, y conviene pesarlas por separado.
En la implantación de la línea, la puesta en marcha virtual (virtual commissioning) ya es práctica: antes de trabajar en planta, se verifican en simulación las interferencias y los alcances. Pero mantengamos la lucidez: los útiles que aseguran la posición de la pieza y la calidad del mecanizado no desaparecen por eso. En la toma de piezas, si la visión 3D y el cálculo físico permiten obtener la posición y la orientación de la pieza, la dependencia de útiles especiales y alimentadores sí puede aflojarse. En seguridad, en cambio, hay que extremar la cautela: el control con percepción del entorno y evitación dinámica de obstáculos puede servir de apoyo para rebajar la frecuencia de paradas, pero que pueda sustituir a la operación enclaustrada o a la parada disparada por sensores de seguridad debe verificarse aparte, junto con la certificación de seguridad y el diseño de parada ante fallo: la evitación dinámica de obstáculos y las funciones de seguridad conforme a norma no pueden ponerse en el mismo plano.
En el reparto, FANUC retiene el control de la máquina real y los activos del robot; NVIDIA pone la simulación, la plataforma de aprendizaje y la computación en el borde. Que esta combinación se afiance en las plantas de serie dependerá del ritmo de actualización de software de ambas y de que la frontera de responsabilidades ante un fallo pueda trazarse con nitidez.
Criterio de juicio: el tiempo total de implantación, no lo vistosa que salga la demo
Ambas han esbozado además un cuadro más lejano: que lo aprendido en simulación se refleje sin pausa en la máquina real, entrenando de noche y descargando la actualización al alba. La dirección engancha, pero por ahora es solo idea: con qué frecuencia se actualizará y cómo se validará antes de entrar en la máquina son preguntas sin respuesta.
De vuelta a la mirada de la planta. Al decidir una implantación, lo que debe ponerse en la balanza no es lo novedoso de la técnica, sino cuánto mejoran cuatro cosas frente al método tradicional: el tiempo de arranque de la línea, el tiempo de ciclo por pieza, la tasa de éxito tras cambiar condiciones y las horas de validación de seguridad. Si el cómputo íntegro, útiles y diseño de seguridad incluidos, no baja, el multiplicador de capacidad de IA, por sí solo, no devuelve la inversión. El arranque más sensato quizá sea empezar por las verificaciones de interferencias y la validación de movimientos, esas cuyo efecto puede medirse «sin parar la máquina real». La línea divisoria de la adopción en serie nunca ha estado en lo lucida que sea la demo, sino en si el tiempo total de implantación, con la reprogramación en planta incluida, baja de verdad. La enseñanza y la puesta a punto de los modelos FANUC son, justamente, la parte más gruesa de nuestro negocio diario; si la simulación se come de verdad un buen trozo de ese paso, habrá que reordenar todo el flujo de integración y mantenimiento. Lecturas relacionadas: base de conocimiento de procesos de reparación, FANUC M-800 entra en la impresión 3D metálica.
Lecturas relacionadas
- Kawasaki, FANUC y Yaskawa alzan juntos el cimiento de datos
- La jugada de FANUC en la manufactura aditiva metálica de ±0.1 mm
- Consulta rápida de códigos de alarma FANUC



















